Movimiento de mano asistido
Dennis Lenz

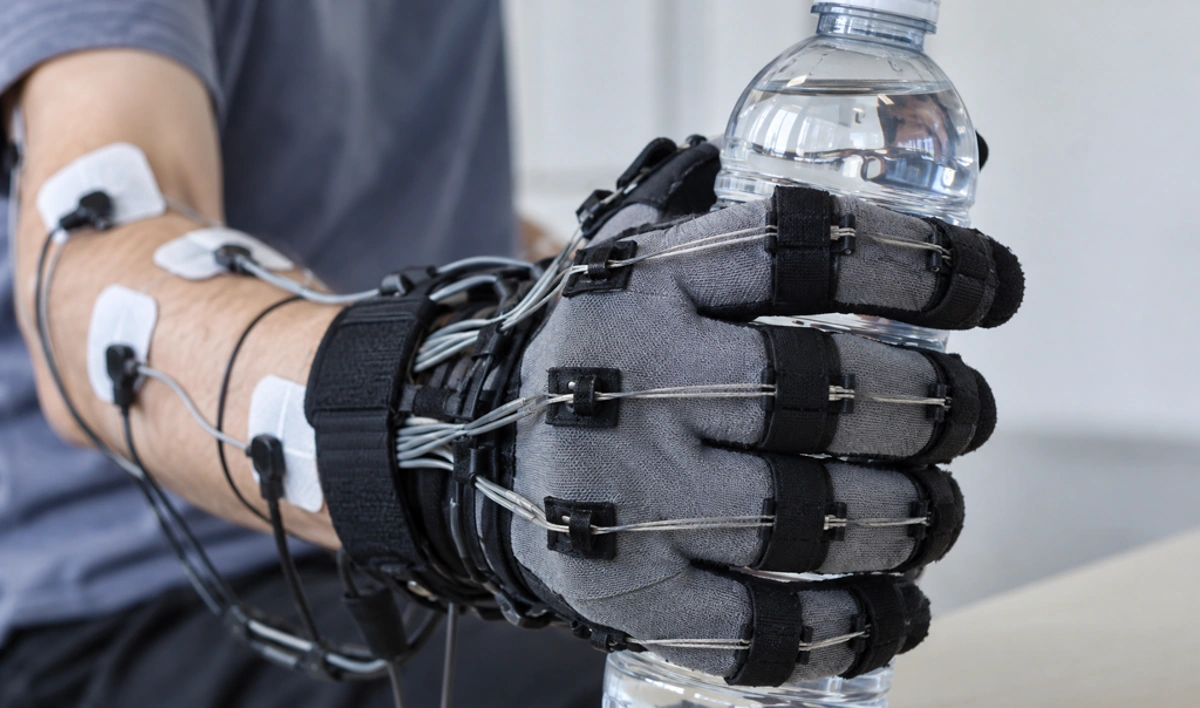
(Imagen simbólica) Un guante robótico combina un control inusual con soporte mecánico. El estudio se centra en personas con función manual limitada tras una lesión de la médula cervical. No es sólo el cierre de los dedos lo que es crucial, sino también la liberación y la facilidad de uso. El pequeño estudio muestra las posibilidades técnicas y la necesidad constante de apoyo.
(Foto: © Investigación y conocimiento, imagen de IA)
Un guante robótico permite a las personas con lesiones graves de la médula espinal realizar diversos movimientos de agarre con la lengua. El sistema fue probado en cinco personas con funcionalidad manual limitada. La atención se centró en objetos cotidianos como una botella y un cepillo de dientes. La técnica combina soporte mecánico con estimulación eléctrica de los músculos sin reparar la propia lesión de la médula espinal.
Sostener una botella con firmeza, sostenerla brevemente y luego soltarla nuevamente: para una mano paralizada estos son varios desafíos distintos. Por lo tanto, un guante robótico no sólo tiene que unir los dedos con un motor. Necesita una orden confiable, tiene que mover los dedos para hacer coincidir el objeto y luego volver a abrir la mano. Al mismo tiempo, la cirugía no tiene por qué requerir exactamente aquellos movimientos que faltan después de una lesión grave de la médula espinal. Por ejemplo, un botón en la otra mano sólo sería una solución si esa mano mantuviera la suficiente movilidad. Por lo tanto, el nuevo enfoque se basa en una ruta de movimiento preservada diferente. La lengua toma el control, mientras que el guante apoya el trabajo de agarre. Lo importante no es un único movimiento que sea lo más impresionante posible, sino una secuencia comprensible de acciones que se puedan repetir con diferentes objetos.
La investigación, publicada el 8 de octubre de 2026 en npj Robotics, describe un equipo dirigido por Oguzhan Kirtas y Lotte Andreasen Struijk de la Universidad de Aalborg. Cinco personas resultaron heridas con lesiones de la médula espinal en la zona del cuello y con distintos grados de movilidad. Esta cuadriplejía puede afectar brazos y piernas, pero no significa la misma inmovilidad total para todas las personas. Por eso los investigadores también compararon las acciones financiadas con las habilidades disponibles sin guantes. Además, el nuevo sistema competía con una variante en la que los elementos elásticos volvían a alargar los dedos. El estudio incluyó dos sesiones y varias tareas de agarre. Esto supone una prueba inicial en humanos, pero aún no una investigación sobre la fiabilidad con la que funciona la tecnología durante meses en el propio hogar o en qué medida cambia allí la necesidad de apoyo.
Cómo la lengua controla el guante robótico
Los comandos se generan en una interfaz extraíble en la boca. Hay un elemento de activación móvil integrado en un pequeño marco. La pestaña mueve este elemento sobre un campo de 15 bobinas de sensores inductivos. La electrónica reconoce la entrada deseada de las señales y la transmite al sistema de control de guantes. A diferencia de algunas interfaces de idiomas más antiguas, esta no requiere que se adjunte nada ni se pase a través del idioma. De esta manera, el usuario selecciona un movimiento de agarre o activa la apertura de la mano. Así que no se trata de control del pensamiento o reconocimiento automático de qué objeto está mirando la persona en ese momento. La intención se comunica a través de un movimiento ejecutado conscientemente. Esta separación es fundamental: la lengua decide la acción, mientras que la técnica proporciona el apoyo necesario para el agarre.
Para cerrar la mano, unos cables motorizados tiran de los dedos del guante del robot. Los cinco dedos se pueden controlar de forma independiente, por lo que no todas las actividades requieren el mismo agarre rígido del puño. Un papel fino requiere una posición de los dedos diferente a la de una botella cuyo cuerpo se agarra con varios dedos. Estas diferencias son más importantes para obtener ayuda útil que la simple evidencia de que algo se está moviendo. Mecánicamente, tirar de una cuerda hace que los dedos se doblen; Sin embargo, la mano sigue siendo parte del movimiento y no es reemplazada por una pinza extraña. Esto abre una conexión directa entre la posición de un dedo apoyado y un objeto cotidiano familiar. Al mismo tiempo, el control debe limitar la cantidad de fuerza generada y el momento en el que finaliza el agarre. Por lo tanto, ayudar de forma segura requiere no sólo impulsos fuertes, sino también un cambio controlado entre acercamiento, contacto, agarre y liberación.
Porque abrir la mano es una tarea en sí misma
El nuevo sistema utiliza estimulación eléctrica funcional, o FES para abreviar, para contramovimiento. Los músculos necesarios para alargar los dedos se activan mediante electrodos en el antebrazo. Los cables mecánicos cierran la mano, mientras que los impulsos eléctricos apoyan su apertura. Esto significa que el guante no tiene que estar equipado con accionamientos mecánicos adicionales ni elementos de reposición permanentes en ambas direcciones de movimiento. Es especialmente importante que la estimulación sólo se utilice brevemente para abrirlo. No es necesario mantener un objeto quieto mediante el trabajo muscular activado eléctricamente durante todo el tiempo que lo sostiene. A continuación, el guante robótico distribuye las tareas en dos caminos técnicos diferentes. Sin embargo, de ello no se sigue que la estimulación eléctrica sea adecuada para todas las manos paralizadas sin adaptación. La posición del electrodo y la intensidad de la reacción deben ajustarse individualmente. Una flexión mecánica exitosa no prueba por sí sola que la extensión asistida eléctricamente también funcione de manera confiable.
El biberón y el cepillo de dientes hacen comprobables los beneficios
Las actividades de prueba representaron varios requisitos. Los participantes se llevaron, entre otras cosas, una fresa de plástico, una tarjeta de visita, una botella y un cepillo de dientes eléctrico. También se probó un movimiento de apuntar. La botella pesaba alrededor de 521 gramos, mientras que el papel sólo pesaba alrededor de 1,4 gramos. No era sólo el peso lo que diferenciaba las tareas: un objeto plano requiere un contacto preciso, un cuerpo más grande requiere un alojamiento adecuado. En total, el 96% de los intentos de agarre tuvieron éxito con la apertura asistida eléctricamente y el 89% con la variante pasiva de comparación. Estos valores se refieren a los experimentos del pequeño grupo de participantes, no al porcentaje de pacientes recuperados. Un intento exitoso también significaba una tarea definida realizada en condiciones de prueba. Por lo tanto, los números proporcionan información sobre la funcionalidad del sistema en el experimento, no sobre todas las acciones posibles con una mano en la vida cotidiana.
Una mayor fuerza de agarre no significa que los nervios se hayan curado
Las fuerzas de agarre medidas también mejoraron con el apoyo del guante del robot. Sin embargo, durante estas mediciones de fuerza, un experimentador controló los accionamientos para poder registrar específicamente el efecto mecánico. El resultado responde a una pregunta diferente a la de las tareas cotidianas controladas por la lengua: muestra qué potencia adicional puede proporcionar el guante robótico. Esto no significa que se haya recuperado la fuerza muscular natural. Asimismo, la diferencia entre las variantes abierta eléctricamente y pasiva en términos de fuerza de agarre no alcanzó significación estadística. Por lo tanto, la ventaja numérica del nuevo diseño aún no es una prueba fiable de su superioridad. La separación entre ayudas y terapia ayuda en la clasificación. Una ayuda puede permitir una acción mientras se usa. Sin embargo, un efecto terapéutico debería demostrarse mediante un cambio duradero en las capacidades. El presente estudio no demostró si el entrenamiento con esta combinación podría desencadenar tales efectos adicionales.
¿Qué ayuda aún se necesitaba en el experimento?
Los participantes necesitaban diferentes niveles de apoyo. Para una persona, un experimentador tuvo que mover objetos a una posición adecuada porque su brazo y hombro no podían moverse lo suficiente. Esto hace visible una limitación fundamental: una mano que agarra no llega automáticamente al lugar correcto. Ponerse y quitarse el guante e insertar la interfaz oral también puede requerir asistencia externa. También existen dispositivos de control externos y la provisión de estimulación eléctrica. El guante robótico pesa aproximadamente 125 gramos, mientras que el sistema completo especificado pesa aproximadamente 1155 gramos. Estas dimensiones no deben confundirse entre sí. Tener a mano un componente liviano es beneficioso para la movilidad, pero no sustituye a una solución general portátil. Por lo tanto, para una aplicación posterior, sería igualmente importante dónde se encuentra la tecnología restante y qué tan rápido se puede preparar el sistema para una tarea diaria específica.
La cuestión de la posición de los brazos se estudia específicamente en un proyecto de investigación independiente. Una preimpresión publicada en abril de 2026 sobre un exoesqueleto de brazo controlado por la lengua describe probar movimientos laterales adicionales de la muñeca. Participaron cinco personas con lesiones de la médula espinal y una persona con esclerosis lateral amiotrófica. Estos resultados no pertenecen al nuevo estudio sobre guantes y no deben sumarse para formar un número común mayor de pacientes. Sin embargo, ilustran por qué el desarrollo de este tipo de ayudas implica múltiples niveles de movimiento. Para beber no basta con cerrar la mano; El brazo, la muñeca y el objeto también deben estar correctamente alineados entre sí. Un dispositivo puede tener éxito en una sola subtarea y aun así necesitar soporte adicional para toda la tarea. Son precisamente estas diferencias las que determinan qué combinación de ayudas podría ser realmente útil para una persona en particular.
Lo que falta en materia de ayuda diaria fiable
Investigaciones más amplias y prolongadas son cruciales para avanzar. Se debe demostrar qué tan bien funciona la operación después de un uso repetido, qué tan susceptible es la tecnología a fallar fuera del entorno de prueba y si los beneficios superan el esfuerzo requerido para la preparación. Igualmente importantes serían las diferentes posiciones de las manos, las superficies de los objetos y las situaciones en las que algo se desliza inesperadamente. Una alta tasa de éxito en tareas seleccionadas no responde a estas preguntas. La Organización Mundial de la Salud enumera los dispositivos de asistencia adecuados y la rehabilitación como componentes importantes de la atención que apoya la independencia y la participación. El nuevo guante robótico representa un enfoque técnico concreto en este contexto más amplio. Transfiere el control consciente a una posibilidad preservada de movimiento y lo combina con el apoyo de la mano. En última instancia, su éxito debe medirse por las acciones integrales que permite de manera confiable.
npj Robotics, un exoesqueleto robótico FES controlado por la lengua restaura la función de la mano en usuarios con lesiones de la médula espinal cervical; doi:10.1038/s44182-026-00117-9
Construido con el apoyo de inteligencia artificial.
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
