Suela móvil
Dennis Lenz

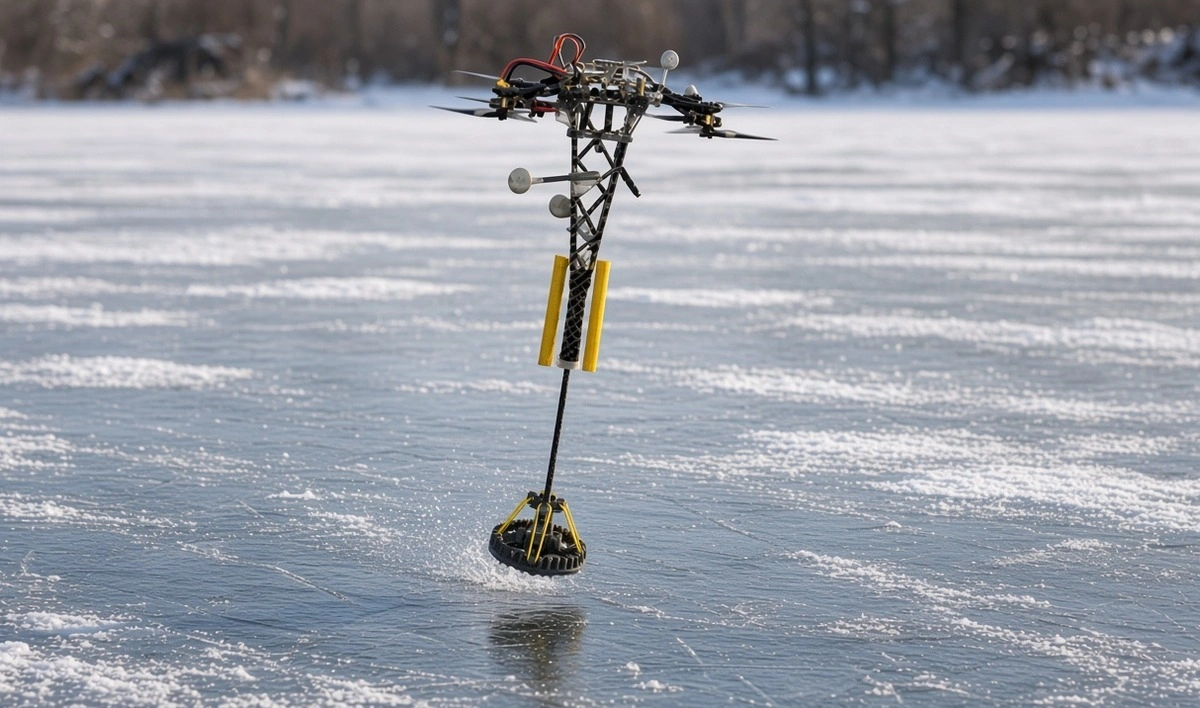
(Imagen simbólica generada por inteligencia artificial) El Hopcopter de la Universidad de Toronto, inspirado en las fotografías del estudio, salta sobre una superficie helada. Debajo del marco del cuadricóptero se encuentra una pata larga y delgada, en cuyo extremo descansa sobre el hielo un pie de seis centímetros de ancho con pasadores de acero.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot saltador de Toronto de 950 gramos se mueve sobre hielo y arena suelta con una sola pierna durante las pruebas al aire libre. Su nueva suela evita que el pie se hunda en terrenos blandos y mejora el agarre en superficies resbaladizas. Un piloto dicta el movimiento mientras la electrónica a bordo estabiliza el prototipo mientras salta. La diferencia la marca un pequeño componente que debe ceder y al mismo tiempo resistir de forma fiable.
Debajo de la larga pata del helicóptero se encuentra una suela redonda con rótula, correas elásticas y pasadores cortos de acero. El pie fue desarrollado por el estudiante graduado Jeeraphat Owen Kledkruemas en el equipo del profesor de robótica Pakpong Chirarattananon en la Universidad de Toronto. La gran superficie distribuye la carga, la articulación regula la inclinación y las puntas mejoran el apoyo lateral. Juntas, estas piezas resuelven dos problemas que provocaban que el anterior pie estrecho perdiera apoyo sobre la arena y el hielo.
Cuando golpeas con el pie puntiagudo, la fuerza se concentra en un área pequeña, lo que hace que el suelo blando ceda bajo la carga. Sobre hielo, falta el apoyo que la pierna necesita para un despegue predecible y el punto de contacto puede escaparse. Por lo tanto, la posición adoptada en el suelo y el movimiento real de la máquina ya no coinciden antes del siguiente salto. Un breve desplazamiento lateral crea un ángulo de despegue diferente, que puede desviar el cuerpo de la trayectoria prevista.
6 centímetros dan más apoyo al robot saltarín
La suela mide seis centímetros de diámetro, sus pasadores de acero sobresalen cinco milímetros de la parte inferior y se agarran al suelo. Cuatro bandas elásticas vuelven a enderezar el pie después de cada salto, mientras que la rótula permite el movimiento en diferentes direcciones. Al aterrizar en ángulo, la planta puede apoyarse en el suelo sin que toda la pierna tenga que asumir la misma inclinación. En cuanto al agarre en el hielo, se puede comparar con los crampones, cuyas puntas crean puntos de contacto adicionales debajo del zapato. Sin embargo, en arena suelta, el soporte más ancho actúa de manera similar a una raqueta de nieve porque distribuye la fuerza sobre más terreno.
4 hélices ayudan en el próximo salto.
Durante el aterrizaje, la pata telescópica comprime y tensa sus elementos elásticos, que absorben temporalmente parte de la energía cinética. Tan pronto como la pierna se estira, estos elementos liberan su energía y empujan nuevamente el cuerpo hacia el suelo. Las hélices controlan la posición y proporcionan la energía que se pierde durante los saltos, por ejemplo debido al hundimiento del suelo. El aterrizaje también prepara el siguiente salto, por lo que el contacto estable es importante durante toda la secuencia de movimientos.
La energía elástica almacenada puede permitir saltos sorprendentemente grandes en máquinas pequeñas, como lo demuestra un mini robot con una altura de salto de más de 30 metros. En este dispositivo, un motor eléctrico carga los puntales curvos de fibra de carbono y las bandas de goma, que se libera en poco tiempo cuando se activa. Estas máquinas de salto pueden acumular energía durante un largo período de tiempo y luego liberarla con un fuerte empujón. En el hopcopter, sin embargo, el aterrizaje y otro salto se suceden inmediatamente, mientras que las hélices influyen en el movimiento durante la fase aérea.
Los sensores y el ordenador de a bordo pesan 950 gramos.
Para experimentos al aire libre, el Hopcopter lleva un ordenador a bordo y LiDAR, un sistema de medición que registra el entorno con luz láser. Esta versión pesa un total de 950 gramos; Los sensores ayudan a la electrónica a estimar su posición y estabilizar los saltos. Más equipamiento también aumenta la masa que debe absorberse cada vez que entra en contacto con el suelo y acelerarse nuevamente durante el salto. Cuando un drone está flotando, las hélices tienen que soportar continuamente todo el peso, mientras que cuando salta, la pata elástica hace parte del trabajo.
Un estudio anterior de la plataforma porta-helicópteros examinó una máquina básica que pesaba 220 gramos y que movía hasta dos kilogramos de carga adicional durante el salto. Sus hélices pueden producir empuje hacia arriba y hacia abajo, permitiendo que los controles influyan en el equilibrio energético de los saltos. La alta carga proviene de estas pruebas separadas; En la prueba sobre hielo del nuevo estudio del pie, la atención se centró en el contacto seguro con el suelo. Para un robot de medición posterior, ambas tareas van juntas, porque los sensores aportan masa adicional y al mismo tiempo requieren un movimiento lo más predecible posible.
Se realizan 99 saltos sobre suelo helado.
En terreno helado, el estudio de Advanced Intelligent Systems documentó 99 saltos con un total de 22,9 metros con una duración registrada de 83 segundos. Vientos de 20 a 30 kilómetros por hora afectaron el movimiento; el equipo del pie con púas no observó ningún deslizamiento visible. El error de posición estimado a partir de los datos LiDAR fue de aproximadamente 36 centímetros, calculado como la desviación cuadrática media del punto de aterrizaje planificado. En la arena, las pruebas totalizaron 180 saltos exitosos de 34,3 metros, con desplazamiento lateral y deriva más notables. Las distancias y el número de saltos mencionados en la arena resumen varias pruebas.
La calidad del aterrizaje de un robot influye en varios factores a la vez: debe dominar la posición del cuerpo y alcanzar un punto de partida utilizable para el siguiente salto. La altura elegida también juega un papel importante, como lo demuestra un mini robot con una altura de salto ajustable con una precisión de un centímetro. Una altura adecuada ayuda a la planificación, mientras que un contacto fiable del pie hace que el movimiento en el momento del impacto vuelva a ser predecible. Para una máquina que se supone debe progresar sobre superficies cambiantes, la dirección, la posición del cuerpo y el contacto con el suelo deben trabajar juntos en cada salto.
El equipo de Toronto trabaja en caminos independientes
Chirarattana no menciona la búsqueda de personas después de desastres naturales ni las inspecciones en lugares de difícil acceso como tareas de seguimiento. El equipo quiere seguir desarrollando la navegación autónoma; Durante las pruebas al aire libre descritas, un piloto condujo el robot por la zona. Para poder funcionar de forma independiente, la máquina tendría que reconocer rutas y puntos de aterrizaje adecuados y alinear sus saltos en consecuencia. En suelo helado, la tarea comienza desde abajo: los pasadores de acero deben agarrar la pequeña suela antes de que la pata telescópica se extienda para el siguiente salto.
Los sistemas inteligentes avanzados y los reposapiés compatibles permiten saltos adaptables al terreno en un robot de un solo pedal; doi:10.1002/aisy.70580
Universidad de Toronto, un nuevo reposapiés flexible permite que este robot que salta con una sola pierna llegue a donde pocos robots han llegado antes
IEEE Transactions on Robotics, una tolva robótica de alta carga impulsada por propulsores bidireccionales; doi:10.1109/TRO.2025.3600127
Construido con el apoyo de inteligencia artificial.
