Unidades duraderas
Dennis Lenz
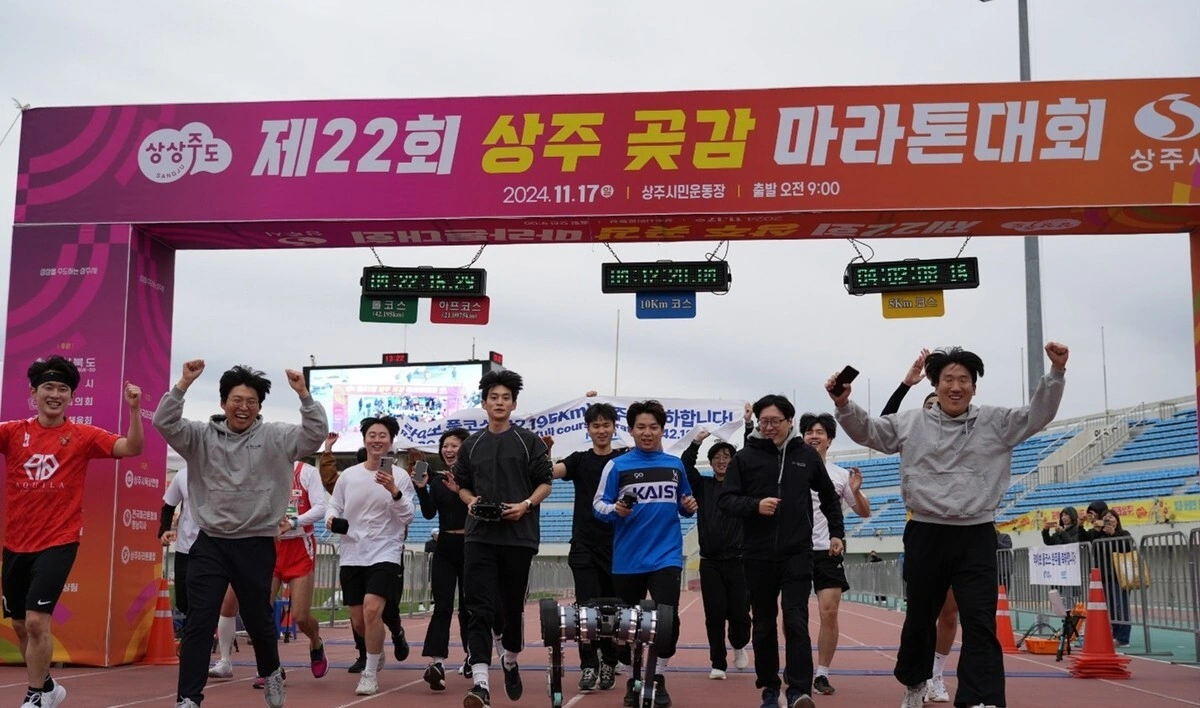
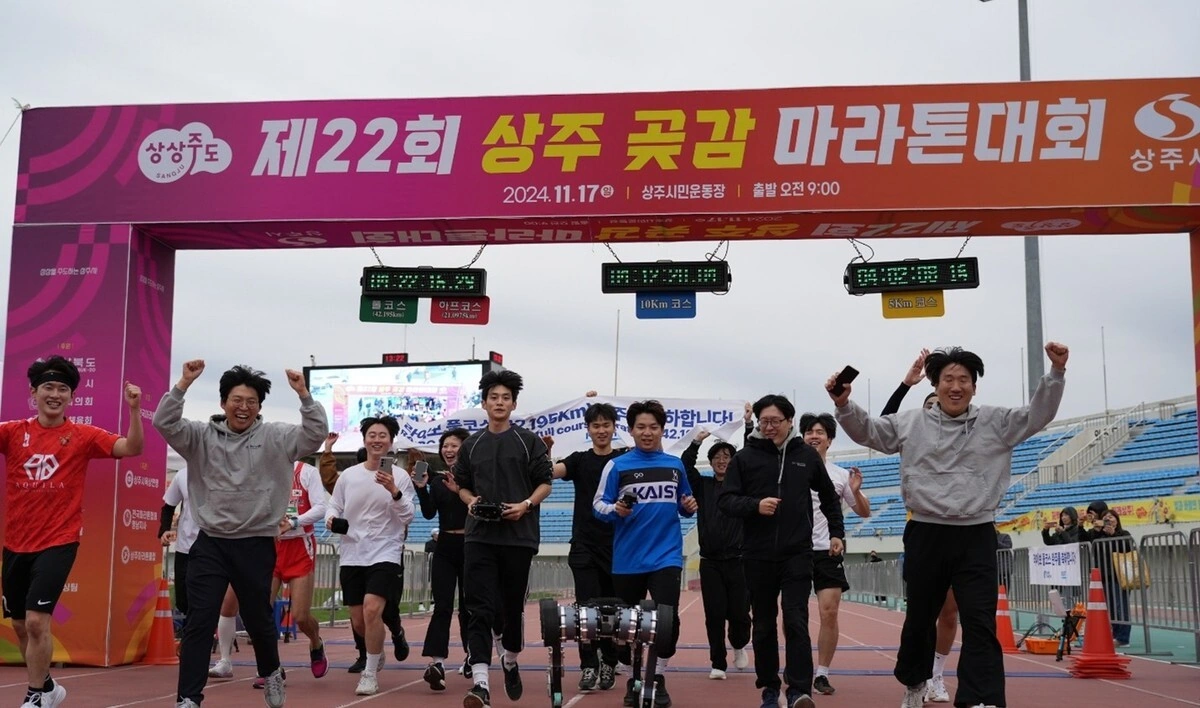
El robot de cuatro patas RAIBO2 con el equipo de investigación KAIST en la meta del maratón Sangju 2024. El perro robot había recorrido toda la distancia de 42.195 kilómetros con una sola carga de batería.
(Foto: © kaist, Instituto Coreano Avanzado de Ciencia y Tecnología (KAIST) a través de EurekAlert)
El perro robot RAIBO2 completó una maratón de 42.195 kilómetros con una sola carga de batería. En las zonas montañosas, la máquina utiliza sus articulaciones como propulsores y generadores. Detrás de su resistencia se esconden patas ligeras, una electrónica económica y un movimiento sorprendentemente importante antes de cada paso.
El ingeniero Jemin Hwangbo y su equipo del Instituto Avanzado de Ciencia y Tecnología de Corea enviaron al perro robot a competir en el Maratón Sangju de 2024 en Corea del Sur. Luego de 4 horas, 19 minutos y 52 segundos, la máquina llegó a su destino sin cargar ni cambiar su batería en el camino. Durante el frenado, sus motores eléctricos pueden funcionar temporalmente como generadores y devolver parte de la energía mecánica al circuito eléctrico. Este proceso, conocido como recuperación, es particularmente útil en pendientes donde la gravedad empuja el cuerpo hacia abajo. A largo plazo, los desarrolladores también tuvieron que reducir numerosas pequeñas pérdidas en otras partes del robot.
Entre la salida y la meta hubo principalmente carreteras asfaltadas, pero también subidas, bajadas y tramos donde las hojas caídas hacían la superficie resbaladiza. El perfil del recorrido sumaba hasta 286 metros de desnivel y requería que la máquina ejerciera fuerzas variables sobre sus pies. La acompañó un equipo formado por un operador, un camarógrafo y ayudantes de campo de los participantes, que se turnaron por secciones. El control de la marcha mantuvo el cuerpo en equilibrio de forma autónoma; La gente brindó dirección y apoyo durante toda la carrera.
El perro robot RAIBO2 tiene patas especialmente ligeras
En un auto de carreras, tus articulaciones ya usan energía para sostener tu cuerpo contra la gravedad y controlar tu postura. Con cada nuevo contacto con el suelo, se pierde algo de energía cinética, mientras que los pies deslizantes y los engranajes rechinantes absorben energía adicional. Las extremidades pesadas agravan el problema porque los motores tienen que acelerar más masa cuando avanzan y desacelerar las piernas. Por ello, los diseñadores examinaron todo el recorrido desde la batería, pasando por los accionamientos, hasta el contacto entre el pie de goma y el asfalto. Una mejora en un componente también tenía que demostrar su eficacia en el equilibrio general.
Doce motores mueven los módulos de patas idénticos, cuya estructura mecánica se describe detalladamente en el manuscrito del autor, de libre acceso. Un mecanismo de patas pesa sólo 1,1 kilogramos sin sus unidades de accionamiento, lo que limita la masa que se debe frenar al dar un paso. Los engranajes planetarios de una sola etapa y la construcción de palanca de rodilla transmiten fuerzas con la menor fricción posible entre el motor y el pie. Una reducción más fuerte reduciría la potencia necesaria del motor, pero podría aumentar la inercia efectiva en la base y, por tanto, las pérdidas de contacto. La altura del cuerpo también requiere un compromiso porque las piernas muy anchas dejan menos espacio para las fuerzas terrestres controladas.
KAIST reduce las pérdidas en la electrónica de potencia
La corriente calienta los devanados de cobre de un motor y, a medida que aumenta la corriente, esta pérdida aumenta de forma especialmente pronunciada, es decir, según su cuadrado. Por ello, los desarrolladores buscaron accionamientos que pudieran proporcionar el par necesario con la menor corriente y la menor resistencia eléctrica posible. Los devanados de cobre adicionales o más gruesos sólo ayudan dentro de ciertos límites, porque aumentan el peso de todo el robot. Con cargas elevadas también se produce una saturación magnética, por lo que la corriente adicional provoca cada vez menos fuerza adicional. Un adecuado diseño de motores eléctricos y su control deben tener en cuenta conjuntamente estas áreas operativas.
En los PCB del controlador del motor, el equipo utilizó capas de cobre más gruesas, transistores de potencia de baja resistencia y mediciones de corriente circulante de baja pérdida. Esta electrónica dosifica continuamente la potencia a los devanados del motor y contribuye así a las necesidades energéticas del movimiento. Cuando los transistores conmutan rápidamente se producen pérdidas adicionales, que pueden verse afectadas por la velocidad de conmutación y la frecuencia de los procesos de conmutación. Sin embargo, ajustes demasiado agresivos pueden provocar vibraciones eléctricas, por lo que los ingenieros también tuvieron que evaluar diferentes requisitos. Los ordenadores, los sensores de movimiento y las comunicaciones también necesitan un suministro básico propio, que también sirve para equilibrar una máquina completa.
RaiSim premia los pasos delicados sobre el terreno
Para las secuencias de movimiento, los desarrolladores entrenaron el control en su entorno de simulación RaiSim, donde se pueden simular diferentes superficies y cargas. Utilizaron el aprendizaje por refuerzo, en el que un programa desarrolla patrones de movimiento apropiados a través de retroalimentación sobre sus acciones. La evaluación tuvo en cuenta el cumplimiento del movimiento especificado, una marcha estable y el menor consumo de energía posible. Las pendientes virtuales, las escaleras y las superficies lisas permitieron probar repetidamente situaciones difíciles antes de que el coche saliera a la carretera. La información de los sensores sobre el propio cuerpo proporcionó al sistema de control la base para adaptar continuamente los movimientos de las articulaciones.
Luego, los ingenieros compararon diferentes variantes de control en la cinta de correr para ver cómo los objetivos de entrenamiento influían en el consumo de energía real. Por lo tanto, el entrenamiento premió los movimientos en los que el pie frena adecuadamente antes del contacto y luego resbala lo menos posible. Predecir el momento exacto del impacto sigue siendo difícil en superficies variables, por lo que el control siempre debe tener en cuenta incluso las desviaciones más pequeñas. El proceso de aprendizaje también tuvo en cuenta las necesidades de potencia de los motores en zonas donde sus componentes magnéticos ya están llegando a sus límites.
RAIBO2 distribuye la frenada y el empuje en las piernas
El cambio entre la absorción de energía y la propulsión se puede observar incluso con un solo paso, tan pronto como una pierna intercepta el cuerpo. Primero, la articulación cede de forma controlada bajo la carga, luego apoya el movimiento posterior del torso hacia adelante. El control eléctrico crea un comportamiento elástico, mientras que los accionamientos determinan activamente la curva de fuerza. En el movimiento de trote examinado, la pata delantera del par acoplado en diagonal asume principalmente la función de frenado, mientras que la pata trasera contribuye más a la propulsión. Por lo tanto, los flujos de energía también dependen de cómo las piernas individuales trabajan juntas a lo largo del tiempo.
Para una comparación separada, los desarrolladores observaron moverse en terreno llano y correr cuesta arriba y cuesta abajo de siete grados cada uno. Hacia arriba, las articulaciones tenían que realizar un trabajo adicional contra la gravedad, mientras que el equilibrio de la fuerza mecánica se desplazaba hacia abajo, hacia la recuperación. Incluso durante el descenso, la batería siguió alimentando la electrónica y los motores con pérdidas, cuyas necesidades fueron parcialmente cubiertas por la energía recuperada. La intensidad de este efecto depende del terreno y de la secuencia de movimientos y no se puede aplicar a todos los recorridos. Para proporcionar información útil sobre los intervalos, se requieren mediciones adicionales durante toda la operación programada.
Sangju proporciona un equilibrio de 1.280 vatios hora
Durante la carrera, el equipo registró el voltaje, la corriente, la temperatura y el estado de la batería y comparó estos valores con los datos del GPS recopilados al mismo tiempo. Esta energía permitida debe estar vinculada a la ubicación, la velocidad y la altitud a lo largo de la ruta, en lugar de simplemente leer el nivel de la batería en el destino. Desde que RAIBO2 se registró oficialmente como participante, también estuvieron disponibles los tiempos parciales regulares y una grabación de vídeo documentó todo el recorrido. La evaluación publicada en Nature vincula la tecnología de conducción con un gran conjunto de datos de las operaciones en carretera. La reserva de autonomía calculada por el equipo, sin embargo, sigue siendo una extrapolación del consumo y la capacidad restante.
Para comparar diferentes sistemas de transporte, los autores utilizaron el costo total del transporte, que relaciona el consumo de energía con el peso y la distancia recorrida. El experimento produjo un valor adimensional de aproximadamente 0,25, mientras que el valor de la literatura humana utilizado es 0,37. Esta estandarización facilita la comparación de cuerpos de diferentes pesos, pero no describe cómo se fabrica el robot ni cómo se suministra la corriente de carga. La escala humana también deriva de estudios anteriores y no se midió en paralelo entre participantes del mismo curso.
Raion Robotics está trabajando en dispositivos resistentes disponibles en el mercado
En el futuro, para misiones planificadas de forma independiente, el robot también tendrá en cuenta qué rutas requieren muy poca energía en las respectivas condiciones. En zonas montañosas o en escaleras cambian las posturas posibles y, con ello, las exigencias para una locomoción económica. Por tanto, una navegación adecuada debe tener en cuenta no sólo los obstáculos sino también el terreno y la energía disponible a la hora de elegir la ruta. Como posibles tareas, los desarrolladores mencionan el patrullaje, los servicios de entrega y el apoyo a las operaciones de rescate en zonas de difícil acceso. Cada una de estas aplicaciones requiere habilidades adicionales que una carrera supervisada en una carretera por sí sola no puede demostrar.
La empresa Raion Robotics, que surgió del laboratorio de Hwangbo, está trabajando para convertir la máquina de investigación construida a mano en productos reproducibles de forma fiable. Para estos dispositivos, KAIST también menciona la protección contra el agua y el polvo, un amplio rango de temperatura y resistencia a golpes y vibraciones. También existen requisitos de compatibilidad electromagnética para que los componentes electrónicos sensibles también funcionen de forma fiable junto con otros sistemas técnicos. La próxima tarea industrial será lograr estas propiedades de manera consistente en múltiples robots producidos, al tiempo que se reducen los costos de producción.
Nature, un robot cuadrúpedo diseñado para completar una maratón con una sola carga de batería; doi:10.1038/s41586-026-11102-5
Piazza della Ricerca, RAIBO2: robot cuadrúpedo altamente eficiente que completa un maratón completo con una sola carga de batería, manuscrito del autor; doi:10.21203/rs.3.rs-6040970/v1
KAIST, la primera finalización del maratón de robótica de curso completo de KAIST publicado en Nature
Construido con el apoyo de inteligencia artificial.
