Mecánica magnética
Dennis Lenz

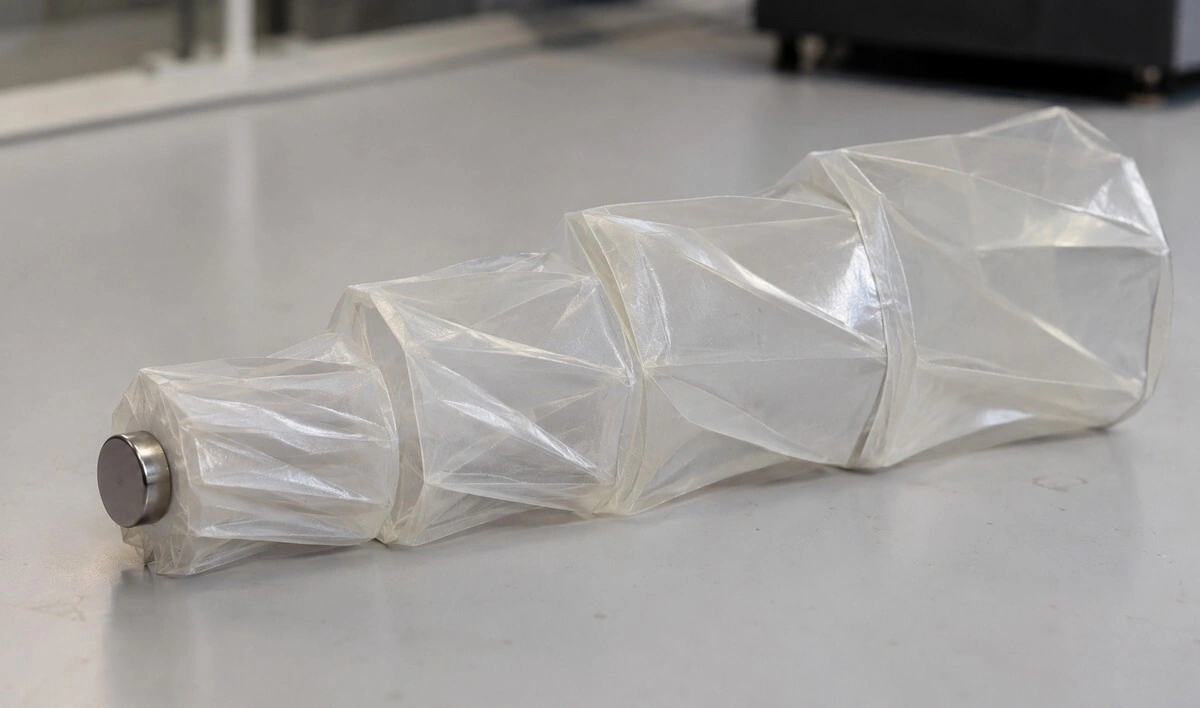
(Imagen simbólica) El robot de origami utiliza estructuras Kresling plegadas como almacén mecánico. Los campos magnéticos dirigidos llevan sus segmentos a diferentes estados estables sin que cada sección necesite su propio motor. La forma se conserva después de un proceso de conmutación y, por lo tanto, puede transmitir información directamente a la mecánica. El principio pretende hacer que los robots ligeros y blandos sean más fáciles de controlar.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot de origami de la Universidad de Princeton puede adoptar específicamente 16 formas estables y mantenerlas sin un suministro continuo de energía. En lugar de instalar un accionamiento independiente para cada segmento, un único imán controla los estados de plegado junto con campos magnéticos coordinados en el tiempo. La forma del robot asume una segunda tarea: almacena mecánicamente el último estado alcanzado por el sistema. Precisamente esta combinación de movimiento y memoria hace que el prototipo sea interesante para robots blandos especialmente ligeros.
En el laboratorio, el sistema se parece más a un cuerpo hueco curvado que a una máquina clásica. El robot de origami magnético de la Universidad de Princeton, desarrollado por Yifan Rao y sus colegas, consta de múltiples segmentos cilíndricos flexibles que pueden contraerse o expandirse individualmente. Al cambiar, las finas superficies se adaptan de forma audible y visible a una nueva geometría, mientras que el resto de la carrocería conserva su forma. Por lo tanto, un campo magnético más fuerte o más débil no es suficiente para el control; Los factores decisivos son la dirección, la secuencia cronológica y la historia mecánica de cada segmento.
Estos sistemas son robots blandos cuyos propios cuerpos asumen parte de la función. En lugar de atornillar juntas rígidas, engranajes y múltiples motores, utilizan estructuras elásticas o dobladas para generar movimiento directamente a partir del material y su geometría. El nuevo enfoque va un paso más allá porque el cuerpo no sólo se mueve, sino que también mantiene estable el estado en el que se ha alcanzado. Otros robots blandos que agarran objetos sensibles o se adaptan a entornos cambiantes persiguen un objetivo similar; La particularidad, sin embargo, reside en la secuencia programable de diferentes estados de plegado estables.
Cuatro células de Kresling responden a diferentes barreras energéticas
La base es una estructura Kresling, una geometría de origami cilíndrica con pliegues oblicuos. Cada celda tiene al menos dos formas estables y pueden doblarse juntas cuando la fuerza aplicada supera una determinada barrera de energía. Rao y su equipo diseñan intencionalmente los segmentos para que estas barreras estén a diferentes alturas. Esto significa que todo el cuerpo no reacciona al mismo estímulo magnético al mismo tiempo, sino que las secciones individuales cambian en un orden predecible. El mecanismo de plegado se convierte así en una especie de diagrama de circuito mecánico integrado en la geometría del robot.
Es precisamente este punto lo que distingue a la máquina de muchos robots convencionales. Normalmente, un control electrónico determina qué motor se mueve y cuándo, mientras que los mecánicos simplemente ejecutan la orden. En la máquina de estados de origami, parte de esta lógica se distribuye al propio cuerpo. Las barreras energéticas de diferente diseño determinan qué forma se puede alcanzar después de un determinado impulso y al mismo tiempo limitan las transiciones no deseadas. Por lo tanto, un controlador externo no tiene que regular continuamente cada movimiento, sino que puede conmutar entre estados estables de forma selectiva.
Princeton utiliza un campo magnético giratorio como reinicio
Lo que resulta especialmente inusual es el retorno a un estado inicial definido. Si el robot se encuentra en una combinación desconocida de segmentos plegados y desplegados, un campo magnético giratorio puede llevarlo de forma independiente a una posición de equilibrio conocida. Según los autores, el sistema no requiere sensores ni información sobre la forma actual. Sólo después de este reinicio se producen impulsos magnéticos directos que guían al robot paso a paso hacia el estado objetivo deseado. El método resuelve así un problema central de los sistemas multiestables: sin un punto de partida fiable, es difícil predecir una secuencia posterior de comandos.
Rao y su equipo describen las posibles formas como nodos en un gráfico de estado. Las transiciones entre estos nodos corresponden a movimientos de plegado concretos provocados por pulsos magnéticos. A partir de una posición inicial desconocida, primero se crea un punto de partida conocido; Luego, la ruta prevista se puede calcular a través del espacio de estados. Este concepto es similar a una máquina de estados digital, pero no funciona con bits en un chip de memoria, sino con las formas reales de un cuerpo mecánico. La información está visiblemente contenida en la pregunta sobre qué celda está actualmente plegada o abierta.
El modelo PNAS implica saltos y movimientos de atajo.
En las Actas de la Academia Nacional de Ciencias, el estudio complementario combina experimentos con un modelo lagrangiano reducido de la mecánica. Los autores lo utilizan para calcular no sólo las transiciones lentas entre estados vecinos, sino también la rápida ruptura de pliegues. La inercia juega un papel importante porque un impulso suficientemente potente puede empujar a varias células más allá de sus barreras energéticas casi simultáneamente. Estas transiciones dinámicas permiten atajos a través del espacio de estados en lugar de apuntar a cada forma intermedia individualmente.
Para la robótica esto es más que un detalle matemático. Un sistema que domina sólo una secuencia fija de pasos individuales lentos pierde rápidamente velocidad y flexibilidad con movimientos más complejos. Si se utiliza la dinámica específicamente, una misma estructura puede tomar diferentes caminos hacia una meta. Los investigadores demuestran que los estados de almacenamiento mecánico y el movimiento no deben tratarse por separado. El cuerpo mismo se convierte en parte de la lógica computacional porque su inercia, estabilidad y geometría de plegado determinan qué transiciones son posibles.
Un imán reemplaza varios accionamientos locales en el cuerpo del robot
Las versiones anteriores de la estructura de Princeton requerían imanes separados entre los diferentes segmentos. En el nuevo diseño el imán sólo se encuentra en un extremo, mientras que el campo externo influye en toda la cadena. Esto ahorra componentes en el cuerpo móvil y mantiene los segmentos plegables ligeros. Glaucio Paulino, que lidera el grupo de trabajo, ve esto como una ventaja frente a muchos robots que tienen que llevar en su interior baterías, motores, cables y articulaciones. En su concepto, la fuente de energía y el accionamiento esencial quedan fuera del robot, mientras que, sobre todo, la estructura mecánica permanece en el cuerpo.
Esta separación es atractiva para aplicaciones donde el peso, el espacio y el cableado son más limitantes que la pura potencia informática. Un robot muy pequeño o especialmente ligero difícilmente puede transportar una gran cantidad de motores y baterías. Sin embargo, los campos magnéticos se pueden aplicar desde el exterior sin contacto, aunque el alcance y la intensidad del campo requeridos deben coincidir con el tamaño y el entorno del sistema. Por lo tanto, el prototipo presentado aún no muestra una aplicación terminada, pero muestra una arquitectura concreta con la que se pueden lograr estados complejos sin una tecnología de accionamiento interna igualmente compleja.
StateMorph combina formas guardadas con varios movimientos
El equipo también emparejó la máquina de estados con un robot de locomoción adaptativa, llamado StateMorph. En experimentos adicionales, el sistema utiliza diferentes formas corporales para cambiar su comportamiento de movimiento. Esto hace que la geometría almacenada sea funcional: un estado no es sólo una forma para lucirse, sino que puede proporcionar otra propiedad mecánica o modo de movimiento. Los autores ven esto como un camino hacia robots que adapten su estructura a una tarea sin requerir una gran cantidad de articulaciones controladas por separado.
Los robots blandos en particular se benefician de estos conceptos porque sus cuerpos son más deformables que las máquinas rígidas. Por ejemplo, una pinza blanda puede determinar cómo agarra un objeto sensible mediante la tensión del material, mientras que los sistemas plegables pueden cambiar su longitud, rigidez o dirección de movimiento. La nueva máquina de estados proporciona una lógica de control que se combina con la mecánica. Qué funciones podrán realmente combinarse en el futuro en un solo organismo depende de la fiabilidad con la que se puedan implementar las barreras energéticas y de la estabilidad de las transiciones en caso de fallos.
Princeton estudia sistemas más pequeños para medicina y viajes espaciales
Paulino cita los sistemas médicos y los viajes espaciales como posibles aplicaciones a largo plazo. Para su uso en el cuerpo, la estructura tendría que miniaturizarse significativamente; Por lo tanto, sería concebible un cuerpo hueco que porte una sustancia y sea dirigido o transformado por un campo magnético externo. Actualmente, esta es una perspectiva y no una terapia probada. Los sistemas plegables ligeros también podrían ser interesantes en el espacio, ya que allí la masa, el volumen y el suministro interno de energía son especialmente caros. Por lo tanto, un robot cuya forma asuma múltiples funciones podría arreglárselas con un hardware menos integrado.
El siguiente paso técnico tiene que ver principalmente con la escalabilidad y la confiabilidad. Un mayor número de segmentos aumenta considerablemente el posible espacio de estados, pero al mismo tiempo sus barreras energéticas deben permanecer claramente separadas entre sí para que los impulsos magnéticos sigan teniendo un efecto claro. Igualmente importante es la cuestión de qué tan robusta sigue siendo la restauración respecto de las tolerancias de fabricación, la fatiga del material y las fuerzas externas. Precisamente en esta frontera entre un simple control externo y una mecánica cada vez más compleja se decide si la máquina de estados de origami demostrada se convertirá más adelante en un cuerpo robótico prácticamente utilizable.
Universidad de Princeton, un imán transforma el robot de origami en lógica de máquina
Actas de la Academia Nacional de Ciencias, Máquina de estados de origami con campos magnéticos variables en el tiempo; doi:10.1073/pnas.2615316123
Construido con el apoyo de inteligencia artificial.
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
