Robótica adaptativa
Dennis Lenz
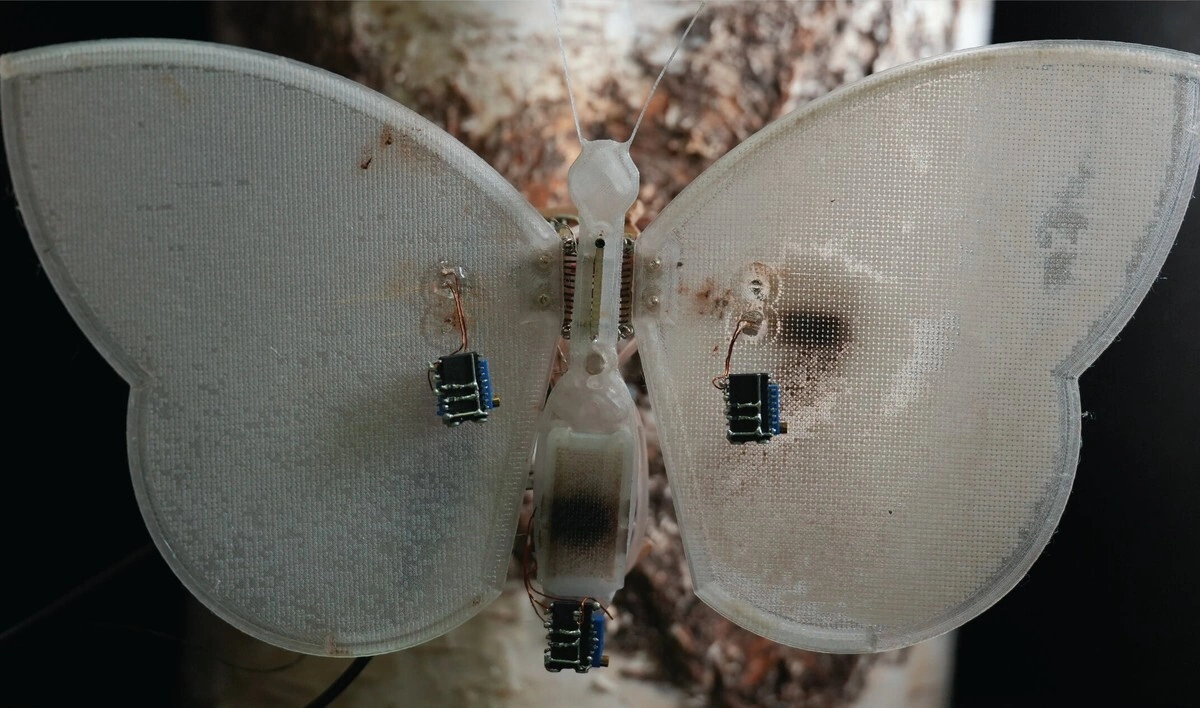
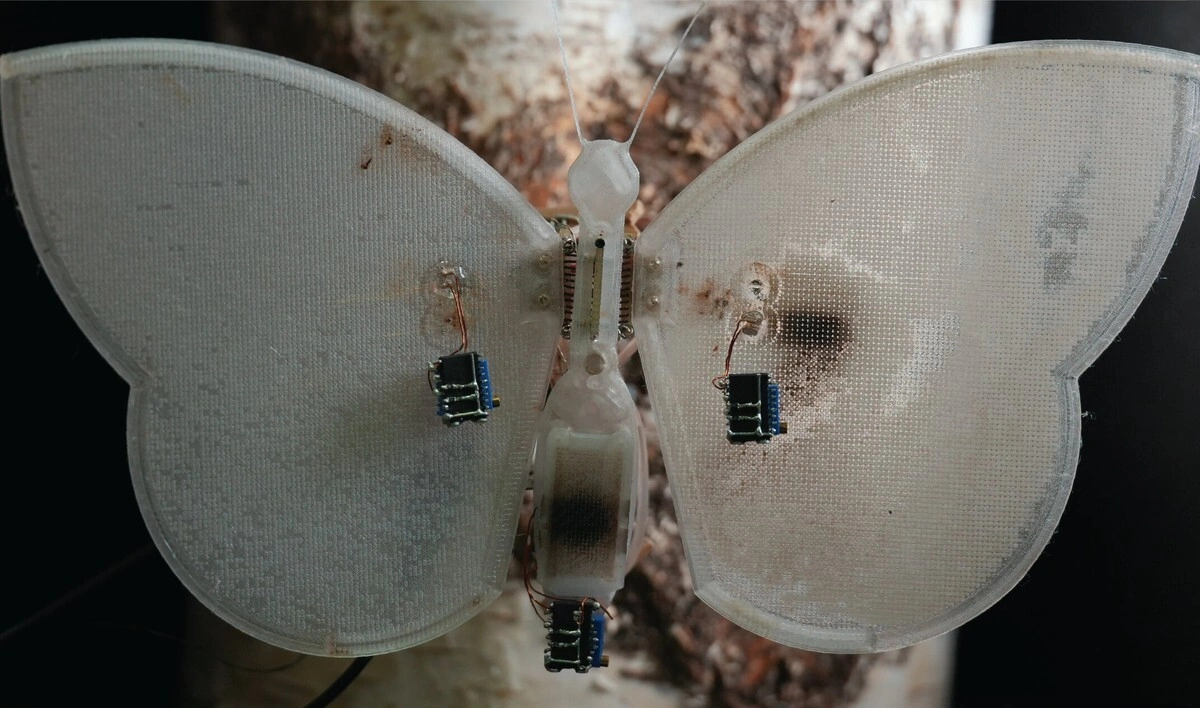
El robot con forma de polilla, fabricado de PETG transparente, se encuentra delante de un tronco de abedul. Las manchas de color marrón oscuro en el ala derecha y el cuerpo son receptores UV recién formados hechos de polipirrol; a la izquierda la formación aún no está completa.
(Foto: © Kadri-Ann Pankratov, Leonid Zinatullin, Hans Priks, Adele Metsniit, Urmas Johanson, Tarmo Tamm, Alvo Aabloo, Edoardo Sinibaldi, Indrek Must, Universidad de Tartu / Ciencias Avanzadas (DOI 10.1002/advs.76999))
Una máquina con forma de polilla hecha de plástico transparente puede crear un nuevo sensor UV en una parte de su cuerpo que antes no se podía utilizar. Para ello, bombea componentes químicos a través de venas artificiales y los convierte en material conductor donde incide la luz ultravioleta. La zona recién creada detecta entonces la radiación ultravioleta y puede provocar una reacción del robot. Es precisamente esta transición de una parte pasiva del cuerpo a un sensor funcional lo que hace que el experimento sea inusual.
En el laboratorio de la Universidad de Tartu y del Instituto Italiano de Tecnología, Kadri-Ann Pankratov y sus colegas construyeron el cuerpo de un robot cuyo hardware no se repara por completo durante la producción. El trabajo, publicado en Advanced Science, describe una plataforma transparente similar a una polilla con vías de fluido internas, contactos incrustados y alas móviles. Antes de que comience la reacción química, el área preparada no tiene una sensibilidad mensurable a la luz ultravioleta; sólo la formación material local crea la nueva función.
Los desarrolladores eligieron la mariposa Blue Ribbon como modelo biológico. catocala fraxini. Las alas de los insectos no son láminas secas, sino que están atravesadas por venas por las que circula la hemolinfa y distribuye el material por todo el cuerpo. Los investigadores trasladaron esta idea a la robótica: en lugar de instalar cada función posterior como un componente terminado, un sistema de fluido interno transporta las materias primas a donde se necesitan. La robótica ya conoce enfoques similares inspirados en la biotecnología de los insectos cyborgs controlados a distancia, pero aquí la función real del sensor se manifiesta sólo en el material del cuerpo artificial.
Tartu imprime venas de líquido directamente en el cuerpo del robot
La estructura transparente está hecha de PETG y conecta dos niveles de transporte muy diferentes. Los canales más grandes, de un milímetro de ancho, guían el fluido a través de las alas planas, mientras que los espacios más delgados en el plástico moldeado actúan como microcanales. La mezcla de los canales principales puede penetrar esta zona porosa y llegar a una zona fina del material circundante. La impresión 3D no sólo determina la forma externa de la polilla, sino que también crea una red de distribución interna para cambios químicos posteriores.
Para los experimentos, una sola bomba fue suficiente para suministrar a todo el cuerpo unos tres mililitros de líquido. La hemolinfa artificial contenía pirrol, un iniciador activado por luz y un aditivo de celulosa. Inicialmente, esta mezcla es sólo materia prima. Su significado surge sólo cuando una influencia externa adecuada inicia la reacción química. Los investigadores llaman a este principio «receptogénesis», es decir, la creación posterior de un receptor dentro de un robot ya fabricado.
El enfoque difiere del ensamblaje de sensores clásico, donde las cámaras, fotodiodos o sensores de presión se montan en posiciones fijas antes de su uso. Para entornos conocidos, esta solución tradicional es eficaz. Para las máquinas que se envían a ruinas desconocidas, áreas naturales u otros entornos difíciles de predecir, esto se vuelve más difícil, porque sólo durante el uso queda claro qué parte del cuerpo está particularmente estresada o expuesta a una señal particular.
60 segundos de luz ultravioleta tiñen el plástico de negro
En el experimento crucial, el equipo irradió un área preparada con luz ultravioleta con una longitud de onda de 365 nanómetros. El pulso de luz activa la polimerización del pirrol, por lo que se forma polipirrol en el plástico. Este material conduce la electricidad y su formación es visible a simple vista: la zona antes traslúcida se vuelve oscura. Esto crea un nuevo elemento eléctrico en la zona irradiada, mientras que el resto del cuerpo del robot conserva su estado original.
Los investigadores tardaron aproximadamente un minuto en realizar la fotopolimerización. Una máscara limitaba el área a iluminar para que se pudiera formar específicamente el nuevo receptor. No sólo es importante el color oscuro, sino también el cambio en la impedancia eléctrica. Si posteriormente la luz ultravioleta incide sobre la zona de polipirrol recién formada, su conductividad cambia considerablemente. Un microcontrolador puede leer esta señal y asociarla con una reacción física del robot.
Luego, la polilla batió sus alas o activó una pantalla visual. Para mover el ala, el equipo utilizó un cable hecho de una aleación con memoria de forma, que vuelve a una forma predeterminada cuando se calienta eléctricamente. Este tipo de materiales también se conocen en otras tecnologías adaptativas, pero en este caso la señal de activación proviene de un sensor generado por el robot durante el experimento. La configuración experimental combina transporte de materiales, síntesis química, medición eléctrica y movimiento en una única cadena funcional.
0,3 milímetros determinan la forma del nuevo receptor
Con las máscaras utilizadas, los científicos pudieron crear estructuras de sensores con una precisión de aproximadamente 0,3 milímetros. Este control espacial es importante porque un futuro robot no tendría que simplemente formar material conductor en todas partes. Sin embargo, sólo sería concebible la reconversión de zonas especialmente expuestas. El entorno real podría servir como desencadenante a largo plazo y determinar en qué parte del cuerpo se desarrolla una nueva función.
En el experimento actual esta decisión aún no se toma de forma autónoma. Los investigadores determinan cuándo ingresan los precursores al sistema circulatorio y la máscara determina el lugar de la reacción. También se especifica la química utilizada. El robot no inventa un sensor ni selecciona un nuevo material por sí solo. El experimento demuestra más bien que un cuerpo preparado puede equiparse químicamente de tal manera que posteriormente forme un hardware funcional en un lugar determinado.
Este límite es importante para la clasificación porque el efecto visible parece un poco más futurista que el nivel real de desarrollo. El sistema no dispone de kit de materiales gratuitos ni de autorreparación general. Sin embargo, muestra un camino diferente al de los módulos intercambiables o de los repuestos insertados: la nueva función se crea dentro de la estructura existente. La investigación relacionada sobre la piel funcional de los robots también tiene como objetivo dotar a las máquinas de una mayor percepción directamente a través de su superficie.
Cuatro meses después, el sensor sigue respondiendo.
Durante las mediciones, el equipo también observó que la respuesta del sensor se hacía más fuerte después de repetidas irradiaciones UV. El pirrol restante continuó polimerizándose, cambiando gradualmente las propiedades eléctricas del material. Los autores describen este comportamiento como una forma simple de memoria material porque el estado físico del sensor depende de su exposición previa a la luz. El componente no almacena una memoria digital, pero mantiene un estado químicamente alterado de contactos anteriores.
Los sensores producidos siguieron funcionando después de más de cuatro meses de almacenamiento. Para una aplicación técnica también sería necesario controlar el envejecimiento debido a variaciones de temperatura, esfuerzos mecánicos, humedad y muchos otros ciclos. La polimerización irreversible también limita el sistema actual: una vez que se forma un sensor, nunca desaparece si fuera más útil en otros lugares. Por ello, los investigadores también quieren estudiar sistemas materiales cuyos cambios sean reversibles.
El sistema circulatorio artificial básicamente podría transportar algo más que pirrol. Como posibles direcciones, los autores mencionan, entre otros, materiales para la protección contra la corrosión, blindajes electromagnéticos o interfaces con tejidos biológicos. Estas aplicaciones aún no son características probadas de este robot polilla. La plataforma existente simplemente muestra que las sustancias disueltas o dispersas pueden distribuirse a través de las mismas vías internas antes de que una reacción local las convierta en un nuevo material.
Advanced Science aún deja abierta la próxima decisión
Para los sistemas futuros, la tarea más difícil no es tanto bombear sino elegir qué se debe crear en primer lugar. Pankratov describe como una cuestión abierta cómo un robot puede reconocer qué componente nuevo le falta en una situación determinada sin una decisión predeterminada. Una computadora central no sólo debe evaluar los datos ambientales, sino también saber qué materias primas químicas están disponibles y qué cambios físicos pueden producirse con ellas de manera segura.
Precisamente en esto se diferencia el enfoque de los biorobots fabricados con células vivas. La plataforma a prueba de polillas se compone de materias primas plásticas, electrónicas y químicas producidas de forma convencional. Su adaptación se basa en la química de los materiales dentro de una red vascular artificial. El siguiente paso es demostrar si se pueden controlar de forma fiable varias reacciones diferentes en el mismo cuerpo sin que los materiales de partida interfieran entre sí o reaccionen involuntariamente en lugares equivocados.
Por tanto, los investigadores pretenden ampliar el repertorio material del sistema y hacer que el control sea menos predeterminado. Sólo cuando un robot pueda transportar de forma segura varios bloques de construcción, seleccionar una reacción adecuada y verificar el resultado mismo, los experimentos individuales de hoy se convertirán en una plataforma más general para el hardware adaptativo. Hasta entonces, la superficie negra del sensor en el cuerpo transparente de la polilla sigue siendo, sobre todo, una prueba visible de que un robot ya construido puede crear una nueva función técnica con su propio material.
Ciencia avanzada, receptogénesis en una realización robótica vascularizada; doi:10.1002/advs.76999
Consejo de Investigación de Estonia, la polilla robot adquirió sentido adicional gracias a la encarnación vascular generativa
Construido con el apoyo de inteligencia artificial.
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
