Accionamiento lineal textil
Dennis Lenz
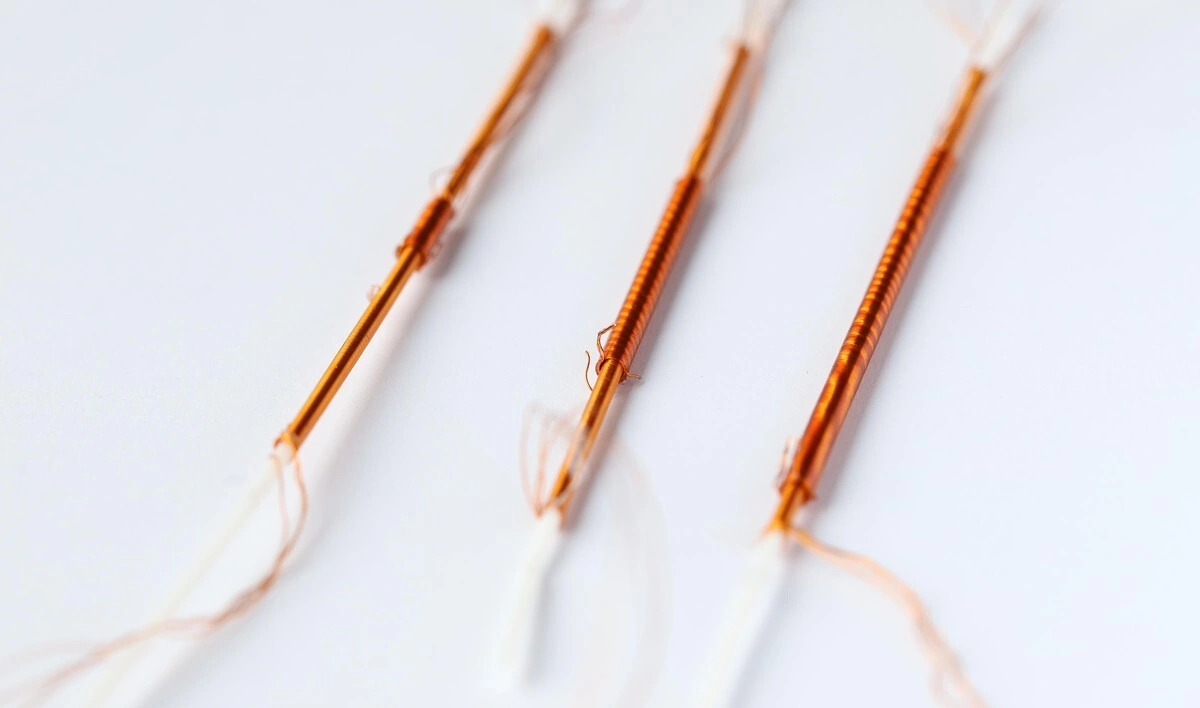
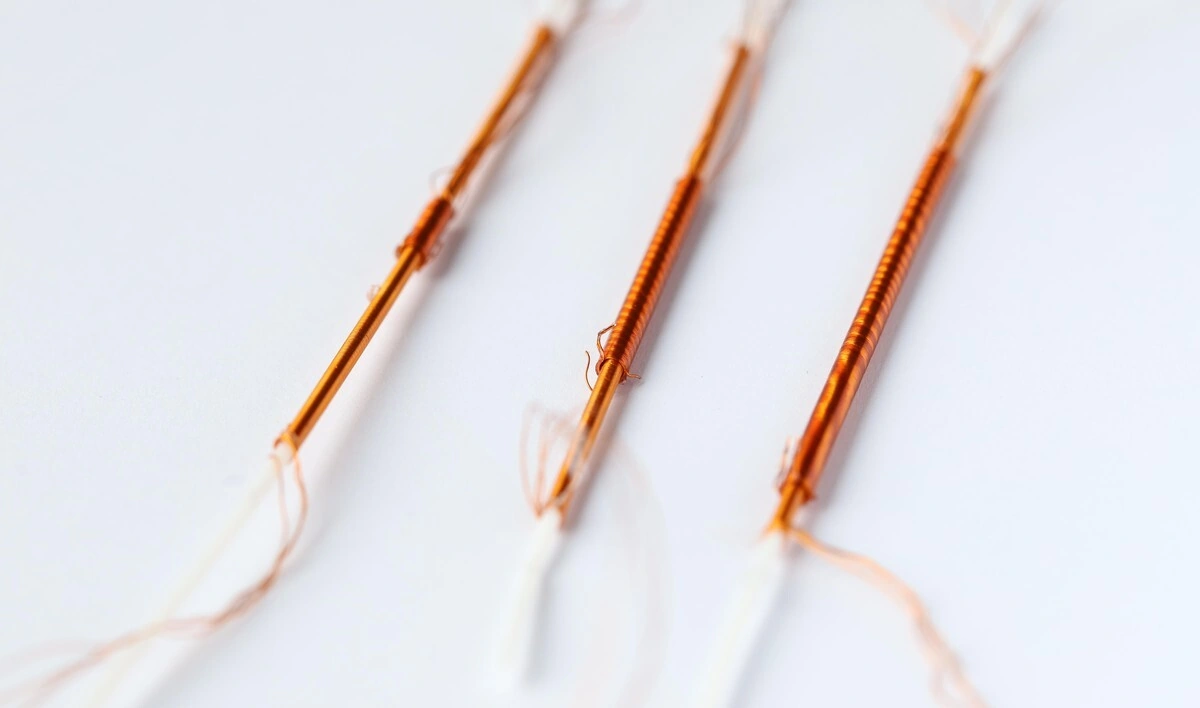
Tres prototipos del FiberMotor de EPFL se encuentran uno al lado del otro sobre una superficie clara. Las finas fibras están envueltas con electrodos de cobre, lo que permite una conducción sin engranajes.
(Foto: © EPFL LMTS, EPFL)
El motor roscado EPFL tiene sólo unos pocos milímetros de grosor y se parece más a un cable que a un accionamiento clásico. Dos fibras huecas unidas entre sí se mueven una contra otra en cuanto se aplica tensión eléctrica a los electrodos enrollados en espiral. Muchos de estos motores pueden agruparse e incluso integrarse en estructuras textiles. Esto crea un accionamiento destinado a liberar a la robótica blanda de engranajes rígidos y carcasas de motor pesadas.
Sobre la mesa del laboratorio, la estructura pasa desapercibida: una fibra fina y flexible con alambre de cobre enrollado firmemente, junto a ella cables y soportes sencillos. Detrás de esta estructura se encuentra un equipo dirigido por Sylvain Schaller y Herbert Shea del Laboratorio de Transductores Blandos de la EPFL en Neuchâtel. En su informe original sobre el FiberMotor, la universidad describe un accionamiento lineal cuyo movimiento se origina directamente en la fibra. El diseño no requiere etapas de engranaje ni un eje rígido, sino que empuja dos elementos concéntricos entre sí como los tubos de un telescopio.
Estos accionamientos son especialmente interesantes cuando un robot necesita permanecer suave, ligero y pegado al cuerpo. Aunque los motores eléctricos clásicos ofrecen un alto rendimiento, requieren carcasas, cojinetes, engranajes o cables cuando su movimiento giratorio debe traducirse en movimiento lineal. Por eso, en la robótica blanda, los desarrolladores intentan generar fuerza directamente en el cuerpo deformable. Investigación y Conocimiento ya ha informado sobre un brazo robótico blando con algas vivas, cuyo movimiento proviene de un hidrogel controlado por luz. El FiberMotor adopta un enfoque diferente: sigue siendo completamente técnico y utiliza fuerzas electrostáticas.
El EPFL envuelve electrodos alrededor de dos fibras huecas.
En el interior del motor de alambre se encuentran dos cuerpos huecos alargados que fluyen uno hacia el otro. Los electrodos de cobre aislados se envuelven en espiral alrededor de ambas fibras; su hilo es sólo un poco más grueso que un cabello humano. Cuando la electrónica aplica tensión, las secciones de electrodos correspondientes se atraen electrostáticamente entre sí. Debido a que las bobinas están dispuestas repetidamente a lo largo de la fibra, el resultado no es una única contracción corta, sino más bien una serie de pequeños desplazamientos. Luego, la fibra interna se desliza con respecto a la externa y crea un movimiento lineal sin la necesidad de redirigir un eje giratorio a ninguna parte.
El trabajo subyacente en Advanced Materials describe el impulso como bidireccional y gradualmente controlable. Lo decisivo es que la distancia alcanzable no esté limitada por el estiramiento de un músculo artificial, sino, en principio, por la longitud de la fibra disponible. Un actuador elástico convencional debe expandirse, contraerse o doblarse y eventualmente alcanzará su límite material. En el FiberMotor, sin embargo, dos componentes se mueven a lo largo de su eje longitudinal, por lo que una estructura más larga también permite una carrera correspondientemente más larga.
Cuatro FiberMotors levantan 46 gramos en el laboratorio
Los desarrolladores demostraron cuánta potencia proporcionan las finas fibras utilizando un objeto deliberadamente cotidiano. El conjunto incluido levantó una barra de chocolate y también movió un dedo robótico controlado por tendones. En las pruebas, un solo disco pudo soportar una carga estacionaria de aproximadamente 75 gramos. Para un motor que se parece más a un cable reforzado, este efecto es fácilmente comprensible visualmente: la carga está suspendida bajo un estrecho grupo de fibras, mientras que la clásica carcasa del motor no es visible desde arriba.
La agrupación es especialmente importante para aplicaciones posteriores porque la fuerza se puede escalar de forma modular. En lugar de instalar un único motor grande en un solo lugar, los desarrolladores podrían implementar varias unidades delgadas una al lado de la otra. Es precisamente esta distribución la que conviene a los robots blandos cuyos cuerpos se deforman en áreas más grandes. Un robot de origami con formas almacenadas mecánicamente sigue un principio similar, en el que la propia estructura asume parte de la función técnica. Sin embargo, con FiberMotor la función está en la arquitectura del actuador con forma de fibra.
De 1 a 3 milímetros de diámetro sustituyen a las mecánicas rígidas
Dependiendo de la versión, el diámetro del FiberMotor se sitúa entre un hilo grueso o un cable fino. Esta geometría cambia la forma en que se puede integrar un motor en una prenda de vestir o en un robot blando. En lugar de alojar un bloque de motor compacto en una ubicación fija y transmitir su potencia mediante correas o cuerdas, la estructura de transmisión puede guiarse a lo largo de una línea de fuerza deseada. El equipo ya ha acoplado un prototipo a una prenda en la zona de la rodilla para demostrar que la fibra puede seguir el contorno curvo del cuerpo.
Una segunda propiedad es relevante para los sistemas de asistencia portátiles: el motor puede retroceder. Si una fuerza externa actúa en dirección opuesta, las fibras pueden deslizarse entre sí en lugar de quedar bloqueadas mecánicamente mediante un engranaje. Esto es interesante para la robótica que se adapta al cuerpo porque las personas no tendrían que dejar sus movimientos completamente a una guía rígida. Un sistema que puede fallar en caso de un movimiento inesperado puede, en principio, acoplarse de forma más natural a las articulaciones y los músculos. Por ello, la EPFL señala como posibles campos de aplicación los trajes blandos, los sistemas hápticos y las prótesis ligeras.
Los materiales avanzados no requieren imanes ni calentamiento Joule
La arquitectura electrostática no requiere imanes permanentes y no genera su movimiento a través de un material actuador especialmente calentado. Según el artículo especializado, el concepto evita el calentamiento Joule como mecanismo de accionamiento real. Esto es interesante para sistemas blandos que se van a colocar directamente sobre tejidos o el cuerpo, ya que la producción de calor debe controlarse con especial cuidado. El control eléctrico sigue siendo una tarea técnica independiente: los electrodos, el aislamiento y la electrónica de potencia deben trabajar juntos de manera que la fibra se mueva de forma fiable sin perder su flexibilidad.
Por tanto, la capacidad del laboratorio aún no es suficiente para un producto portátil. La humedad, el sudor, las flexiones frecuentes y los numerosos ciclos de movimiento imponen diferentes exigencias a una configuración de prueba limpia. Especialmente en lo que respecta a la ropa, un tejido técnico no sólo debe funcionar, sino que también debe poder usarse, limpiarse y someterse a esfuerzos mecánicos durante un largo período de tiempo. El trabajo actual demuestra que el motor es un componente básico; Aún no se ha creado un traje completo con tecnología de suministro de energía, control y protección diaria.
Neuchâtel prueba electrodos más finos y duraderos
Schaller y Shea ahora quieren principalmente aumentar el rendimiento y la durabilidad. Se esperan electrodos más delgados con una mayor proporción de materiales aislantes y materiales de fibra optimizados. Esto debería hacer que el actuador sea más ligero, más robusto y más escalable. Al mismo tiempo, el equipo está trabajando en señales de retroalimentación para que un futuro sistema no sólo aplique fuerza, sino que también pueda registrar la posición y el movimiento del usuario. En última instancia, un traje debería detectar si una rodilla está actualmente doblada, qué movimiento se espera y cuánta fuerza debe soportar la propulsión.
Esta tendencia se diferencia de los robots, donde la mecánica ya consta de numerosos motores individuales compactos. Una mano robótica andante de Zurich transporta ordenadores, sensores y accionamientos directamente sobre una estructura rígida de mano. El FiberMotor, sin embargo, aportará ventajas precisamente en el sentido de que los actuadores se pueden distribuir casi como un componente del propio tejido. Cuanto más impulso se transmite a la fibra, menos componentes mecánicos separados se deben unir a las uniones.
Se espera que la startup Elecsyor saque del laboratorio el motor de alambre
Del proyecto de investigación ya surgió la start-up Elecsyor, fundada por Schaller para comercializar la tecnología. Comienza así la fase en la que no sólo cuentan las pruebas individuales, sino también la producción reproducible, la durabilidad, la electrónica segura y los escenarios de aplicación concretos. Que el motor se cose realmente a la ropa más adelante depende de si puede producir mucha fibra a bajo costo y funcionar con la misma potencia durante un largo período de tiempo.
Por lo tanto, la próxima prueba técnica no consiste tanto en otro espectacular intento de elevación sino en la integración. Un sistema portátil combinaría fibra de motor, electrónica de alto voltaje, sensores y controles en una unidad que se mueve sobre la carrocería sin devolver los conjuntos rígidos exactamente al lugar donde la nueva unidad realmente reemplazaría. Si este paso tiene éxito, la fibra envuelta en cobre podría convertirse en un componente instalado en robots blandos con tanta naturalidad como lo son hoy los cables o las ataduras.
EPFL, investigadores diseñan un motor que parece un cable
Materiales avanzados, motores electrostáticos lineales flexibles en formato de fibra; doi:10.1002/adma.75156
Construido con el apoyo de inteligencia artificial.
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
