Volar y navegar
Dennis Lenz

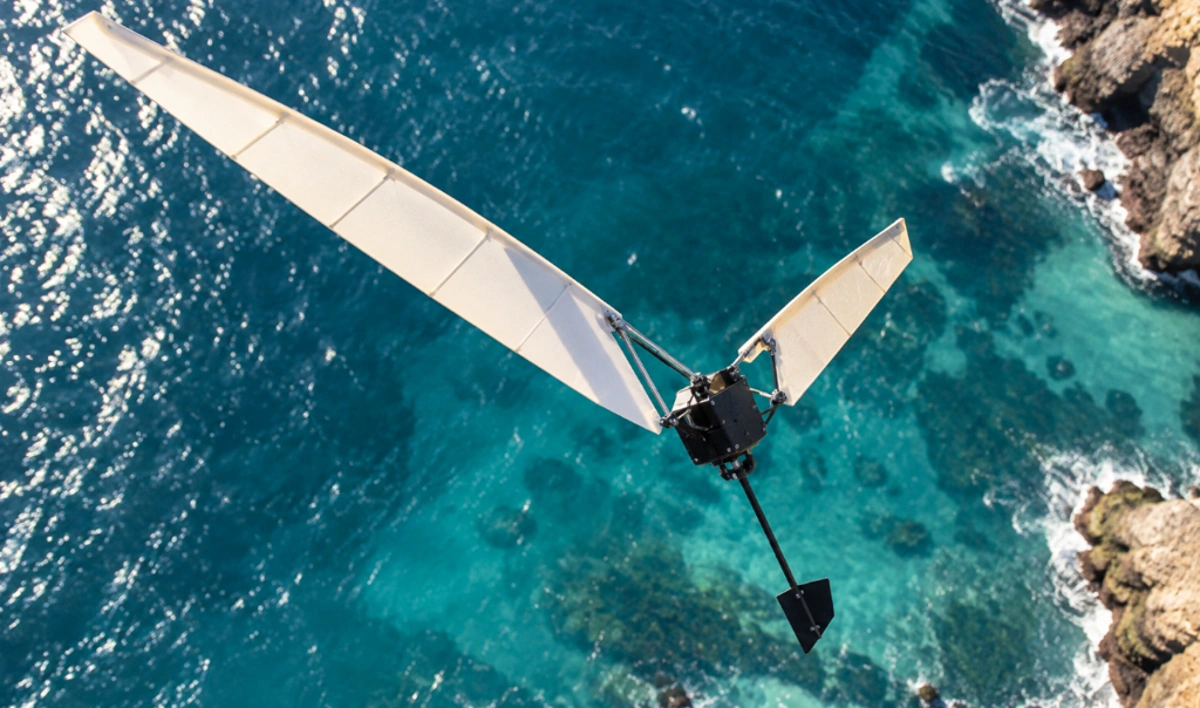
(Imagen simbólica) El robot combina dos tipos de locomoción completamente diferentes en un sistema liviano. Una vez liberado, se estabiliza mediante autorrotación y posteriormente utiliza sus alas como velas en el agua. Las pruebas de campo incluyeron caídas desde una altura de 150 metros. La plataforma fue desarrollada como prototipo de investigación para aguas de difícil acceso.
(Foto: © Investigación y conocimiento, imagen de IA)
Se puede lanzar un nuevo robot desde una altura de 150 metros, estabilizar su caída como una semilla de arce y continuar navegando después de aterrizar en el agua. Para ello no cambia entre vehículos completamente separados. Las mismas grandes superficies ayudan primero en la caída controlada y luego realizan una segunda tarea en el agua.
Una semilla de arce no necesita un motor para producir un movimiento sorprendentemente estable mientras cae. Su ala asimétrica le hace girar, ralentizando su descenso. Este principio es interesante para un robot porque la propia atmósfera hace parte de la estabilización. Al mismo tiempo, un aterrizaje posterior en el agua presenta requisitos diferentes. Un cuerpo que funciona como un buen ala debe nadar después del aterrizaje, recuperar su orientación y luego producir un movimiento dirigido en la superficie. Los sistemas clásicos suelen resolver estas tareas con componentes separados. El nuevo enfoque, sin embargo, intenta integrar tantas funciones como sea posible en las mismas estructuras ligeras. Esto ahorra masa y podría ser crucial para mediciones a largo plazo en aguas de difícil acceso.
El nombre ALBATROSS significa Airborne Lander con sensor de navegación flotante y autorrotativo. Hay una secuencia inusual detrás del largo acrónimo. Primero, la plataforma se libera del aire. Sus grandes superficies les hacen girar automáticamente y limitan la velocidad de su caída. Después del contacto con el agua, la geometría flotante garantiza que el cuerpo se asiente en una posición adecuada. Las mismas superficies actúan entonces como velas. Hay superficies de control adicionales disponibles para la dirección. El robot no necesita un motor principal en funcionamiento constante para moverse sobre el agua. El viento proporciona la mayor parte de la energía para viajes más largos. La energía eléctrica permanece disponible para el control, los sensores y la comunicación.
Cómo sobrevive el robot a una caída de 150 metros
La plataforma, desarrollada por la Universidad de Tecnología y Diseño de Singapur, se lanzó desde alturas de hasta 150 metros durante las pruebas de campo. Durante la caída, el cuerpo del ala comienza a girar. Esta autorrotación crea fuerzas aerodinámicas que estabilizan el descenso. El principio es similar al de las semillas de plantas aladas, pero trasladado a una plataforma técnica. No es sólo la reducción de la velocidad de caída lo que es importante. La rotación debe seguir siendo lo suficientemente controlable para que el cuerpo alcance la superficie del agua en una posición desde la cual luego pueda volver a subir. Un paracaídas puro también podría frenar, pero requeriría un componente adicional y tendría que guardarse o separarse después del aterrizaje.
Porque la misma ala luego se convierte en vela.
El trabajo publicado en *Science Robotics* describe el robot como un sistema multifuncional. En lugar de dejar que grandes áreas queden inutilizables después del aterrizaje, se utilizan para el siguiente modo de movimiento. En el agua captan el viento y generan propulsión. Esta reutilización es particularmente interesante para pequeñas plataformas autónomas porque los mecanismos adicionales casi siempre significan más masa, volumen y puntos de falla. Una hélice separada con una batería grande puede limitar el tiempo de funcionamiento. Sin embargo, la navegación desplaza una parte importante del suministro de energía al medio ambiente. Esto no significa que ALBATROSS funcione completamente sin energía. La electrónica, los actuadores y la navegación todavía necesitan energía. Sin embargo, se puede reducir el gran requisito de potencia continua de un motor principal.
Cómo se levanta el robot después de aterrizar
Los aterrizajes en el agua son impredecibles. Las olas y la rotación pueden hacer que un cuerpo flotante no esté inmediatamente en la posición deseada. Luego, ALBATROSS utiliza su geometría flotante y elementos móviles para realinearse después de tocar el suelo. Este paso es fundamental porque una vela sólo funciona eficazmente si es posible controlar su posición con respecto al viento. Por lo tanto, la autocorrección no es sólo una conveniencia adicional. Conectar las dos fases operativas. Sin ellos, un lanzamiento exitoso aún podría terminar en un estado inutilizable. En las manifestaciones se logró el movimiento autónomo sobre la superficie del agua.
Por qué las semillas de arce y los veleros combinan bien
Los modelos biológicos se utilizan a menudo en robótica para un solo movimiento. ALBATROSS, por otro lado, combina varios principios sin imitar completamente a un organismo específico. El movimiento de caída autorrotativo se basa en semillas aladas. La siguiente operación sigue el principio de un velero. Esta combinación resalta una diferencia importante entre la biomímesis y la mera copia. Los ingenieros pueden tomar soluciones funcionales individuales de diferentes sistemas naturales y combinarlas en una nueva máquina. El requisito previo es que las transiciones funcionen. Un ala perfecta valdría poco si no pudiera estabilizarse en el agua. Por el contrario, es posible que un planeador ideal para el lanzamiento tenga que ser demasiado pesado o demasiado inestable. Por tanto, el progreso técnico reside en la geometría común.
¿A qué masas de agua se podría llegar con estos robots?
Los desarrolladores citan como aplicaciones lagos, regiones costeras y otras aguas superficiales de difícil acceso. Un avión o un dron podrían dejar caer múltiples plataformas pequeñas sobre un área grande. Después del aterrizaje, continuarían utilizando energía eólica y desplegarían sensores durante un período de tiempo más largo. Esto sería interesante, por ejemplo, después de una tormenta o en regiones remotas a las que sólo se puede llegar en barco después de un largo viaje. Sin embargo, las pruebas actuales aún no proporcionan evidencia de una operación en alta mar totalmente autónoma que dure varias semanas. La dirección del viento, la altura de las olas, las comunicaciones y el suministro de energía deben comprobarse en condiciones mucho más cambiantes. La navegación controlada del objetivo contra direcciones de viento desfavorables también tiene requisitos diferentes a los de un único intento de navegación exitoso.
Lo que falta antes del uso permanente en el océano
El agua salada, la contaminación biológica y las fuertes olas ponen a prueba a los pequeños robots. Las piezas móviles pueden corroerse, las superficies de los sensores pueden crecer demasiado y las conexiones de comunicaciones pueden fallar. Una plataforma que funciona de manera confiable después de unas horas no necesariamente tiene que mantener el mismo rendimiento durante semanas. La distribución aérea también plantea cuestiones prácticas. Debería ser posible transportar, liberar y así identificar de forma segura varios robots. Sin embargo, ALBATROSS ya está demostrando una conexión técnica inusual: después del aterrizaje, un movimiento de caída pasivo se convierte en una operación de superficie impulsada por el viento. El robot no sólo sobrevive al viaje hasta el agua. Luego transforma las estructuras que lo llevaron allí en su próximo viaje.
Robótica científica, módulo de aterrizaje aerotransportado con sensor de navegación autónomo y flotante; doi:10.1126/scirobotics.aed1423
Construido con el apoyo de inteligencia artificial.
