Su forma semiesférica se asemeja a un ojo, pero el dispositivo es un sensor de imagen técnico. Dirigido por el profesor Zhiyong Fan, un equipo de investigación de la Universidad de Ciencia y Tecnología de Hong Kong (HKUST) ha desarrollado la retina artificial. La universidad presentó la estructura en un comunicado de la Facultad de Ingeniería. Los hallazgos se publicaron en Nature Materials con el título «Un ojo biónico con corrección de aberraciones para la visión del color y la detección de movimiento basada en eventos». El sensor combina varias funciones que antes eran difíciles de combinar con sensores de imagen curvos.
El proyecto se basa en el desarrollo a largo plazo de ojos artificiales con sensores de imagen curvos. En 2020, el equipo de Zhiyong Fan lanzó una retina artificial hemisférica basada en una densa serie de nanocables. Según el anuncio actual de HKUST, esta primera generación tenía un sensor de 100 píxeles. La nueva versión añade reconocimiento de color y una función de análisis de movimiento a la captura de imágenes. Esto hace que el trabajo pase de una prueba de concepto inicial a un prototipo de sensor mucho más potente.
Una retina artificial con alta densidad de píxeles
El centro es una retina artificial hemisférica que tiene un total de 367.500 píxeles. El sensor alcanza una densidad de 1.905 píxeles por pulgada en la superficie curva. Esta información describe qué tan cerca están dispuestos los puntos de los sensores; no es igual al número total de píxeles. Juntos, la densidad y el número total crean un sensor que captura mucha más información de imagen que el diseño inicial del equipo. Esta alta resolución representó durante mucho tiempo un obstáculo técnico para el desarrollo de sensores de cámara curvos.
Los procesos de fabricación convencionales para estructuras de píxeles electrónicos están diseñados principalmente para sustratos planos. Sin embargo, en un hemisferio, la distancia desde el plano de procesamiento cambia constantemente a medida que la superficie se curva en diferentes direcciones. Por lo tanto, los elementos sensibles a la luz dispuestos densa y uniformemente no se pueden producir tan fácilmente como en un chip plano. Para ello, el equipo de HKUST ha desarrollado un proceso de fabricación tridimensional asistido por láser que se puede utilizar para crear estructuras de píxeles en el soporte curvo. El método no sólo aborda la óptica, sino también un problema fundamental de fabricación.
El elevado número de píxeles por sí solo no convierte al dispositivo en una cámara digital normal, porque la investigación persigue un objetivo diferente. Lo que es más importante es la combinación de forma curva, reconocimiento de color y procesamiento de información de movimiento. Con un diseño de este tipo, los sistemas de cámaras podrían volverse más compactos si requieren un gran campo de visión. Según el estudio, inicialmente se demostró que una alta densidad de píxeles en una superficie hemisférica es técnicamente viable.
Porque el hemisferio amplía el campo de visión.
En muchas cámaras convencionales, el sensor de imagen es una superficie plana detrás de un sistema de lentes de varias partes que dirige la luz hacia ella. Dependiendo del ángulo de incidencia, los rayos de luz inciden de manera diferente en esta superficie y pueden causar borrosidad o distorsión en los bordes de la imagen. Para compensar estos errores, los sistemas convencionales suelen requerir más elementos ópticos y un procesamiento de imágenes adicional fuera del sensor. Estos componentes ocupan espacio, aumentan el número de componentes y pueden hacer que toda la estructura sea más compleja. A diferencia de una superficie plana, la superficie curva del sensor sigue la forma de una retina biológica y, por tanto, ofrece una posición inicial geométrica diferente para la obtención de imágenes.
El campo de visión con corrección de aberraciones del nuevo ojo artificial cubre más de 160 grados. Se refiere al rango angular en el que la corrección de las aberraciones ópticas aún permite obtener una imagen utilizable. Este ángulo de visión es interesante para las máquinas que necesitan observar su entorno desde una posición compacta. Esto permitiría a los robots detectar movimientos en un área más grande sin tener que colocar necesariamente varias cámaras una al lado de la otra. Sin embargo, si esto realmente da como resultado productos más pequeños o más baratos depende de la integración posterior en un sistema de cámara completo.
El estudio describe una solución para un prototipo de sensor específico, no un módulo de cámara universal. Para la práctica posterior, además del campo de visión, también es necesario tener en cuenta el tamaño, el requerimiento energético, la robustez y la calidad de las imágenes grabadas.
Color inspirado en la carpa.
Tres capas sensibles a la luz, dispuestas una encima de la otra, reaccionan a la luz azul, verde y roja. El sistema une imágenes en color de estos tres canales de color. HKUST especifica un rango de 300 a 800 nanómetros para la sensibilidad espectral general. Esto significa que la respuesta del sensor se extiende más allá del rango visible, desde la radiación ultravioleta de onda corta hasta el rango del infrarrojo cercano. Se refiere al rango de sensibilidad del sistema; No cada longitud de onda se representa como su propio color visible.
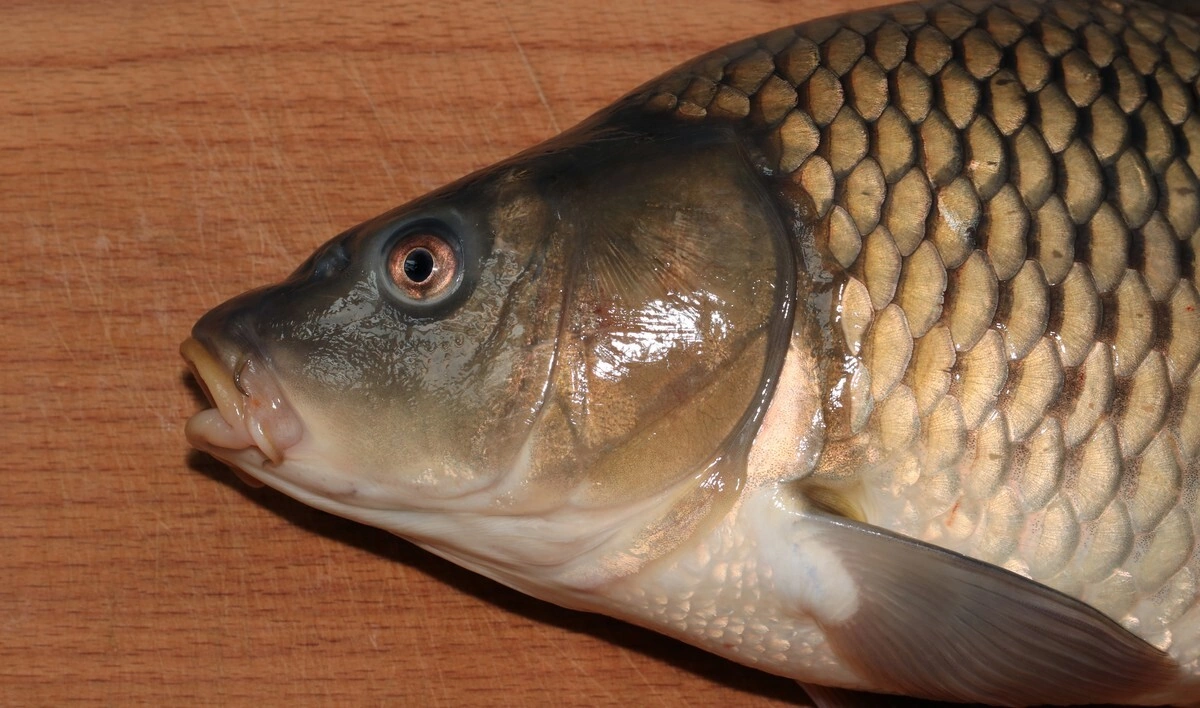
La carpa sirvió como modelo biológico y se examinaron sus retinas tanto para detectar la visión del color como la percepción del movimiento. El ojo biológico no ha sido copiado por completo. En lugar de ello, los desarrolladores se basaron en funciones seleccionadas de la retina animal y las transfirieron a una estructura técnica en capas. Por tanto, el término «retina artificial» se refiere a una arquitectura de sensor. Esto no significa tejido que pueda insertarse en el ojo humano.
Las tres capas crean sensibilidad para diferentes longitudes de onda en el propio sensor. La información de color proviene de la respuesta espectral de las capas apiladas y, por tanto, forma parte de la estructura del sensor. El equipo también conecta esta información de color con la geometría curva y el análisis de movimiento. Esto crea un sensor de imagen que combina varias tareas en una estructura común. La estabilidad de la reproducción cromática en condiciones de iluminación cambiantes aún está por verse en futuras aplicaciones.
Detecta movimiento antes de que se transmitan secuencias de imágenes completas
También hay detección de movimiento controlada por eventos. Muchas cámaras digitales capturan imágenes completas a intervalos fijos. Si una computadora necesita reconocer el movimiento de un objeto, debe comparar varias grabaciones y evaluar los cambios entre ellas. Esto crea grandes cantidades de datos, aunque el cambio entre dos puntos en el tiempo suele ser particularmente importante para una tarea de movimiento. Esta información de movimiento ya debería estar registrada en el propio sensor.
En el enfoque basado en eventos, las secuencias de imágenes completas no son necesariamente el foco. En cambio, los cambios relevantes se procesan directamente en el sensor y se transmiten a la tarea a examinar. Esto significa que la transferencia de datos puede ser menor porque no es necesario enviar todas las imágenes completas a una unidad informática posterior. Esto es particularmente interesante para máquinas móviles cuando los datos de la cámara deben procesarse rápidamente y la potencia informática y el ancho de banda de transmisión son limitados. Por lo tanto, la función complementa la grabación de imágenes en color, pero no la reemplaza esencialmente.
En las condiciones de prueba del estudio, el ancho de banda necesario para el análisis de movimiento disminuyó en más de un 99,95% en comparación con un método convencional basado en secuencias de imágenes. Al mismo tiempo, el sistema logró una precisión de detección de movimiento del 98,6%. Ambos valores van de la mano: una gran reducción de los datos transmitidos serviría de poco si el reconocimiento empeorara significativamente. En la comparación examinada, la precisión se mantuvo alta, a pesar de que el sensor necesitaba muchos menos datos para la tarea.
Su propósito se limita a la configuración experimental específica y a la tarea de movimiento probada. Los valores no son adecuados como información general de consumo de cada cámara; Tampoco prometen que cada aplicación robótica requerirá una cantidad correspondiente de menos datos en el futuro. Su valor informativo depende, entre otras cosas, de qué movimientos se deben reconocer y de cómo se estructura la comparación con el procesamiento de imágenes convencional. Para una clasificación independiente en la vida cotidiana serían necesarias pruebas con diferentes escenas, condiciones de iluminación y objetos en movimiento. Por lo tanto, el estudio proporciona evidencia técnica en el laboratorio, pero aún no evidencia práctica extensa.
Un prototipo para robots, no un ojo para humanos
Como posibles campos de aplicación, los desarrolladores mencionan sensores de visión compactos para robots y sistemas autónomos. Un ángulo de visión amplio puede resultar especialmente útil cuando las máquinas necesitan detectar obstáculos, objetos o movimientos en su entorno. La combinación de imágenes en color y análisis de movimiento directo también podría limitar la cantidad de datos transmitidos a una computadora central. La arquitectura de un sistema puede resultar más sencilla si los demás componentes también están coordinados con el sensor. En el comunicado, la universidad describe estas aplicaciones como una perspectiva y no como una solución en serie ya probada.
Esto sigue siendo una demostración de laboratorio. Lo que se demuestra es el rendimiento del sensor desarrollado en las condiciones examinadas, no su comerciabilidad o uso en un robot comercial. En las fuentes citadas no hay información sobre el inicio de ventas, precio o integración específica del producto. Ni siquiera es un implante de retina ni una prótesis para humanos. El término «ojo biónico» se refiere a la reproducción técnica de determinadas propiedades de un sistema visual biológico.
El profesor Zhiyong Fan cree que con un mayor desarrollo es posible llegar a tener más de un millón de píxeles en sensores. En perspectiva, este número no describe el prototipo actual. Hasta entonces, los desarrolladores tendrán que seguir combinando fabricación curva, capas de pintura y análisis de movimiento y adaptarlos a dispositivos prácticos. Los próximos pasos de desarrollo deberán demostrar si el sensor también se puede fabricar de forma estable y económica fuera del laboratorio.
Imagen de portada: Carp Head de George Chernilevsky, Wikimedia Commons, licencia CC BY-SA 4.0, recortada.
Long, Z. et al., “Un ojo biónico con corrección de aberraciones para la visión del color y la detección de movimiento basada en eventos”, Nature Materials 25, 1855–1863 (2026); doi:10.1038/s41563-026-02685-5
Universidad de Ciencia y Tecnología de Hong Kong, Facultad de Ingeniería, «HKUST Engineering desarrolla un ojo biónico de alta resolución»
Gu, L. et al., “Un ojo biomimético con una retina hemisférica de nanocables de perovskita”, Nature 581, 278–282 (2020); doi:10.1038/s41586-020-2285-x
Construido con el apoyo de inteligencia artificial.
