Técnica de agarre flexible
Dennis Lenz

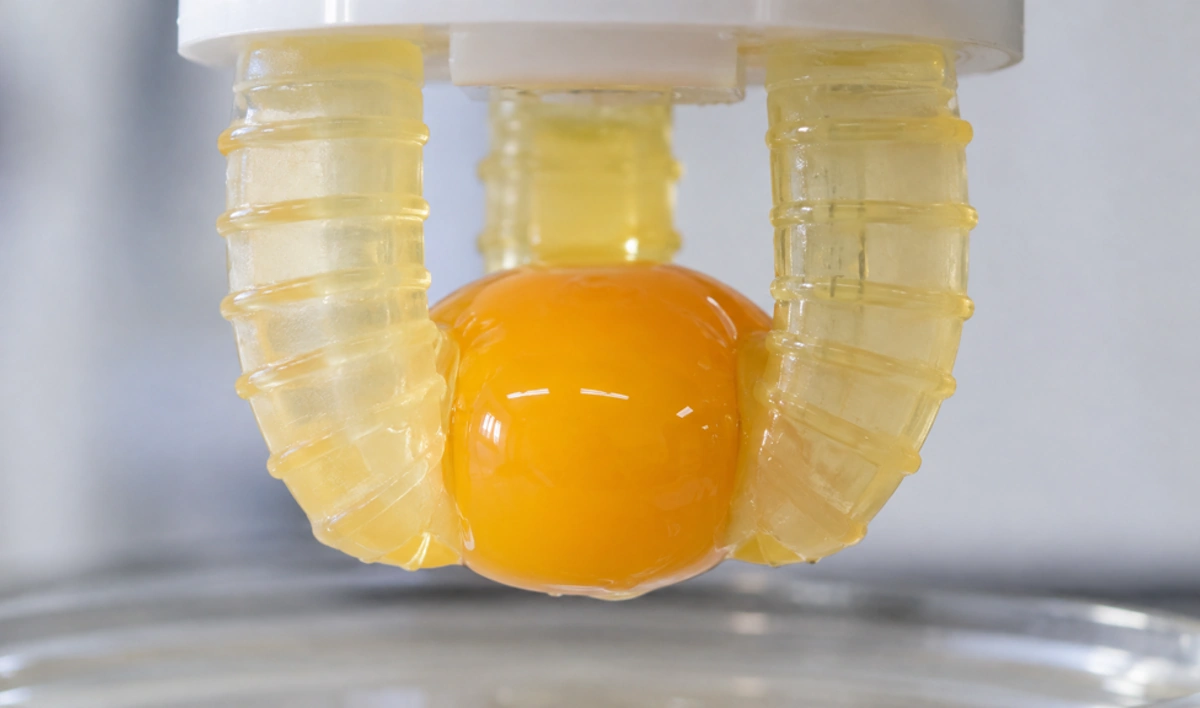
(Imagen simbólica) Se probó un robot blando sobre un objeto especialmente sensible. La actividad requiere un agarre firme sin dañar la fina carcasa. La base es un hidrogel impreso, cuya estructura interna se modifica posteriormente. El experimento demuestra una función de agarre y todavía no se utiliza de forma generalizada en el procesamiento de alimentos.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot blando puede recoger yemas de huevo crudas sin aplastarlas en el intento. Sus dedos flexibles se crean mediante impresión 3D y se mueven mediante aire comprimido. Detrás de esta inusual demostración se esconde un problema material: un gel debería poder imprimirse con precisión pero resistir grandes deformaciones. Un nuevo estudio separa estas dos tareas en el tiempo.
El equipo de la Universidad Jiao Tong de Shanghai describe este método en un artículo sobre hidrogeles impresos publicado en Nature Communications el 13 de octubre de 2026. En las pruebas especificadas, el material alcanza una resistencia a la tracción de 3,7 megapascales y un alargamiento de rotura del 1.100 %. Lo interesante para la robótica es que estas propiedades se pueden combinar con formas impresas complejas.
Un hidrogel consta de una red de cadenas de polímeros que contienen agua. Sus propiedades no sólo dependen de los componentes utilizados. Igualmente importante es qué tan estrechamente están conectadas las cadenas entre sí y cuánto pueden moverse bajo carga.
Porque un gel que imprime bien puede resultar demasiado rígido
Al imprimir, una nueva capa debe mantener su forma con la suficiente rapidez. Si continuara fluyendo después de la exposición, no sería posible construir de manera confiable canales delgados o estructuras móviles. Inicialmente, una malla densa ayuda a estabilizar el cuerpo deseado.
Es precisamente esta definición la que puede convertirse entonces en un obstáculo. Los tramos cortos entre muchos enlaces tienen menos libertad de movimiento. Por lo tanto, el material se puede fabricar con precisión, pero no se puede estirar tanto como se necesita para un disco blando. Por lo tanto, la imprimibilidad y la movilidad resultante no necesariamente tienen que mejorar juntas.
El nuevo enfoque no resuelve este conflicto de objetivos con una única combinación sin cambios. Primero, se crea una red de modelado. A continuación, algunas conexiones se vuelven a separar específicamente. Las cadenas de polímeros recuperan así la libertad de movimiento.
Como el material sigue siendo flexible y resistente al mismo tiempo.
Simplemente reducir la reticulación podría debilitar demasiado el gel. Luego, el estudio combina este paso con otro cambio: los grupos hidrófugos forman áreas separadas dentro del material. Esta separación de fases contribuye a la cohesión mientras otras partes de la red permanecen móviles.
Esto significa que diferentes tareas se distribuyen entre diferentes estructuras. El formulario impreso sigue siendo el punto de partida del componente. Sin embargo, sus propiedades mecánicas posteriores sólo se manifiestan mediante el postratamiento. El material no se fortalece simplemente haciéndolo lo más rígido posible en todas partes.
El gran alargamiento de rotura es un valor medido mediante una prueba de carga. Esto no significa que cada dedo del robot terminado deba estirarse tantas veces como se desee hasta justo antes de que se rompa. La deformación permanentemente utilizable de un componente depende de su forma, carga y vida útil deseada.
La yema cruda pone a prueba una habilidad diferente a la de una carga pesada
La descripción de las películas experimentales publicadas menciona específicamente, entre otras demostraciones, la toma de yemas de huevo. La pinza tiene tres dedos suaves que encierran el objeto. Su flexibilidad permite un contacto diferente al de un borde rígido.
Cuando se trata de objetos delicados, lo que importa no es sólo la fuerza general de agarre. El área en la que se opera también es fundamental. La misma fuerza puede producir una tensión local elevada en un punto de contacto pequeño. Una superficie compatible puede adaptarse y distribuir el contacto de manera diferente.
Por lo tanto, agarrar con éxito la yema del huevo no es prueba de que todos los objetos sensibles permanezcan automáticamente intactos. Demuestra una combinación concreta de material, forma y control. Diferentes superficies o tamaños pueden requerir diferentes movimientos.
El robot todavía necesita suministro de energía
Los dedos no se mueven solos. La neumática crea diferencias de presión que hacen que las cámaras moldeadas se deformen. El gel proporciona entonces el cuerpo mecánico dócil; El control de potencia y presión siguen siendo componentes adicionales del sistema.
Esta separación evita la confusión común con los robots blandos. Un componente móvil muy ligero no significa automáticamente que todo el sistema pueda funcionar sin dispositivos adicionales. Para aplicaciones posteriores, es importante cómo interactúa el material con el suministro, el control y la fijación de energía.
¿Qué significa la demostración para artículos sensibles?
La investigación involucra inicialmente una plataforma material y varias pruebas funcionales. Por lo tanto, no se ha demostrado completamente la idoneidad para el contacto prolongado con alimentos, uso médico o operación industrial continua. Esto requeriría pruebas adicionales que van más allá de la resistencia mecánica.
Sin embargo, el progreso es evidente: un gel impreso no tiene por qué limitarse a las propiedades que posee inmediatamente una vez endurecido. Una modificación específica después de la impresión crea un componente que puede moverse con fuerza y al mismo tiempo sujetar un objeto sensible de forma controlada.
Nature Communications, la escisión controlada de enlaces cruzados y la separación de fases permiten un hidrogel impreso en 3D altamente elástico y resistente para robótica blanda; doi:10.1038/s41467-026-78658-8
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
