Limpieza marítima
Dennis Lenz

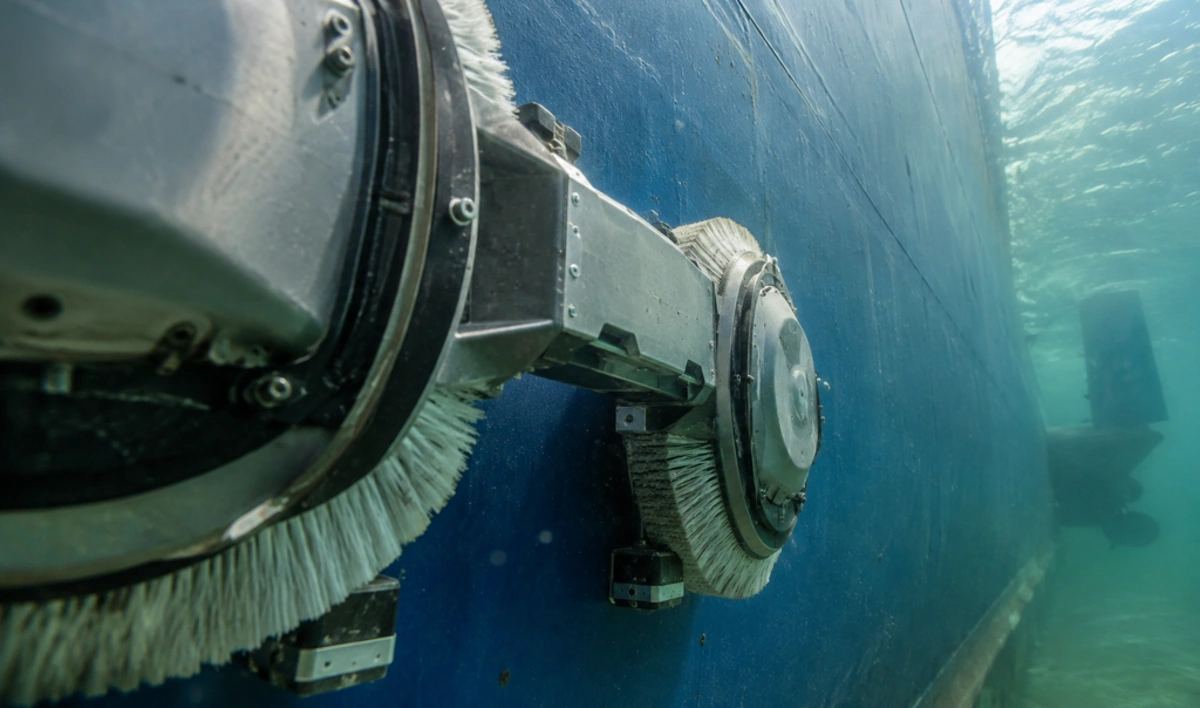
(Imagen simbólica) Un robot debe limpiar los cascos de los barcos mientras están bajo el agua. Para ello debe moverse a lo largo de una gran superficie vertical y al mismo tiempo proteger el sensible revestimiento. Un prototipo probado combina estas tareas en una estructura inusual. El desarrollo también examina cómo se puede implementar la limpieza regular en condiciones del mundo real.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot puede moverse bajo el agua a lo largo de la pared vertical del barco y limpiar el casco. El prototipo de aproximadamente un metro de largo se probó en un barco de investigación real. Un nuevo informe universitario detalla los desafíos técnicos detrás de este dispositivo inusual. Un agarre seguro, un movimiento controlado y un contacto suave con la superficie son esenciales.
Debajo de la línea de flotación, el casco de un barco permanece en contacto constante con el entorno vivo. Incluso antes de que mejillones u otros organismos más grandes, fácilmente reconocibles, colonicen un área, se pueden formar finas capas biológicas. Para un vehículo de gran tamaño que debe desplazarse por el agua, la naturaleza de esta superficie no es un factor secundario. El casco debe estar rodeado de aire de la forma más eficiente posible y su revestimiento también debe proteger el material que se encuentra debajo. Por tanto, la limpieza debe combinar dos necesidades opuestas: la capa no deseada debe desaparecer, pero la capa protectora destinada a ella debe permanecer intacta. Un robot que opere directamente sobre el barco sumergido debe implementar mecánicamente esta distinción. Necesita suficiente contacto para limpiar eficazmente, pero no debe presionar tan fuerte como desee. Al mismo tiempo, su superficie de trabajo no es ni el suelo de un pasillo seco ni una losa plana y uniforme. La curvatura, el movimiento del agua y las condiciones variables de la superficie convierten una tarea aparentemente simple en un desafiante problema de robótica submarina.
El enfoque examinado proviene de Fleet Robotics, con sede en Boston. Su entorno de investigación en el Laboratorio de Microrobótica de Harvard incluye, entre otras cosas, la adhesión magnética, la locomoción en cascos de barcos y las necesidades especiales de las operaciones submarinas a largo plazo. No se trata sólo de empacar una máquina de limpieza normal de forma impermeable. Un mecanismo que opera en tierra puede experimentar diferentes cargas y tener diferentes opciones de orientación bajo el agua. Además, el mantenimiento y la recuperación se vuelven más difíciles tan pronto como se deja un dispositivo a bordo del buque durante un período prolongado de tiempo. Por tanto, el prototipo actual combina el movimiento sobre el fuselaje con la propia tarea de limpieza. Su concepto se diferencia del de un coche conducido exclusivamente desde el exterior a lo largo de una ruta fija. Sin embargo, para una aplicación práctica no deberían funcionar sólo movimientos individuales. Pasar de una zona a otra, regresar al punto de partida y gestionar las interrupciones también forman parte de una operación global fiable.
Mientras el robot camina por el costado del barco.
El informe de prueba de la Universidad Northeastern describe una instalación de aproximadamente un metro de largo y 60 centímetros de ancho con dos grandes cepillos redondos. Un puente conecta las dos partes. Los pies magnéticos permiten sujetarlo sobre la adecuada piel exterior de acero; La alternancia de aflojamiento, elevación y rotación crea un movimiento paso a paso. Este principio permite comprender por qué una superficie vertical no representa el mismo límite para el prototipo que para un vehículo terrestre normal. Es crucial que todavía haya suficiente apoyo durante una fase. Por tanto, un movimiento consiste en una secuencia coordinada y no en la liberación simultánea de todos los puntos de contacto. El diseño también se probó en un buque de investigación del Instituto Oceanográfico Woods Hole. Esto proporciona una referencia al entorno real del barco. Sin embargo, esta prueba aún no ha demostrado la utilidad de todos los materiales o revestimientos del casco. La adhesión magnética requiere condiciones adecuadas en la superficie de trabajo respectiva.
Por qué es importante una cubierta delgada para un barco grande
El crecimiento biológico de las superficies del agua se conoce como biofouling. Cuando se trata del movimiento de un barco, no sólo es interesante saber cuánta masa adicional aporta dicha superficie. Un cambio en la rugosidad de la superficie afecta el flujo directamente sobre el casco del barco y puede aumentar la resistencia al flujo. Para mantener la misma velocidad en condiciones idénticas, el accionamiento debe superar una resistencia mayor. Esto crea el incentivo técnico para limitar los depósitos en una etapa temprana. Sin embargo, el alcance de la ventaja real depende de las condiciones iniciales, la velocidad, la forma del casco y otras condiciones operativas. Por tanto, no es posible obtener una tasa de ahorro general de la mera existencia de un robot de limpieza. Incluso una zona de prueba pequeña y limpia no es prueba de un beneficio específico en el consumo de combustible para toda una embarcación. Esto requeriría mediciones comparables del funcionamiento antes y después de la limpieza. Por lo tanto, la conexión física proporciona una justificación comprensible para el desarrollo, pero no reemplaza la prueba posterior de su eficacia en el uso regular.
¿Cómo se deben limpiar los cepillos sin quitar el revestimiento?
Durante el desarrollo práctico se examinaron distintos cepillos y superficies recubiertas. Además, se creó un sistema flexible para coordinar los movimientos de las unidades. Detrás de esto se esconde un problema fundamental de contacto: una mayor fuerza de contacto puede facilitar la eliminación de un recubrimiento, pero al mismo tiempo aumenta la carga sobre la superficie y la transmisión. Por otro lado, un contacto insuficiente puede hacer que el cepillo funcione de manera visible pero no detecte el recubrimiento de manera confiable. Por tanto, una adecuada coordinación debe considerar la limpieza y conservación del revestimiento de forma conjunta. Esto no puede determinarse únicamente por la dureza de un solo cepillo. También influyen el movimiento relativo a la pared y la distribución de los contactos. Incluso diferentes revestimientos para barcos pueden reaccionar de forma diferente al mismo tratamiento. Por lo tanto, una prueba convincente debería examinar, además del resultado de la limpieza, el estado de la zona tratada. De lo contrario, una superficie que inicialmente parece limpia podría esconder un inconveniente que sólo se volverá relevante con el uso posterior. En esta aplicación, la protección es una tarea de medición técnica, no sólo una descripción publicitaria.
¿Qué efecto tiene el movimiento y la presión del agua sobre la estructura?
El entorno submarino impone exigencias adicionales a las juntas, los materiales y las conexiones móviles. El agua puede empujar la carcasa, la corriente puede crear fuerzas laterales y los movimientos de la embarcación cambian las condiciones en la superficie de trabajo. Por lo tanto, el informe de desarrollo también menciona pruebas de presión e investigaciones bajo cargas como las que ocurren en el medio marino. A la hora de evaluar un robot, estas tareas deben diferenciarse entre sí. Por ejemplo, una carcasa resistente a la presión aún no demuestra que sus pies tengan suficiente apoyo en caso de flujos desfavorables. Del mismo modo, una transición exitosa a una zona de pruebas tranquila no indica automáticamente que un viaje de negocios más largo será exitoso y sin interrupciones. Más bien, la construcción debe realizar múltiples funciones simultáneamente: adherir, mover, limpiar y proteger sus componentes sensibles. Pueden surgir dificultades especialmente al cambiar entre estas funciones. Una conexión compatible que mejora el contacto también puede alterar el control de movimiento. Estas interacciones explican por qué el desarrollo no se completa con un único intento de inmersión exitoso.
Por eso la limpieza regular requiere un concepto de manejo diferente
El objetivo a largo plazo es un dispositivo que permanezca en el barco, limpie repetidamente y regrese a su estación. La labranza regular tiene como objetivo evitar que los primeros depósitos se conviertan en crecimientos difíciles de eliminar. Sin embargo, este objetivo debe separarse del estado de desarrollo actualmente documentado. Un sistema permanente debe cubrir sus necesidades energéticas, encontrar su ámbito de trabajo y reconocer cuando un movimiento no tiene el éxito esperado. Incluso una interrupción no debería provocar que el dispositivo se escape incontrolablemente del casco. También está la cuestión de si es posible distinguir de forma fiable las superficies ya limpias de las que no han sido tratadas. Bajo el agua no se encuentran las mismas condiciones de comunicación que en una nave industrial normal. El informe no proporciona un control de gestión completo de todas estas funciones. Por lo tanto, sería prematuro describir el prototipo como una solución permanente independiente y completamente probada. Más bien, muestra cómo una locomoción adecuada y un procesamiento de superficies pueden ser la base de dicho sistema.
Lo que han demostrado las pruebas hasta ahora y lo que aún falta
El trabajo descrito se llevó a cabo, entre otras cosas, durante una fase de desarrollo que duró varios meses, de enero a junio de 2026. En el trabajo de validación participó Timothy Wong, que estudia ingeniería mecánica y ciencias marinas. Entre otras cosas, examinó el contacto entre pinceles y revestimientos y trabajó en la coordinación de movimientos. Por tanto, el proyecto combina dos perspectivas: la funcionalidad mecánica de un dispositivo y los requisitos de su entorno de trabajo marino. El nuevo informe presenta resultados y experiencias de pruebas ya realizadas, no el primer invento de toda la tecnología. Esta es una presentación universitaria de un proyecto industrial y no un estudio revisado por pares con un conjunto de datos comparativos publicados. Se documentan el prototipo concreto, las tareas de construcción examinadas y las pruebas en un barco real. Entre otras cosas, sigue abierta información fiable sobre el éxito de la limpieza a largo plazo, la fiabilidad y el ahorro real de combustible. Para una comparación significativa, también serían importantes los recubrimientos examinados, la contaminación inicial y las condiciones de funcionamiento. Estas cifras clave que faltan no quitan sentido al desarrollo, pero limitan las afirmaciones que ya se pueden hacer. Su avance ilustrativo es el de combinar prácticamente locomoción y limpieza sobre una superficie vertical sumergida. Si esto se convertirá en un sistema robusto para las operaciones diarias de los buques se decidirá mediante una prueba más larga y evaluada sistemáticamente.
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
