Aterrizaje autónomo
Dennis Lenz

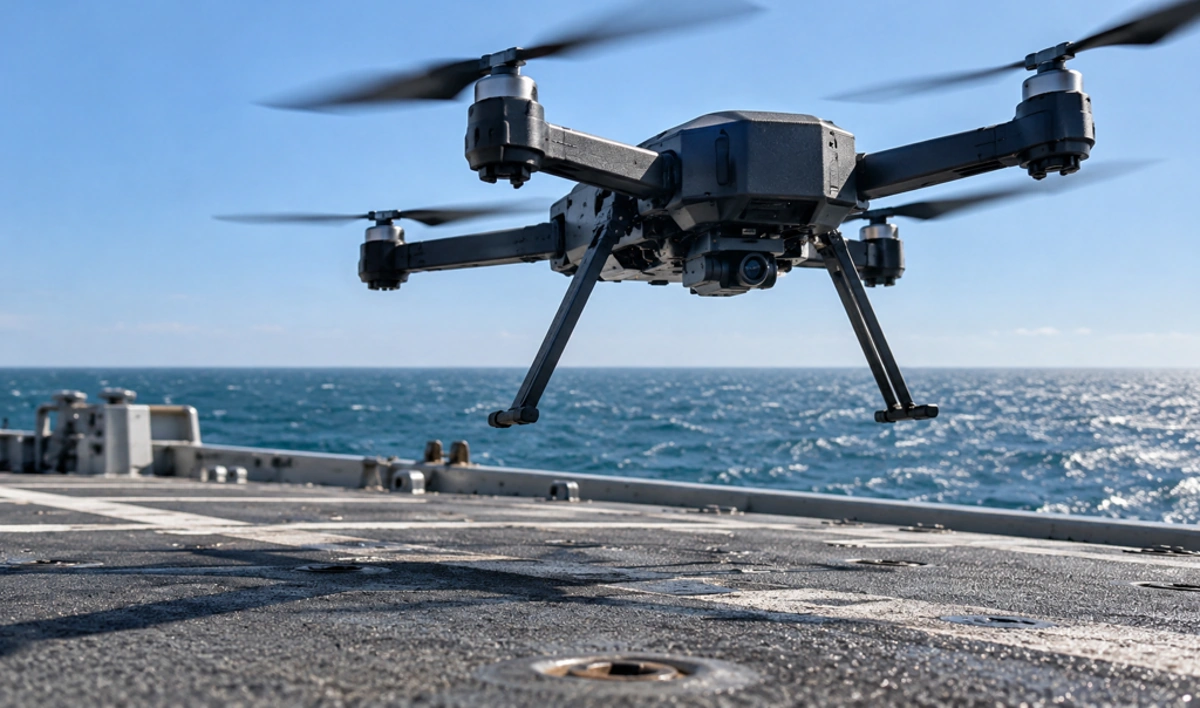
(Imagen simbólica) Un dron llegó a la cubierta de un barco en movimiento sin GPS en un intento de la Marina de los EE. UU. La sección crucial es inmediatamente antes del touchdown. A medida que el avión corrige su rumbo, la superficie de aterrizaje también cambia de posición. El experimento demuestra un nuevo enfoque para el uso de vehículos aéreos no tripulados en el mar.
(Foto: © Investigación y conocimiento, imagen de IA)
En un experimento de la Marina de los EE. UU., un dron aterrizó en un barco en movimiento sin GPS ni control directo del piloto. El aterrizaje autónomo requiere algo más que dirigirse a un punto fijo. El avión se enfrenta a un área en constante cambio debajo de él. La tecnología probada podría facilitar el uso de aviones no tripulados en el mar.
Un dron de la Marina de los EE. UU. completó tareas de vuelo y luego regresó de forma autónoma a un barco en el mar. La tecnología necesaria para ello se desarrolló en la División Aeronáutica del Naval Air Warfare Center (NAWCAD), en Patuxent River, en el estado estadounidense de Maryland. El informe oficial de aterrizaje autónomo del barco describe una demostración en la que el avión operó sin navegación por satélite ni control directo del piloto. Llevaba consigo sus herramientas esenciales: cámaras, sensores de movimiento y dispositivos electrónicos disponibles comercialmente. Este equipo se combinó con un software especialmente desarrollado para navegación y control de vuelo. El objetivo es tener una capacidad de aterrizaje que pueda llevarse mediante avión a varios barcos adecuados. Por tanto, el proyecto combina dos tareas estrechamente relacionadas con las operaciones en el mar: la orientación sin GPS y el regreso al puente de un barco cuya posición cambia durante la aproximación.
Para la Armada esta conexión es importante por una razón específica. El GPS proporciona información de posicionamiento basada en señales de radio procedentes del espacio, y la interferencia del GPS puede producirse tanto de forma no intencionada como intencionada. En un área en disputa, la navegación por satélite puede no estar disponible justo cuando un vehículo aéreo no tripulado necesita regresar de manera segura. Hay que hacer una distinción entre esto y la conexión con un operador: incluso sin GPS, un piloto aún podría controlar el barco desde el barco, siempre que funcione la conexión necesaria para ello. No obstante, si ambas ayudas fallan, la aeronave deberá realizar de forma independiente las observaciones y correcciones necesarias. Los métodos anteriores también pueden requerir sistemas de radar especiales y equipos adicionales a bordo del buque. Los desarrolladores quieren reducir estas dependencias. Su aproximación transfiere importantes capacidades a la aeronave, que utiliza sus sensores para registrar su entorno y obtener la información de control necesaria.
El dron se basa en la forma del barco.
Las cámaras realizan una tarea que va más allá de la simple grabación de un vídeo. Sus imágenes se evalúan inmediatamente como guía de vuelo. Según los desarrolladores, el procesamiento de imágenes reconoce la forma del barco y las características visibles que pueden usarse para alinear la aproximación. Esto significa que el propio barco se convierte en una ayuda de orientación. Los sensores de movimiento y las computadoras a bordo complementan esta observación para crear un sistema que funciona en el avión. La Marina compara la parte visual con la orientación de un piloto humano, que también utiliza formas y puntos de referencia para guiar su vuelo. El vínculo entre detección y control es crucial: un barco detectado debe trasladarse a una trayectoria que la aeronave realmente pueda ejecutar. El Laboratorio de Sistemas Acoplados Inteligentes de Conducción Autónoma Marítima, Navegación y Control reúne estas tareas. El nombre describe el estrecho vínculo entre la guía de vuelo, la navegación y el control, que deben trabajar juntos para garantizar un desempeño independiente.
Cuando lo configuras, el movimiento posterior de la plataforma también cuenta.
La predicción del movimiento de los vasos proporciona orientación visual. Según NAWCAD, los algoritmos tienen en cuenta cómo el puente sube y baja en tiempo real para que el avión pueda ajustar su aproximación en consecuencia. La importancia de esta predicción se explica por el inminente contacto con el suelo. Primero, una cámara registra la posición actual del barco. Sin embargo, hasta que el avión llega a esta zona pasa un tiempo durante el cual ambos continúan moviéndose. Un puente que se eleva y un dron que se hunde se acercan entre sí de manera diferente que un puente que se mueve hacia abajo. Por lo tanto, la posición relativa y el movimiento mutuo son relevantes para el aterrizaje. Una coordenada fija en un mapa no describiría completamente este proceso. Desde este punto de vista, el progreso técnico consiste en incorporar las características visibles del buque y su movimiento previsto al control del vuelo en curso. La observación y la corrección juntas forman la base del aterrizaje autónomo.
Los movimientos del barco se pueden repetir en tierra.
Antes de las pruebas en el mar, los ingenieros pueden probar funciones individuales en un entorno controlado. La documentación del proyecto actual describe un pequeño vehículo de prueba no tripulado que estará equipado con cámaras y sensores de movimiento en una habitación. El propio centro de investigación de Lakehurst opera una instalación independiente que ha estado en uso durante algún tiempo. La plataforma de movimiento del barco para experimentos con drones puede replicar el cabeceo, el balanceo, la subida y la bajada de un barco y mantener una inclinación fija. Durante el cabeceo, el plato cíclico se inclina longitudinalmente y lateralmente durante el balanceo. Sin embargo, subir y bajar cambia la altura. En el movimiento real de un barco, estos componentes pueden unirse y cambiar la posición del área de aterrizaje en múltiples direcciones a la vez. Estos movimientos se pueden ajustar y repetir específicamente en el banco de pruebas. Esto permite a los desarrolladores comparar cómo responde un avión a las mismas condiciones y examinar los cambios en los controles. La instalación ahora también sirve como punto de lanzamiento para misiones de prueba más largas dentro del espacio aéreo local. En un intento, un avión que despegó de allí voló a otra pista de pruebas. Durante otras pruebas, los ingenieros también agregaron ráfagas de viento controladas a la plataforma para analizar otras influencias en el vuelo.
Menos tecnología adicional en el barco.
La importancia práctica del nuevo enfoque también reside en el esfuerzo necesario para introducirlo. Según NAWCAD, los procedimientos tradicionales para el aterrizaje de barcos no tripulados pueden requerir sistemas de radar multimillonarios, equipos de recuperación especiales en la cubierta de vuelo y meses de modificaciones. Cada sistema adicional también ocupa parte del espacio limitado a bordo. Por lo tanto, los desarrolladores confían en conectar los sensores de misión existentes con su software. Una cámara que ya llevaba la aeronave pasa a formar parte de su equipo de navegación. Esto significa que los barcos necesitarán menos equipos adicionales para poder embarcar nuevamente en aviones no tripulados. Desde la perspectiva de la flota, esto podría aumentar el número de plataformas de lanzamiento y retorno adecuadas. Al mismo tiempo, se podrían implementar mejoras en la guía de vuelo mediante ajustes en el avión. La estructura modular tiene como objetivo conectar la tecnología a diferentes ordenadores de a bordo y así evitar que su uso dependa de un único equipo informático desarrollado específicamente para este fin.
Los drones de reabastecimiento de combustible están entre los próximos objetivos
Después de las demostraciones de vuelo iniciales, NAWCAD planea ampliarlo a sistemas no tripulados más grandes. Se mencionan específicamente los drones de reabastecimiento táctico. Para ellos, el regreso está íntimamente ligado al beneficio de todo el vuelo: llevar una carga es sólo una parte de la tarea. A continuación, será necesario volver a recoger el vehículo para poder prepararlo para su uso posterior. Por lo tanto, los desarrolladores están trabajando con gerentes de varios programas para incorporar la capacidad en futuros proyectos de desarrollo y procesos de adquisición. La gama deseada se extiende desde pequeños cuadricópteros hasta los aviones no tripulados más grandes. La idea detrás de esto es seguir utilizando las funciones de navegación centrales y adaptarlas a la plataforma respectiva. El proyecto fue financiado por el Programa de Ingeniería y Ciencia Innovadora Naval y la Oficina de Investigación Naval. Por lo tanto, el desarrollo se integra en el trabajo de investigación de la Armada, que examina, entre otras cosas, la idoneidad de los aviones no tripulados para operaciones distribuidas en el mar.
Se necesitarán pruebas adicionales para demostrar los límites de la aplicación.
Según NAWCAD, el software ya está disponible para pruebas operativas en plataformas de flotas. La siguiente fase deberá demostrar cómo la detección, la predicción y el control funcionan juntos de manera confiable para diferentes movimientos de aeronaves y barcos. Esto incluye condiciones bajo las cuales las cámaras capturan el barco lo suficientemente bien, así como los movimientos que una aeronave puede rastrear de manera segura. La demostración hasta ahora proporciona un punto de partida, pero aún no una descripción completa del rango operativo utilizable. No se ha publicado ni la tasa de éxito de una serie más larga de pruebas ni límites concretos de visibilidad, viento y estado del mar. Estas preguntas se vuelven especialmente importantes a medida que aviones más grandes con diferentes características de vuelo toman el control de la tecnología. La idea básica, ya probada, sigue siendo clara: el propio barco proporciona puntos de referencia visibles, mientras que el avión organiza el regreso con sus propios sensores y ordenadores. Pruebas adicionales deberían convertir esta funcionalidad en una capacidad que pueda usarse de manera repetida y confiable en condiciones claramente definidas.
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
