impulso biológico
Dennis Lenz

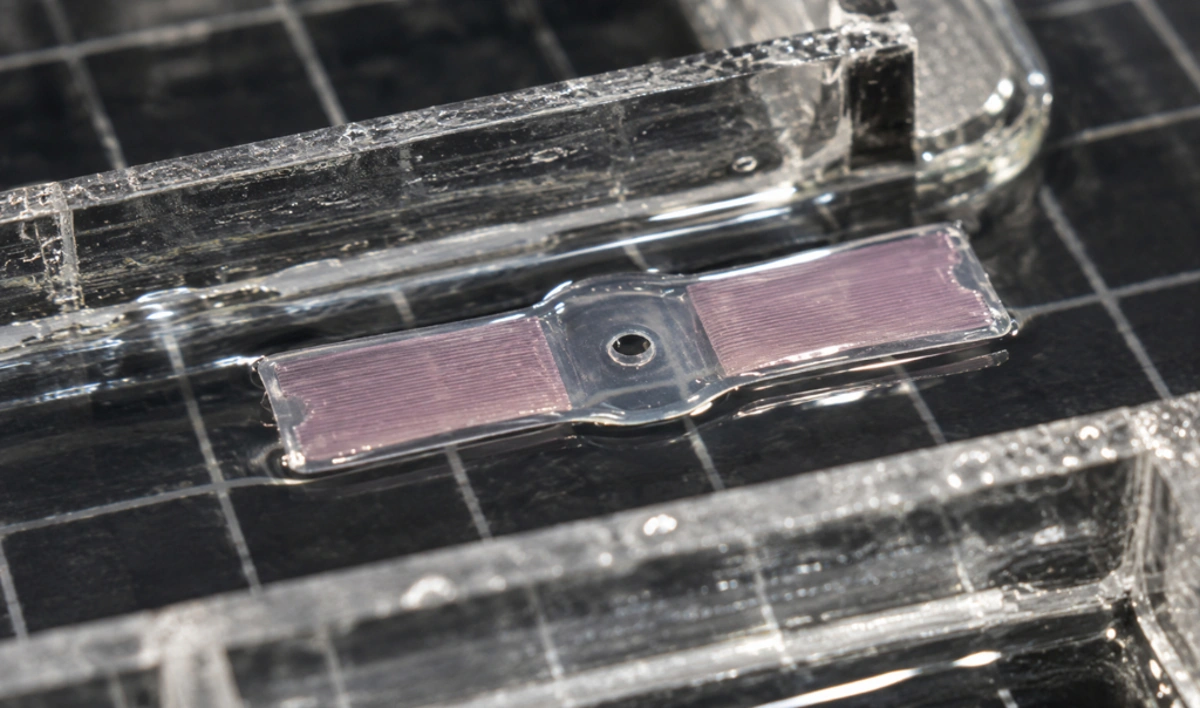
(Imagen simbólica) El robot combina células musculares vivas con una estructura blanda artificial. Su movimiento depende de cómo interactúan el tejido y el material de soporte. Un laberinto acuático sirve como sala de experimentos controlados. Una persona continúa tomando las decisiones direccionales.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot con células musculares vivas se mueve a través de un sencillo laberinto de agua. Su cuerpo está formado por una fina estructura de gel con dos aletas. El experimento muestra hasta qué punto depende el rendimiento de un motor biológico de su portador artificial. Sin embargo, un humano todavía toma el control mediante señales luminosas.
Una estructura plana se mueve en una pequeña cámara de agua, que se parece más a un suave trozo de tela que a una máquina. El robot no tiene ni la clásica hélice ni articulaciones metálicas visibles. Su movimiento surge de la interacción de células vivas con una superficie modelada artificialmente. Estos sistemas pertenecen a la robótica biohíbrida: los componentes biológicos asumen una tarea técnica, mientras que las estructuras artificiales permiten darles forma, fijarlos o controlarlos. La palabra vida describe las células utilizadas, no automáticamente un organismo independiente. El tejido muscular no crea un cerebro ni una percepción completa del entorno que lo rodea. La diferencia es importante para evaluar el experimento. Un objeto puede impulsarse mecánicamente, incluso si la decisión sobre la dirección y el momento provienen del exterior. Por lo tanto, el laberinto de agua prueba primero si las fuerzas biológicas pueden traducirse en movimientos controlables. Aún no hay pruebas de que el proyecto reconozca de forma independiente un objetivo o planifique un camino.
Las células musculares pueden contraerse, pero esta propiedad por sí sola no produce un motor útil. La fuerza generada debe transferirse a una estructura que se deforme de la forma deseada. Si las células están alineadas desfavorablemente, sus direcciones de tracción a veces actúan una contra la otra. Si la base es demasiado rígida, habrá poco movimiento a pesar de las células activas. Si se hunde en lugares inadecuados, el tejido puede deformarse sin mover eficazmente el líquido circundante. Por lo tanto, un impulso muscular artificial no es sólo una colección de tantas células como sea posible. Su geometría, su resistencia mecánica y la conexión entre el tejido y el soporte constituyen en conjunto la unidad funcional. Este acoplamiento se puede observar directamente, especialmente en sistemas flotantes pequeños: un cambio en el material de soporte puede influir en si una aleta se flexiona visiblemente y si esto realmente crea propulsión. Esto significa que el robot también se convierte en un aparato experimental en el que los investigadores pueden probar diferentes diseños entre sí en condiciones comparables.
Cómo se controla el robot a través del laberinto
En su comunicación sobre el robot nadador impulsado por músculos, el equipo del Instituto Tecnológico de Massachusetts describe un diseño con aletas controlables por separado. Las células musculares reaccionan a los impulsos de luz. Si los dos lados se activan de manera diferente, el movimiento del cuerpo cambia. En el laberinto, un investigador dirigió la luz para que el nadador fuera en la dirección deseada. Por tanto, la demostración demuestra una locomoción controlable, pero no una navegación autónoma. La velocidad reportada alcanzó hasta cuatro longitudes de cuerpos por minuto. Esta información relativa relaciona la distancia recorrida con el tamaño del cuerpo respectivo. No es fácil compararlo con la velocidad de un gran vehículo submarino. Incluso un vídeo de prueba reproducido a mayor velocidad crearía una impresión falsa si no se tuviera en cuenta su velocidad de reproducción. El núcleo técnico aquí radica en la implementación repetible de una señal externa en la propulsión y el cambio de dirección, no en un movimiento particularmente rápido o una decisión independiente del nadador con respecto a su trayectoria.
Porque el gel juega un papel en la determinación de la fuerza muscular.
El soporte está fabricado con un hidrogel de gelatina a base de metacrilato, o GelMA para abreviar. Un material que contiene agua de este tipo puede servir como soporte mecánico blando para el tejido. En la nueva construcción, las estructuras impresas ayudan a alinear las células musculares. Por lo tanto, el enfoque de desarrollo difiere de la simple idea de simplemente agregar más tejido a un cuerpo existente. Cambia las condiciones bajo las cuales las células existentes desarrollan sus fuerzas juntas. La forma de las pequeñas depresiones no es sólo una decoración superficial. Puede influir en la dirección en la que se organizan las células y en cómo se forman las fibras coherentes. Desde un punto de vista mecánico, el principio se puede comparar con el de disparar cuerdas: las fuerzas múltiples se suman especialmente bien si sus direcciones y puntos de aplicación coinciden con el movimiento previsto. Esta es una explicación del principio de diseño, no una medición adicional del robot. La magnitud real del efecto de mejora debe determinarse experimentalmente para el material y la geometría específicos utilizados.
¿Qué hacen las capas musculares delgadas?
El estudio del actuador de músculo delgado, publicado el 28 de septiembre de 2026 en Advanced Functional Materials, compara capas de células planas con construcciones espacialmente más gruesas. Para actuadores delgados, informa aproximadamente 20 veces más fuerza según el volumen muscular. Esto no equivale a una mayor eficiencia energética de todo el flotador. La densidad de fuerza, la distancia recorrida y el consumo de energía son medidas diferentes. Asimismo, la larga vida funcional reportada de actuadores individuales en condiciones de cultivo no describe el uso del robot durante un mes en una masa de agua natural. Esta separación impide que los buenos valores materiales sean reinterpretados como propiedades de un vehículo ya operativo. Para una comparación justa debe quedar claro qué dimensión se ha estandarizado y qué componentes del sistema se incluyen. Un portador de músculos especialmente potente puede ser un requisito previo importante para una mejor conducción. Sin embargo, si esto da como resultado un sistema general superior también depende del suministro, el control, el flujo, la carga útil y las condiciones bajo las cuales se mide el rendimiento.
Qué controla la luz y qué no la reemplaza
Las células utilizadas provienen de una línea celular de músculo de ratón establecida y han sido modificadas para responder a la luz. Este control óptico permite la activación selectiva de áreas individuales sin conexión mecánica. La luz determina cuándo se desencadena una contracción. No reemplaza el metabolismo celular. Incluso en un sistema técnico, el músculo esquelético requiere condiciones de vida adecuadas y un suministro que mantenga su función. Por lo tanto, un impulso así no puede equipararse a un objeto que recibe energía ilimitada sólo a través de la iluminación. Para la prueba del laberinto se requiere un servicio externo adicional: el operador observa el movimiento y corrige las señales. Por tanto, la percepción, la decisión y la ejecución se distribuyen entre las personas y el aparato experimental. Un sistema autónomo posterior debería resolver estas tareas de otra manera. El éxito del control óptico no significa que ya estén instalados los sensores adecuados ni que el robot reconozca los obstáculos por sí solo. Inicialmente muestra una conexión específica entre un estímulo externo y una respuesta mecánica.
¿Qué historia tienen los músculos formados?
El trabajo se basa en intentos anteriores de hacer crecer el tejido muscular en algo más que caminos rectos y paralelos. Ya en 2025 la misma línea de investigación había demostrado una estructura cuya disposición se asemejaba a los músculos del iris. Las regiones concéntricas y radiales crearon diferentes direcciones de movimiento dentro de un radio suave. Se utilizaron células de músculo esquelético, no células de músculo liso de un iris humano natural. La similitud geométrica fue, por tanto, una demostración técnica y no una recreación visual completa. Este enfoque anterior explica por qué la organización espacial del tejido es tan importante para el robot nadador. Un diseño específico amplía las posibilidades de movimiento sin que cada movimiento tenga que ser generado por su propia articulación rígida. Al mismo tiempo, todavía queda un paso de desarrollo entre un único componente deformable y un cuerpo que se puede mover libremente. El accionamiento no sólo debe desviar sus fuerzas, sino también transmitirlas al entorno de tal manera que se produzca el movimiento general previsto. Es precisamente esta conexión entre la forma del tejido y la locomoción lo que examina la nueva demostración.
Lo que falta para poder utilizarlo en agua
Un laberinto de agua clara proporciona las condiciones en las que se pueden observar fácilmente la causa y el efecto. Un sitio de distribución natural sería mucho menos controlable. Las corrientes cambiantes, las diferencias de temperatura y las condiciones biológicas de los tejidos podrían modificar el comportamiento del movimiento. La demostración presentada no determina cuál de estas cargas será tolerada por la construcción específica. Cualquier ventaja, como la posterior capacidad de reparación biológica o un funcionamiento especialmente silencioso, también debe demostrarse en el sistema terminado. No basta con que las células vivas tengan propiedades fundamentalmente diferentes a las de un motor eléctrico. Al mismo tiempo, sería un error evaluar el experimento basándose únicamente en si ya se ha creado un vehículo de vigilancia operativo. El robot responde a una pregunta técnica preliminar: ¿Es posible combinar tejido muscular fino con un soporte diseñado adecuadamente para formar un nadador controlable? El experimento proporciona una prueba concreta de ello. Otras cuestiones relacionadas con el funcionamiento independiente, el suministro y la resiliencia siguen siendo tareas de desarrollo independientes, cuya solución no se prevé mediante ningún movimiento visible en el laboratorio.
Los materiales funcionales avanzados y los actuadores de película delgada de músculo esquelético 2D mejoran la eficiencia de los robots biohíbridos; doi:10.1002/adfm.78065
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
