Correr en lugar de agarrar
Dennis Lenz

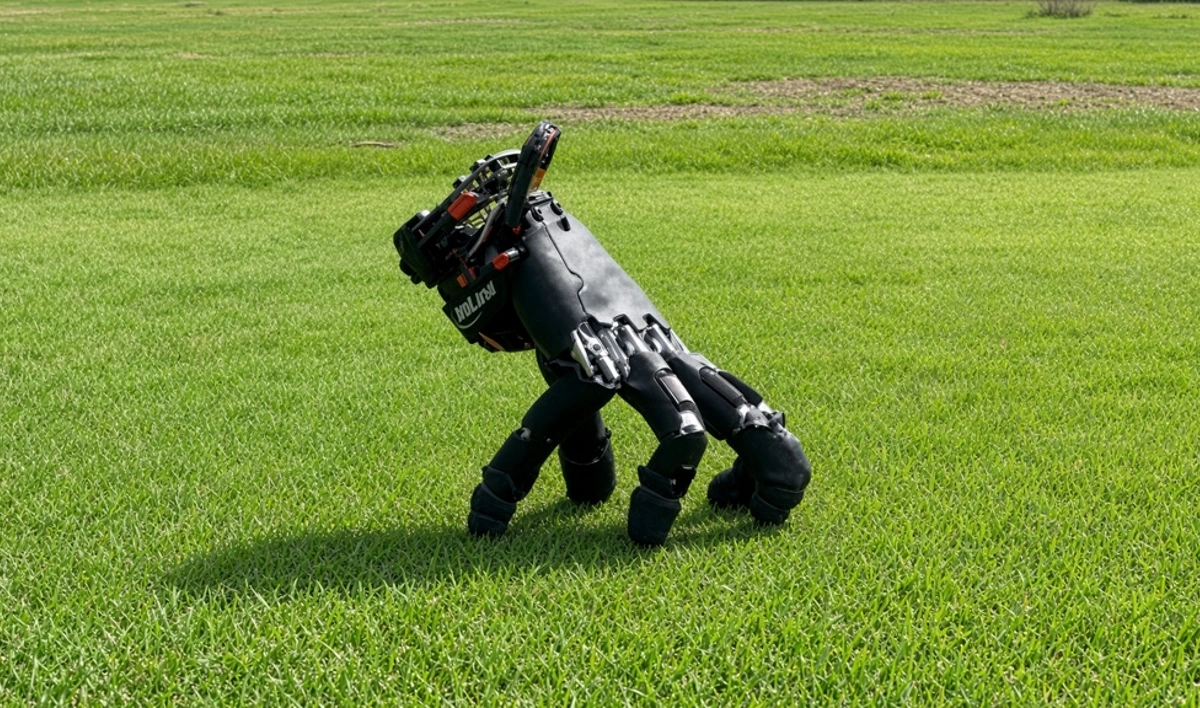
(Imagen simbólica) Investigadores del Soft Robotics Lab de ETH Zurich han enseñado a una mano robótica disponible en el mercado a caminar sobre sus dedos. La mano lleva en su espalda el ordenador, el sensor y la batería y se mueve sin cables. Puede presionar botones, empujar objetos pequeños y levantarse después de una caída. Aprendió esto de miles de simulaciones por computadora.
(Foto: © Instituto Federal de Tecnología de Zurich)
Investigadores de ETH Zurich han enseñado a caminar a una mano robótica. La mano de cinco dedos se mueve con las puntas de los dedos sobre la mesa, presiona teclas, empuja objetos pequeños y se levanta de forma independiente después de una caída. Lleve la computadora, el sensor de movimiento y la batería en el dorso de la mano; Todo el sistema pesa 818 gramos y no requiere cable. La mano aprendió a caminar en miles de simulaciones por computadora.
Las manos robóticas generalmente están diseñadas para agarrar objetos y están unidas al extremo de un brazo robótico. El brazo determina hacia dónde va la mano. Este principio alcanza sus límites en espacios estrechos, por ejemplo cuando una mano tiene que pasar por una abertura estrecha o manipular algo en una carcasa torcida que el brazo no puede alcanzar. La idea de Zurich: un robot más grande podría acercarse a una mano capaz de moverse por sí sola, mover los dedos hacia el objetivo, completar una tarea allí y luego volver a cogerla. No necesitaría su propio empujón porque los propios dedos actúan como piernas. Como modelo, los investigadores citan específicamente la famosa mano que corre de la serie de televisión y películas Addams Family. Un equipo dirigido por Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann del Soft Robotics Lab de ETH Zurich ha implementado ahora este concepto con una mano robótica disponible comercialmente.
Los investigadores utilizaron una mano derecha disponible comercialmente del fabricante WUJI con cinco dedos y 20 articulaciones motorizadas, cuatro por dedo. Dejaron los dedos y el control de las manos sin cambios. Colocaron un módulo con una pequeña computadora, un sensor de movimiento y una batería en el dorso de la mano para que la mano ejecute sus propios programas de control y viaje de forma inalámbrica. El trabajo descrito apareció como una publicación previa en el servidor de preimpresión arXiv de Soft Robotics Lab y aún no ha sido revisado por los revisores. La dificultad radica en la estructura de la mano, similar a la humana. A diferencia de las piernas de un robot andante de cuatro patas, los dedos tienen diferentes longitudes, el pulgar se mueve lateralmente y tiene un rango de movimiento completamente diferente y la palma se inclina cuando la mano descansa sobre los dedos.
Porque la mano del robot seguía inclinándose
Esta asimetría hace que caminar de puntillas sea un problema complicado. Si la mano levanta un dedo para dar un paso, un punto de apoyo desaparece y los dedos restantes deben absorber el peso para que la mano no se vuelque. Lo mismo se aplica cuando un dedo presiona una tecla o empuja un objeto: incluso en ese caso los otros dedos deben mantener el equilibrio. En los primeros intentos la mano seguía inclinándose. Un equipo de investigación de ETH Lausanne resolvió el problema en un proyecto similar haciendo que todos los dedos tuvieran la misma longitud. Sin embargo, los investigadores de Zurich quisieron deliberadamente que la mano funcionara de manera similar a la mano humana, porque los dedos de diferentes longitudes y el pulgar agrandado ofrecen ventajas a la hora de agarrar y manipular objetos cotidianos. Una mano que pudiera correr y agarrar con destreza sería más versátil que una máquina para correr basada únicamente en los dedos.
Miles de intentos en la simulación.
Para resolver el problema, los investigadores utilizaron el aprendizaje por refuerzo, un método de aprendizaje automático en el que un programa aprende mediante prueba y error y es recompensado por el comportamiento deseado. Realizaron miles de ejercicios virtuales simultáneamente en el entorno de simulación Isaac Lab de NVIDIA. La simulación se adaptó cuidadosamente a la mano real para que lo aprendido pudiera transferirse posteriormente al dispositivo real. Una red neuronal evalúa continuamente los ángulos de las articulaciones, la inclinación y la velocidad de rotación de la mano, así como la última orden recibida, y en base a esto determina las posiciones objetivo posteriores para las 20 articulaciones. Los investigadores basaron la recompensa en guiar las yemas de los dedos hacia puntos específicos en relación con la mano. Este enfoque resultó ser significativamente más rápido que las recompensas habituales que ofrecen los robots de cuatro patas. La red decide por sí misma qué dedo levantar, hasta dónde llega y cómo los otros dedos mantienen la mano alejada del suelo.
Pulsa botones, empuja, levántate
En el mundo real, la mano se arrastraría por varias superficies, presionaría teclas, empujaría objetos pequeños frente a ella y encontraría el camino de regreso a los dedos después de una caída, todo con los mismos dedos sobre los que camina. En una demostración incluso golpeó una pequeña pelota de golf, según informa el portal tecnológico Hackster.io. En la práctica, es importante que los investigadores no modificaran los dedos ni el control incorporado de la posición de la mano. Demuestra que una mano robótica estándar se puede transformar en una máquina funcional utilizando únicamente software, sin ningún hardware nuevo. En principio, el método también podría trasladarse a otras manos robóticas. El Soft Robotics Lab de Katzschmann lleva años investigando manos robóticas con apariencia humana y su control mediante inteligencia artificial.
Uso en espacios reducidos
Los investigadores ven aplicaciones concretas, especialmente allí donde el brazo robótico no puede llegar. Una mano corriente puede operar interruptores, mover piezas o realizar inspecciones en máquinas, gabinetes de control u otros entornos confinados. También sería posible utilizarlo en viajes espaciales o misiones de rescate, donde pequeños robots móviles necesitan penetrar zonas de difícil acceso. Hasta entonces, sin embargo, todavía queda mucho trabajo por hacer. Hasta ahora, la mano se ha movido sobre superficies relativamente planas y su batería limita la duración de su uso. Además, en una aplicación real debe poder encontrar de forma fiable el camino de regreso al punto de partida y ser recogido por un robot más grande. Los investigadores ven su trabajo como una prueba de que una mano similar a la humana puede combinar locomoción y manipulación con los mismos dedos. Una idea procedente del cine y la televisión se ha convertido en un prototipo funcional que da sus primeros pasos en la mesa del laboratorio.
arXiv, Dedos como piernas: aprendizaje de locomoción y manipulación autónoma con una mano antropomórfica (Soft Robotics Lab, ETH Zurich, septiembre de 2026)
