Transporte por carretera conectado
Dennis Lenz

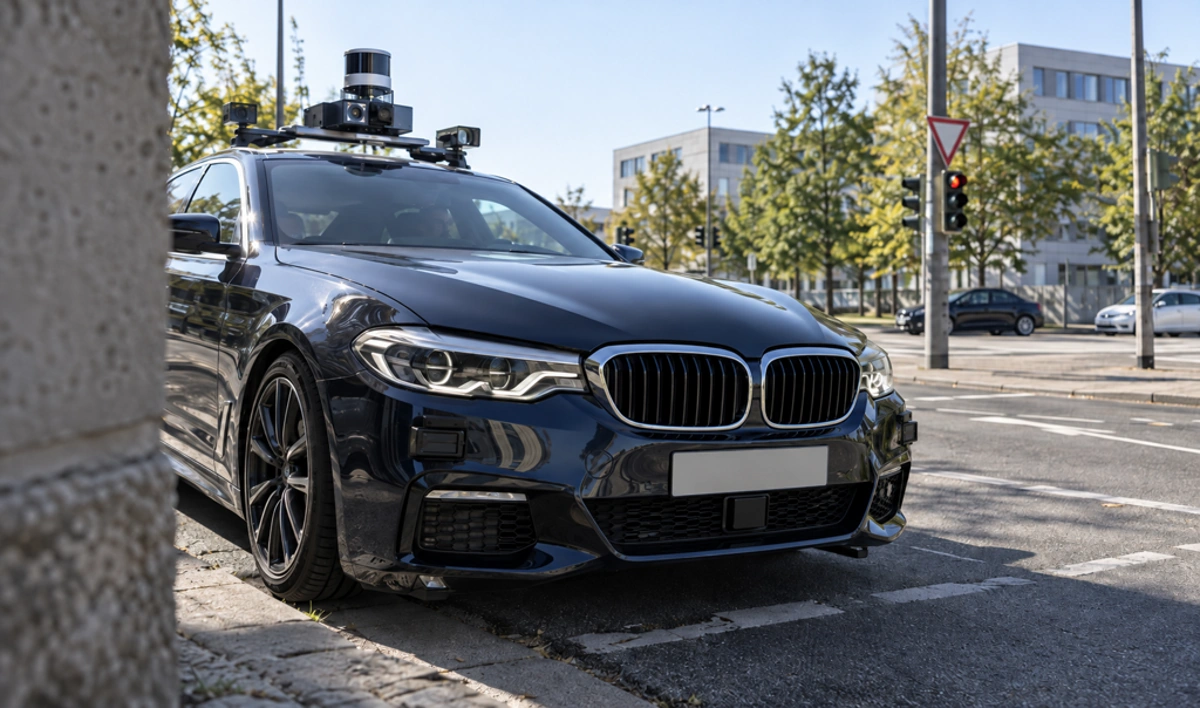
(Imagen simbólica) Un coche de pruebas amplía la percepción más allá del ángulo de visión de sus sensores. Particularmente relevantes son las esquinas y otras situaciones de tráfico confusas. La imagen ambiental compartida debe ser espacialmente precisa y estar disponible en el menor tiempo posible. La prueba examina un elemento fundamental de la conducción automatizada, no la prueba de vehículos completamente libres de accidentes.
(Foto: © Investigación y conocimiento, imagen de IA)
El vehículo de pruebas puede tener en cuenta a los usuarios de la vía que sus sensores aún no son capaces de detectar. Para ello, un equipo de investigación de Múnich conecta el vehículo con puntos de observación adicionales en la carretera. Las mediciones crean una imagen compartida de su entorno en menos de 100 milisegundos. El avance decisivo no reside en una cámara con mayor alcance.
Un camión de reparto al costado de la carretera puede bloquear completamente la vista de un peatón. En una esquina, un ciclista desaparece tras el muro de un edificio, aunque su camino está a punto de cruzarse con el del coche. En tales situaciones, incluso una cámara especialmente nítida resulta de poca ayuda mientras exista un obstáculo opaco entre el objetivo y el usuario de la carretera. Por lo tanto, el coche de pruebas parte de un punto diferente: no debe basarse exclusivamente en lo que es inmediatamente visible desde su posición. Esta distinción es fundamental para la conducción automatizada. Reconocer un obstáculo en cuanto aparece delante del capó es diferente a poder estimar de antemano su movimiento. Lo importante no son sólo los valores de medición adicionales, sino también su clasificación fiable en la misma situación de tráfico. Un automóvil necesita saber si múltiples observaciones describen realmente a la misma persona y qué tan actualizada está esta información.
El 12 de octubre de 2026, la Universidad Técnica de Múnich presentó un proceso desarrollado junto con BMW Group que asume exactamente esta tarea. Cámaras, radares y lidar proporcionan información del vehículo y de la infraestructura viaria. En el cruce de Garching-Hochbrück hay un polígono de pruebas. Esto no crea una imagen aislada desde el punto de vista del conductor, sino más bien una descripción común de la zona de tráfico. Este enfoque combina dos tareas que hasta ahora se consideraban a menudo por separado: localizar el vehículo con suficiente precisión y seguir a otros usuarios de la carretera en sus proximidades. Sólo cuando ambos encajan se pueden sacar conclusiones significativas para el viaje a partir de un objeto detectado. La cooperación con un fabricante de automóviles permite la implementación en un vehículo de prueba real, pero no reemplaza las pruebas exhaustivas para el transporte por carretera posterior.
Cómo detecta el coche de pruebas a los usuarios ocultos de la carretera
El principio se basa en diferentes perspectivas. Un sensor en un semáforo o en un puente de señales puede detectar un área que el automóvil ve inmediatamente detrás de otro vehículo. En cambio, el automóvil proporciona información de áreas que un sensor montado permanentemente no puede detectar adecuadamente. El software combina estas observaciones en un modelo digital del medio ambiente. Esto no significa simplemente colocar varias imágenes de cámaras una al lado de la otra. Las diferentes medidas deben asignarse a los mismos lugares y objetos para que un ciclista, por ejemplo, no aparezca accidentalmente como dos personas. El momento oportuno es igualmente importante: una observación anterior no puede considerarse simplemente una posición actual. La vista adicional se crea mediante la cooperación entre puntos de medición. No es una vista a través del metal o la mampostería. El sistema en red también requiere al menos una observación utilizable de la zona hasta ahora oculta, para poder generar a partir de ella información fiable.
Los tipos de sensores involucrados también proporcionan diferentes tipos de información. Las cámaras describen la apariencia de una escena, mientras que las técnicas de medición espacial completan su geometría. Esto debe dar lugar a un sistema de coordenadas común en el que encajen la carretera, su coche y otros usuarios de la carretera. Incluso un pequeño cambio puede marcar la diferencia cuando los carriles están muy juntos. Un punto en la pantalla es útil para tomar decisiones sólo si su posición es suficientemente fiable. Por tanto, la tarea técnica incluye tanto la recogida como la asignación y evaluación de datos. La fusión computacional se llama fusión de sensores. Tu ventaja no proviene automáticamente de tener tantos dispositivos conectados como sea posible. Más mediciones también pueden crear más contradicciones. Lo importante es qué información se confirma entre sí, cuál falta actualmente y cuál no debería incluirse en la evaluación conjunta debido a errores evidentes.
Lo que significa menos de 100 milisegundos de tráfico.
Según el equipo, la imagen ambiental compartida se genera en menos de 100 milisegundos y se actualiza a un ritmo de 100 milisegundos. Esto corresponde a diez actualizaciones por segundo. Un simple cálculo explica por qué esta cantidad es relevante: un vehículo que circula a 50 kilómetros por hora recorre aproximadamente 1,4 metros en una décima de segundo. Esta distancia no es una distancia de frenado medida del prototipo, sino que se basa únicamente en la velocidad y el tiempo. Esto aclara por qué un modelo espacialmente preciso pero obsoleto sería problemático. Sin embargo, el corto tiempo de procesamiento no significa que el vehículo se detenga completamente al mismo tiempo. Entre la percepción y la frenada segura existen otros pasos, entre ellos la decisión de conducir, la reacción de la tecnología del vehículo y la desaceleración real. Por tanto, el valor medido describe el procesamiento de la imagen circundante y no debe entenderse como un tiempo de reacción general de todo el vehículo.
Porque los datos de ubicación precisos son igualmente importantes
El entorno de investigación incluye trabajos sobre localización cooperativa publicados en arXiv, que apareció como preimpresión en febrero de 2026. Estudia cómo las nubes de puntos compartidas pueden respaldar el posicionamiento en áreas urbanas con señales de GPS poco confiables. Para hacer esto, los datos de vehículos e intersecciones se combinan con un proceso que mapea el entorno y determina simultáneamente su ubicación. Esta tarea se llama SLAM. En el caso del vehículo sometido a prueba, la conexión es inmediata: una observación precisa desde el exterior sirve de poco si se la clasifica como desplazada con respecto a la posición real del vehículo. Por el contrario, la geometría conocida del entorno puede ayudar a corregir la posición del coche. Los trabajos más antiguos se refieren a un componente de esta cooperación y no pueden equipararse a una prueba independiente de que todo el sistema ya funciona de forma segura en todas las condiciones de la carretera.
Cómo maneja el software las mediciones incorrectas
No se deben adoptar a ciegas puntos de observación adicionales. El equipo de Munich explica que los sensores dañados pueden excluirse del modelo completo, por ejemplo si están sucios, oscurecidos o mal alineados. Ésta es una diferencia esencial entre una simple creación de redes y una percepción compartida útil. Una cámara adicional no aumenta la seguridad si su información está mal clasificada. Particularmente crítico sería un valor de medición aparentemente preciso, cuya incertidumbre se perdería en el proceso de cálculo posterior. Por lo tanto, para su uso posterior es necesario distinguir si una zona está realmente libre o simplemente no puede observarse de forma fiable. Ambos no deberían desencadenar la misma decisión de conducción. La publicación de la universidad describe cómo manejar estos problemas, pero no ofrece una garantía general para cada posible falla del sensor. Para un uso práctico, se debería comprobar claramente cómo reacciona todo el sistema cuando falta información importante o cuando fuentes individuales se contradicen entre sí.
Las obras cambian las carreteras más rápido que un mapa
Otro caso de uso son las obras de construcción. Allí se pueden mover, estrechar o desviar temporalmente los carriles, mientras un mapa guardado sigue describiendo el estado anterior. Otras observaciones de la infraestructura podrían ayudar a integrar continuamente las zonas realmente transitables. El vehículo de pruebas no sólo detectaría un obstáculo, sino que también recibiría información sobre cómo está organizada actualmente la zona de tráfico. Esta distinción es importante: una barrera por sí sola no explica qué carril alternativo es válido ni cómo se guían los vehículos que vienen en sentido contrario. Sin embargo, esta ventaja también requiere un equipamiento técnico adecuado en el lugar respectivo. Un nodo de prueba instrumentado con éxito no puede equipararse con un paisaje vial completamente equipado. Más bien, el enfoque muestra qué información adicional podría proporcionar un entorno adecuadamente equipado. La complejidad de su instalación, mantenimiento y funcionamiento fiable sigue siendo una cuestión práctica aparte.
Lo que realmente muestra la prueba para coches autónomos
La percepción ampliada resuelve inicialmente un problema técnico concreto y no todas las dificultades de la conducción automatizada. Además de la detección, un vehículo debe tener en cuenta adecuadamente el comportamiento de otros usuarios de la vía. Los estudios sobre la distancia que separa a los coches autónomos en el tráfico real también muestran que las personas no siempre se comportan de la misma manera con estos vehículos. Por lo tanto, una evaluación de seguridad integral debería capturar algo más que la calidad de un modelo de entorno digital. Para el prototipo de Múnich, el anuncio actual no demuestra ni una reducción específica del número de accidentes ni una autorización general para la conducción sin conductor. Su punto fuerte reside en un punto bien definido: la información puede llegar al vehículo desde una perspectiva diferente antes de que sus sensores tengan una visión clara. Esto cambia los límites visuales de cada vehículo y no elimina la necesidad de tomar decisiones de conducción cuidadosas y verificables.
arXiv, Más allá del vehículo: localización cooperativa utilizando la fusión de nubes de puntos para escenarios urbanos con problemas de GPS; doi:10.48550/arXiv.2602.03908
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
