Navegando por la zona muerta
Dennis Lenz

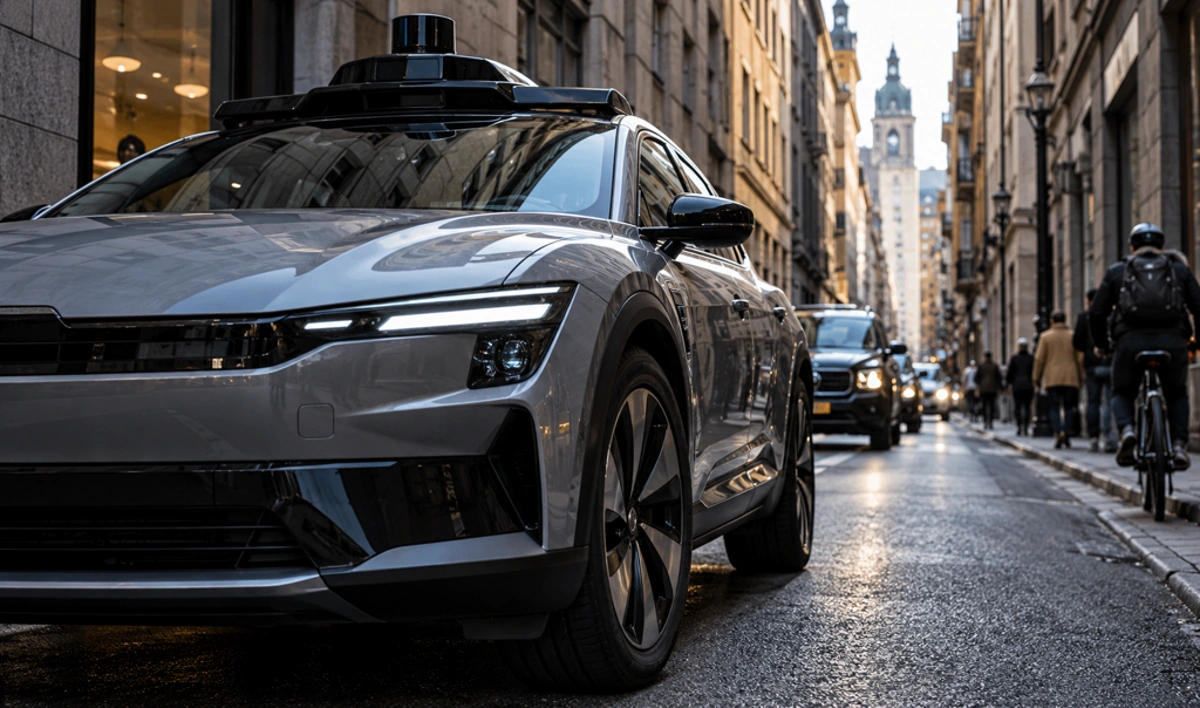
(Imagen simbólica) Un automóvil autónomo debe conocer de manera confiable su ubicación incluso cuando las señales de satélite son débiles o no están disponibles temporalmente. Las señales reflejadas o ensombrecidas pueden dificultar la navegación, especialmente entre edificios altos. Un nuevo enfoque combina rutas de carretera conocidas con puntos de referencia individuales y movimientos de conducción medidos. Esto debería garantizar que la ubicación permanezca estable incluso sin actualizaciones continuas del GPS.
(Foto: © Investigación y conocimiento, imagen de IA)
Un coche autónomo depende de la ubicación precisa del vehículo. Pero especialmente en ciudades densamente construidas, el GPS puede volverse poco fiable o incluso fallar. Los investigadores han probado ahora un método de navegación que combina rutas de carretera conocidas, distancias recorridas y puntos de referencia individuales. Por lo tanto, en la ruta examinada fue posible determinar la posición con una precisión de unos pocos metros, incluso sin actualizaciones continuas de los satélites.
Al conducir, las personas normalmente sólo tienen una idea aproximada de la carretera por la que se encuentran. La navegación autónoma requiere información mucho más precisa. El vehículo debe conocer continuamente su posición en un mapa digital para que los carriles, giros, intersecciones y movimientos planificados sean consistentes. Un sistema global de navegación por satélite, o GNSS para abreviar, suele proporcionar la posición global. El GPS es el más conocido de estos sistemas satelitales. Sin embargo, en los pasillos entre edificios altos surge un problema fundamental. Las señales pueden llegar en sombra, reflejadas o retrasadas. Esto puede provocar que una posición calculada salte o se desvíe lentamente de la posición real. Precisamente aquí entra en juego el equipo dirigido por Sagar Dasgupta y Mizanur Rahman de la Universidad de Alabama. En lugar de simplemente sustituir la recepción por satélite con cada vez más sensores, el proceso utiliza información adicional ya disponible para una ruta conocida.
La idea básica parece sorprendentemente simple al principio. Un automóvil cuya ruta prevista se conoce no puede moverse a voluntad en todas las direcciones. Su posible ubicación está muy limitada por la ruta. A continuación, el sistema calcula continuamente la distancia recorrida por el vehículo desde el intervalo de tiempo anterior y cambia su posición a lo largo de la carretera conocida en consecuencia. Los puntos de referencia individuales sirven entonces como puntos de corrección fijos. El estudio de localización de vehículos publicado en la revista compara dos métodos para estimar la distancia recorrida, un filtro de Kalman y un modelo neuronal LSTM. Ambas variantes lograron una precisión comparable a lo largo de todo el recorrido de prueba. El método de cálculo individual era menos importante que la combinación de SIG, enlaces de carreteras y puntos de referencia.
Sin corrección, el error de posición sigue creciendo
El problema central de la llamada navegación a estima es la acumulación de pequeños errores. Cuando un sistema calcula repetidamente la siguiente posición a partir de la velocidad, la aceleración u otros datos de movimiento, cualquier pequeña desviación de la medición se incluye en el siguiente paso. Durante un largo periodo de tiempo, esto puede provocar un gran error de posición. En el experimento, el error medio de la navegación estimada sin restricciones fue de 32,63 metros. La limitación del recorrido viario conocido ya lo reducía a 22,06 metros. Las correcciones del punto de referencia por sí solas redujeron el valor a 6,05 metros. Sólo la combinación de ambas fuentes de información llevó el error a aproximadamente 3,45 metros. Al estimar los pasos de ruta individuales, el filtro de Kalman logró un error absoluto promedio de 0,0148 metros, mientras que el modelo LSTM logró 0,0213 metros. Para la ubicación completa en el mapa, ambos métodos fueron casi iguales: 3,45 y 3,41 metros respectivamente. Es precisamente esta mejora gradual la que muestra qué partes del sistema realmente hacen la mayor contribución.
Los puntos de referencia siempre devuelven el vehículo a la posición correcta.
En este concepto, los puntos de referencia desempeñan una función similar a los puntos de referencia importantes para una persona. Estos pueden ser eventos que se pueden asignar claramente a una ubicación a lo largo de una ruta conocida. Tan pronto como se reconozca y asigne correctamente dicho punto, se podrá corregir el error de posición acumulado hasta ese punto. Luego, los investigadores también probaron qué sucede si un evento clave se desplaza en el tiempo o se asigna incorrectamente. El resultado muestra que no es sólo la presencia de tales puntos lo que es crucial. Su correcta identificación y el momento adecuado de corrección determinan esencialmente la calidad de la localización del vehículo. El grupo de investigación opera dentro del Centro Nacional de Ciberseguridad y Resiliencia del Transporte. Un proyecto TraCR sobre navegación fiable de vehículos autónomos examina explícitamente cómo los sistemas de posicionamiento pueden permanecer estables incluso cuando los servicios satelitales se ven interrumpidos o atacados. Esto le da a un problema técnico cotidiano una dimensión de seguridad.
El fallo del GPS en las ciudades no es sólo un problema teórico
Los receptores GNSS determinan su posición a partir de señales de múltiples satélites. La mejor vista posible del cielo es la mejor. Los edificios altos cambian estas condiciones. Una señal puede reflejarse en las fachadas y llegar al receptor a mayor distancia. La recepción puede perderse por completo en túneles, aparcamientos o calles muy sombreadas. En los dispositivos de navegación clásicos, un fallo breve del GPS normalmente sólo resulta molesto porque el coche puede volver a encarrilarse. Sin embargo, en un coche autónomo, la información de ubicación es una de las bases de la decisión de conducir. Por eso los sistemas modernos combinan diferentes sensores e información cartográfica. Una evaluación de 50 millones de kilómetros sin conductor muestra también que los sistemas de conducción autónoma ya recopilan grandes cantidades de datos en las vías públicas. Cuanta más responsabilidad asume la máquina, más importante se vuelve la navegación que no depende de una única fuente de información.
El filtro de Kalman supera a la red neuronal en cada etapa
También es interesante la comparación entre los dos métodos para estimar la distancia. Un filtro de Kalman es una herramienta matemática clásica que combina mediciones y un modelo de movimiento teniendo en cuenta las incertidumbres. LSTM, por otro lado, pertenece a redes neuronales capaces de aprender secuencias temporales. Para la fase de ruta individual, el filtro de Kalman funcionó ligeramente mejor en este estudio. La diferencia fue pequeña, pero demuestra que un modelo de IA más complejo no tiene por qué ser necesariamente la mejor solución. Toda la arquitectura del sistema es crucial. Una vez que se agregan el enlace del mapa y los puntos de referencia, ambas variantes son casi iguales en términos de ubicación completa en el mapa. Esto es importante para los sistemas técnicos porque los filtros clásicos suelen requerir menos potencia informática y su comportamiento es más fácil de entender. Por lo tanto, la investigación sobre la seguridad y el futuro de la conducción autónoma depende no sólo de modelos de inteligencia artificial cada vez más potentes, sino también de procesos robustos y verificables.
El proceso no sustituye todo el sistema de sensores de un coche autónomo
Los resultados no significan que los vehículos autónomos puedan prescindir en el futuro del GPS u otros sensores medioambientales. Se investigó un método para mantener la posición a lo largo de una ruta conocida en ausencia de actualizaciones de posición GNSS. Un vehículo verdaderamente autónomo también debe detectar carriles, otros coches, peatones, señales de tráfico y obstáculos impredecibles. Los puntos de referencia también pueden identificarse erróneamente o cambiar. Las obras de construcción, los nuevos trazados de las carreteras y los datos cartográficos incorrectos siguen siendo posibles fuentes de error. Por tanto, el estudio muestra sobre todo un nivel adicional de seguridad. En lugar de depender únicamente de la navegación a estima continua después de una falla del GPS, el posible movimiento en la carretera se limita y se corrige repetidamente en puntos conocidos. Esto es particularmente interesante porque no requiere un juego completo de transmisores externos nuevos. En cierto sentido, el automóvil utiliza el conocimiento de dónde discurre una carretera para mantener su estimación de ubicación físicamente plausible.
La navegación autónoma requiere varias capas independientes
El nuevo enfoque se ajusta a un principio fundamental de la tecnología crítica para la seguridad: una única fuente de información no debe determinar por sí sola dónde está ubicado un sistema. La navegación por satélite es precisa y está disponible en todo el mundo, pero tiene debilidades conocidas. Los sensores inerciales funcionan sin señales externas, pero acumulan errores con el tiempo. Las cámaras y otros sensores ambientales brindan información local, pero pueden verse afectados por el clima, la iluminación o los elementos ocluidos. Los mapas y puntos de referencia digitales tienen la ventaja de limitar drásticamente el número de ubicaciones posibles. El nuevo estudio muestra cuán efectivas pueden ser estas condiciones límite relativamente simples. Un error medio de más de 30 metros se reduce a unos pocos metros debido al recorrido y puntos de referencia. El método aún no es la única solución para la conducción autónoma, pero deja claro que una navegación robusta no significa necesariamente reemplazar un sensor defectuoso uno por uno. A menudo es suficiente combinar la información existente de tal manera que las diferentes debilidades se compensen entre sí.
Informes científicos, SIG y localización de vehículos autónomos asistidos por puntos de referencia para la continuidad de la navegación en corredores urbanos; doi:10.1038/s41598-026-70368-x
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
