Movimiento preciso
Dennis Lenz

(Imagen simbólica) El mini robot debe adaptar su movimiento a una determinada altura en lugar de saltar siempre lo más lejos posible. La precisión examinada es del orden de centímetros. Un despegue controlable puede facilitar la planificación de movimientos posteriores. La detección independiente de obstáculos aún no forma parte del alcance de funciones probadas.
(Foto: © Investigación y conocimiento, imagen de IA)
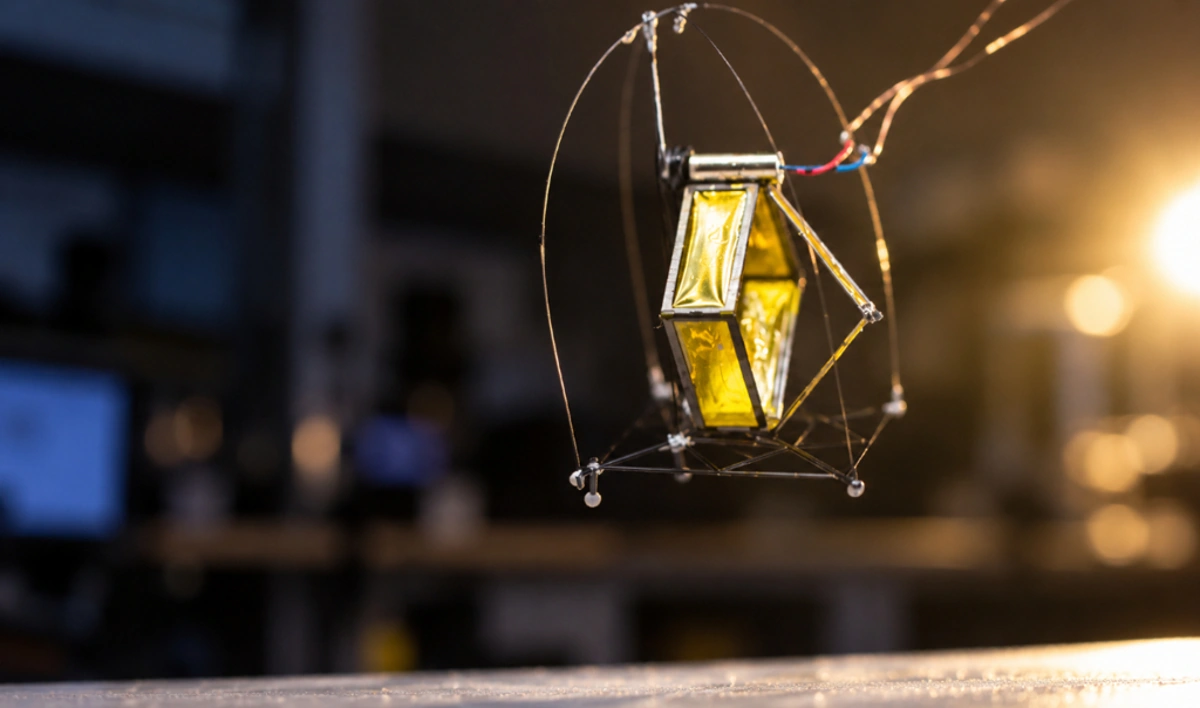
Un mini robot puede adaptar específicamente su altura de salto a una especificación. En lugar de liberar la misma energía almacenada en cada salto, dosifica su empuje. El prototipo, que pesa apenas un gramo, alcanza una precisión del orden de un centímetro. Esto convierte un salto difícil en un movimiento cuya altura se puede ajustar.
Un pequeño cuerpo se desprende del tablero de la mesa, se eleva y vuelve a aterrizar. Lo importante de este mini robot, sin embargo, no es que despegue. Lo importante es que el siguiente salto puede ser menor o mayor, dependiendo de las especificaciones dadas a su control. Para un automóvil, un obstáculo no es sólo una cuestión de máximas prestaciones. Un borde bajo requiere un movimiento diferente que una barrera más alta. Un salto innecesariamente grande puede llevarte más allá de una zona de aterrizaje adecuada o hacer que el cuerpo alcance un límite superior. Estas posibles situaciones operativas ilustran por qué el movimiento controlado es una tarea de desarrollo diferente a la de establecer un récord de altitud. Un saltador que siempre libera toda su energía disponible tiene un alcance impresionante. Sin embargo, la posibilidad de acceder exactamente a la parte deseada de este rango abre la posibilidad de una planificación más precisa de su movimiento.
La física subyacente conecta el salto con la altura alcanzada posteriormente. En términos simples, la energía cinética se convierte en energía potencial durante el ascenso. Si el aumento de altura deseado se duplica con la misma masa, la energía de elevación mínima requerida también se duplica. Sin embargo, de esto no se sigue que deban duplicarse también todas las variables de control técnico. Un accionamiento real tiene fricción, piezas móviles y pérdidas eléctricas. Por lo tanto, para una especificación confiable, su control requiere una conexión conocida entre la señal de entrada y el movimiento. Es precisamente esta traslación la que distingue cada impulso motor más fuerte de una altura objetivo planificada. Una comparación clara es la distinción entre un grifo con sólo dos posiciones y una válvula con medidor. Ambos pueden desencadenar un flujo. Sólo la variante dosificable ofrece una posibilidad adicional de adaptar la cantidad dispensada a las diferentes necesidades. Para los saltadores, esta dosis afecta la aceleración antes del despegue.
Cómo alcanza el mini robot la altura de salto
El desarrollo de la Universidad de Washington, presentado el 23 de septiembre de 2026, se llama DirectHop. Hanquan Wang, Yash Talwekar y Sawyer Fuller combinan un pequeño motor eléctrico con tres patas plegables. Según el informe de la universidad, la estructura, de unos cinco centímetros de altura y un peso de un gramo, puede alcanzar alturas de salto específicas con una precisión de un centímetro. La variable de control es la corriente del motor. El verdadero progreso no reside en la superación demostrada de un escalón de 17 centímetros de altura, sino en la altura seleccionable del salto. La declaración de precisión describe las condiciones probadas y no describe un movimiento matemáticamente libre de errores. Sin embargo, esta característica sigue siendo esencial: una desviación conocida se puede tener en cuenta durante la planificación, mientras que una altitud difícil de predecir dificulta la elección de una trayectoria de vuelo adecuada. El gol hasta ahora ha llegado desde fuera. El prototipo aún no reconoce de forma independiente su entorno y, por tanto, no decide por sí solo a qué altura solicitar el siguiente movimiento.
Porque un motor reemplaza el resorte precargado
En el manuscrito de la conferencia DirectHop, el equipo describe un accionamiento directo que consta de un motor, una bobina y un cable delgado. El motor enrolla el cable y lo eleva sobre una estructura liviana. Las partes articuladas guían este movimiento y transmiten el empuje al resto del cuerpo. No es necesario un resorte previamente tensado con bloqueo independiente. Esto no significa que los accionamientos por resorte sean fundamentalmente incontrolables. Sin embargo, el presente concepto elimina la tarea de dosificar la energía elástica almacenada mediante un mecanismo de accionamiento adicional. La diferencia se puede clasificar mecánicamente: en un dispositivo de almacenamiento, el estado de carga determina esencialmente lo que está disponible cuando se abre la cerradura. Con accionamiento directo, la fuerza permanece conectada al control eléctrico mientras se empuja. Esto traslada el desafío del diseño de una pequeña memoria que incluye un disparador a un motor cuyo desarrollo de fuerza a corto plazo se puede ajustar con suficiente rapidez y reproducibilidad.
¿Qué revelan las mediciones sobre la precisión?
La serie de pruebas muestra una relación casi lineal entre la configuración actual y la altura alcanzada. Los autores evaluaron cinco saltos para cada una de las tres especificaciones actuales. Su ajuste alcanza un coeficiente de determinación de aproximadamente 0,98. Este número no significa que el 98% de todos los saltos se realicen exactamente. Describe qué tan bien se explica el cambio de altura medido por la supuesta relación con el flujo. En la práctica, esto se traduce en una calibración: se asigna una señal de accionamiento correspondiente a la altura deseada. Aparte de esto está la difusión de experimentos individuales. Un ejemplo mental es suficiente para explicar esta distinción. De media, cinco saltos pueden alcanzar exactamente la altura deseada, aunque algunos son significativamente más altos o más bajos. Un valor promedio adecuado por sí solo no proporcionaría un alto grado de repetibilidad. Por lo tanto, múltiples mediciones por configuración son más significativas que una única demostración exitosa. Los datos publicados permiten precisamente esta comparación entre la variación sistemática de la altura y las desviaciones individuales del movimiento.
Por eso la regulación crucial llega antes del despegue.
En la configuración actual, DirectHop ajusta continuamente la corriente del motor, no su altitud durante el vuelo libre. Ésta es una diferencia importante. Mientras el pie toque el suelo, la propulsión puede generar un impulso ascendente adicional a través de la reacción del suelo. Después del despegue, este soporte falta. Sin otro empujón externo, la trayectoria de todo el centro de gravedad no se puede corregir a voluntad. Los movimientos de los componentes individuales pueden cambiar la orientación del cuerpo, pero no reemplazan el empuje externo. Esta clasificación mecánica explica por qué la calidad del despegue es tan crucial. La máquina debe preparar el movimiento en lugar de darse cuenta de que está subiendo demasiado pronto antes del punto más alto. La legislación actual apoya una unidad reproducible. Pero todavía no es una medida de altura. Para una aplicación posterior e independiente, ambos niveles deben unirse: la percepción del movimiento requerido y un impulso que cumpla de manera confiable este requisito en condiciones reales.
Cómo levantarse hace posible el siguiente salto objetivo
Después del aterrizaje, una jaula liviana ayuda a que el robot regrese a una posición inicial adecuada. Para ello, el motor retrocede y desplaza el centro de gravedad. En una fila separada sobre una superficie firme y plana, ponerse de pie tuvo éxito inmediatamente en nueve de cada diez intentos; El equipo también demostró cuatro saltos consecutivos. Esta capacidad adicional es directamente relevante para el control de altitud. Una calibración previamente determinada requiere que el siguiente salto comience en condiciones suficientemente comparables. Si el cuerpo se encuentra de lado, el mismo control ya no tiene el mismo efecto que el mismo empujón vertical. Por tanto, un planchado exitoso restablece parte de las condiciones iniciales. Sin embargo, esto no resuelve automáticamente la cuestión de la dirección horizontal. La altura de un salto, el punto de aterrizaje y la posición después del impacto son cantidades diferentes. Un sistema puede influir de manera confiable en uno de ellos y aún necesita apoyo para los demás. El prototipo combina el movimiento de salto controlable con el de levantarse, creando así la base para futuros saltos.
Lo que falta para elegir de forma independiente la altura del salto.
Hasta ahora, la potencia y el control se encontraban fuera del robot y estaban conectados mediante cables finos. Entre las próximas tareas de desarrollo se encuentran una fuente de energía independiente, control direccional y navegación. Para ello también es necesario reconsiderar la masa: otros componentes modifican la carga a acelerar y por tanto la calibración anterior. La prueba escalonada muestra esta separación de forma particularmente clara, porque una superficie de partida inclinada 45 grados proporcionó la dirección de avance. Una máquina independiente debería determinar primero una dirección adecuada y un lugar de despegue adecuado. Por lo tanto, el rendimiento demostrado es un movimiento básico controlable, no una navegación por escaleras ya preparada. Su valor radica en el hecho de que la planificación posterior podría enviar una especificación utilizable al variador. El resultado central no es saltar cada vez más alto, sino alcanzar una altura seleccionada de forma reproducible. El cuerpo, que pesa un gramo, muestra un recorrido mecánico concreto, cuyas posibilidades y limitaciones pueden comprenderse mediante experimentos reales.
