maquinas en movimiento
Dennis Lenz

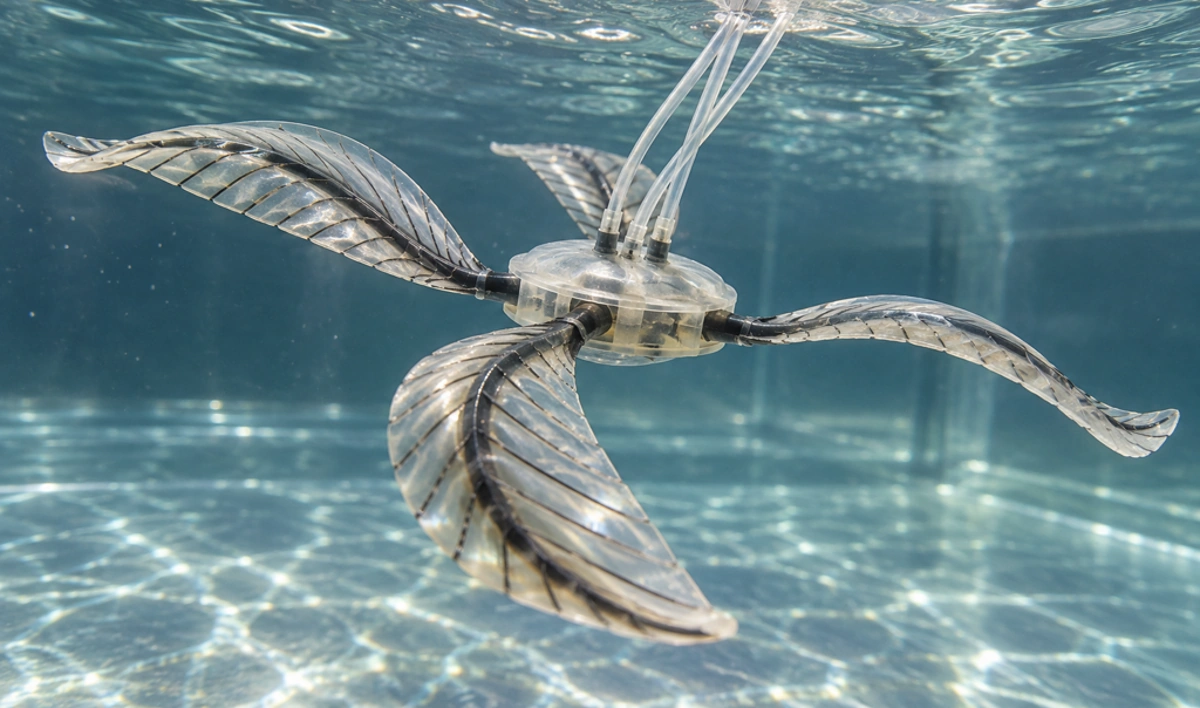
(Imagen simbólica) Un robot submarino blando logra una sorprendente variedad de movimientos con sólo unos pocos componentes activos. Su diseño se basa en un modelo biológico del mar. El nuevo estudio combina pruebas prácticas de natación con análisis de la corriente circundante. Una versión totalmente inalámbrica sigue siendo uno de los objetivos de desarrollo.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot submarino blando se mueve en un espacio tridimensional con sólo dos motores. Puede elevarse, sumergirse, nadar hacia adelante y hacia atrás y cambiar de dirección. Sus cuatro alas elásticas realizan más de una tarea. El prototipo de laboratorio demuestra cómo la forma de un robot puede simplificar su control.
Un robot submarino debe poder hacer mucho más que simplemente avanzar. Debería poder alcanzar profundidad, cambiar de posición y acercarse a un objetivo desde la dirección adecuada. En una cámara, incluso una pequeña rotación involuntaria puede determinar si el objeto deseado permanece a la vista. Sin embargo, cada opción de movimiento adicional aumenta el esfuerzo si requiere su propia actuación, incluyendo fijación, potencia y control. Bajo el agua, los movimientos siempre están ligados al fluido circundante. Un aleteo no sólo crea una fuerza inmediata, sino que también cambia la corriente en la que se produce el siguiente aleteo. Es precisamente esta interacción la que puede convertirse en un problema o parte de la solución. El nuevo robot utiliza una estructura de cuerpo blando para producir diferentes secuencias de movimiento con pocas entradas. En lugar de representar todos los grados de libertad a través de motores separados, transfiere parte de la tarea de control a su estructura mecánica.
Las estrellas de plumas, animales marinos invertebrados que pueden utilizar sus brazos móviles de forma coordinada, sirven como modelo biológico. Sin embargo, una réplica técnica no necesariamente tiene que copiar toda la anatomía ni tener los mismos mecanismos de control biológico. A menudo basta con transferir un principio funcional: ¿qué movimientos generan propulsión, cuáles cambian de dirección y cuáles se pueden combinar entre sí? Por tanto, la implementación técnica depende de la posibilidad de activar estos movimientos de forma fiable con unos pocos componentes. Los materiales blandos ofrecen oportunidades especiales porque no sólo transmiten fuerzas, sino que también almacenan y liberan energía temporalmente mediante deformación. Su forma cambia a medida que se mueven. Esto puede dificultar el control, pero también puede explotarse de forma específica si se diseña correctamente. Por lo tanto, el nuevo desarrollo combina la inspiración biológica con una pregunta constructiva: ¿Cuánta variedad de movimientos se puede lograr mediante la elección de la geometría, la elasticidad y el tiempo antes de que sean necesarias unidades adicionales?
Cómo mueve las alas el robot submarino
La Universidad Estatal de Carolina del Norte presentó el prototipo el 7 de octubre de 2026. El robot submarino lleva cuatro alas elásticas y dos actuadores neumáticos en su cuerpo central. La neumática aquí significa que la presión del aire impulsa el movimiento. Las alas están diseñadas de tal manera que vuelven a su posición original después de la deformación. Si se controlan juntos, se mueven hacia abajo; Después de apagarlos, vuelven a funcionar. Si este proceso se repite rápidamente, el robot sube a la columna de agua. Desciende sin batir las alas. Una secuencia de golpes más lenta puede mantenerlo nivelado. Por lo tanto, la variedad de movimientos no se crea mediante cuatro alas operadas de forma independiente. Lo crucial es la combinación de intervenciones menos activas con el comportamiento de recuperación pasiva de la estructura. Los componentes blandos no son sólo un disfraz. Sus propiedades elásticas forman parte directamente del principio de funcionamiento y determinan cómo el impulso de presión se traduce en movimiento de todo el robot.
Como dos unidades permiten múltiples tipos de natación
Un trabajo asociado en Science Advances sobre maniobrabilidad tridimensional distingue entre varios modos de funcionamiento combinables. Si se utiliza sólo un accionamiento, se crea un movimiento que desde el punto de vista funcional se asemeja a la propulsión de una aleta de pez. El cambio rápido entre las dos entradas puede provocar rotación. Además del ascenso, el hundimiento y el mantenimiento de la profundidad, el robot submarino puede navegar en el espacio. En el experimento se alcanzó una velocidad máxima de 1,64 longitudes corporales por segundo y una velocidad de rotación máxima de 90 grados por segundo. La primera información relaciona la distancia recorrida con el tamaño del robot. No debe traducirse a metros por segundo sin su longitud real. Asimismo, la velocidad de rotación máxima no describe automáticamente la precisión de cada giro. Los valores medidos muestran los aspectos de rendimiento del prototipo en las condiciones examinadas, mientras que la navegación precisa también depende de la retroalimentación y el control.
¿Qué se entiende por inteligencia mecánica?
El término inteligencia artificial no se refiere a inteligencia artificial ni a un programa de aprendizaje independiente. Esto significa que el diseño ya proporciona parte de la reacción deseada. Por ejemplo, un ala elástica no necesita recibir una nueva orden de control para cada tramo de su movimiento de retorno si sólo su forma y tensión la llevan a la posición inicial. Esto significa que una simple entrada puede activar una secuencia de movimiento más compleja. El medio ambiente también pertenece a este principio porque el agua influye en el movimiento. El robot submarino aprovecha esta interacción en lugar de compensarla únicamente mediante tecnología de control adicional. Sin embargo, el menor número de accionamientos no significa que todo el sistema pueda funcionar sin control. Sin embargo, es necesario seleccionar y cronometrar adecuadamente los diferentes tipos de movimiento. El progreso se trata de la división del trabajo entre mecánicos y controles. Parte de lo que de otro modo se crearía mediante componentes activos adicionales proviene de las propiedades de la estructura existente.
Porque el flujo es fundamental para el éxito
Cuando un ala golpea el agua, acelera y experimenta una fuerza contraria. Qué tan grande es esta fuerza y en qué dirección actúa no sólo depende de la velocidad del ala. La forma, la deformación y los movimientos de las alas cercanas influyen en el resultado. Esto puede crear vórtices que hacen visible el transporte de impulso. Para comparar diferentes tipos de natación, es aconsejable no sólo filmar el recorrido del robot, sino también examinar el agua a su alrededor. Para ello, los investigadores combinaron simulaciones de flujo con mediciones experimentales del movimiento del agua. Estos procedimientos ayudan a explicar por qué es más probable que un determinado proceso produzca empuje y otro produzca rotación. Incluso cuando se ocupa una posición, se debe considerar la totalidad de las fuerzas. El peso, sustentación y contribución generada por los aleteos deben coincidir. Por lo tanto, un robot estacionario no es necesariamente pasivo: puede mantener su posición mediante movimientos continuos y adecuadamente dosificados.
¿Qué tareas ya demuestra el prototipo?
El equipo demostró en condiciones controladas que el robot submarino equipado con una cámara se puede utilizar para explorar zonas submarinas. También se han levantado objetos, tanto con un único dispositivo como mediante la cooperación de múltiples robots. Estas manifestaciones ponen a prueba algo más que el transporte. Una carga útil adicional cambia la masa, la resistencia y posiblemente la ubicación del centro de gravedad. Un nadador que trabaja bien sin tareas adicionales no tiene por qué comportarse de la misma manera con un objeto. Para una aplicación práctica también sería importante saber con qué fiabilidad se puede alcanzar y mantener un objetivo repetidamente. Los experimentos mostrados demuestran las posibles funciones de la estructura, pero aún no su funcionamiento a largo plazo en una masa de agua natural. Se deben tener en cuenta las corrientes, los obstáculos irregulares y las condiciones cambiantes de visibilidad. Incluso un diseño flexible no es automáticamente amable o a prueba de fallos en todos los entornos. Estas propiedades dependen del material específico, del movimiento y de la tarea respectiva y deben comprobarse en consecuencia.
Lo que falta hasta que exista un robot que funcione libremente
Según el equipo, uno de los próximos objetivos de desarrollo es una versión completamente inalámbrica. Este punto limita la afirmación de ambos accionamientos: el número describe los actuadores según el principio de movimiento, no todos los componentes de una máquina submarina independiente. Una versión autónoma también requeriría un suministro adecuado de energía y presión, así como el control necesario y posiblemente sensores. Si estos componentes están integrados, a su vez cambian las condiciones mecánicas. Por lo tanto, el robot submarino debe probarse como un sistema completo. El enfoque sigue siendo interesante porque muestra una alternativa concreta a cada vez más accionamientos individuales. Cuatro alas móviles pueden realizar diferentes tareas con sólo unas pocas intervenciones específicas. La cuestión crucial para un mayor desarrollo no es sólo la velocidad a la que se mueve el robot. La pregunta es si su pequeño diseño mantiene sus ventajas incluso con su propia potencia, carga útil y retroalimentación. Por lo tanto, el experimento de laboratorio ilustrativo podría convertirse en una plataforma técnica versátil para tareas submarinas limitadas.
Avances científicos, nadadores suaves inspirados en estrellas de plumas con actuación mínima para maniobrabilidad 3D multimodal; doi:10.1126/sciadv.aeg9211
 La mayoría de los viajes de camiones a Alemania pueden realizarse eléctricamente
 El recubrimiento hace que los módulos solares en los desiertos
 La casa de madera más alta del mundo está en construcción en los Estados Unidos.
 SUVS & CO. – El capó se está volviendo más alto y, por lo tanto, pone en peligro a los peatones
