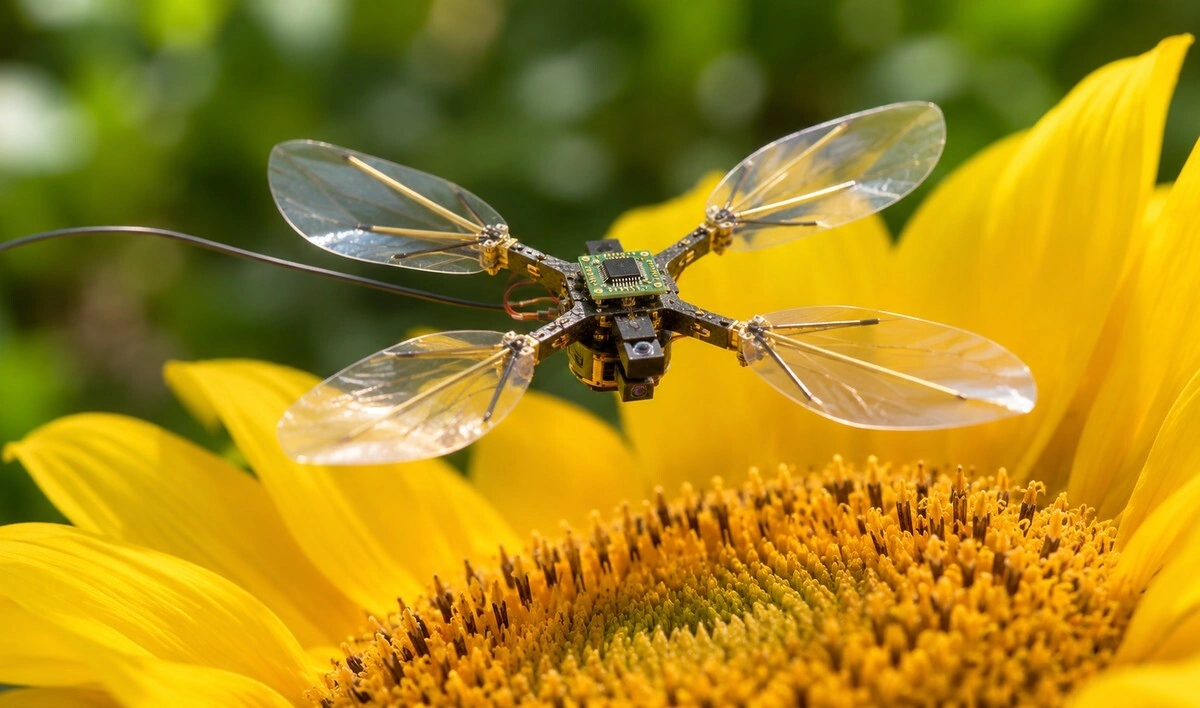
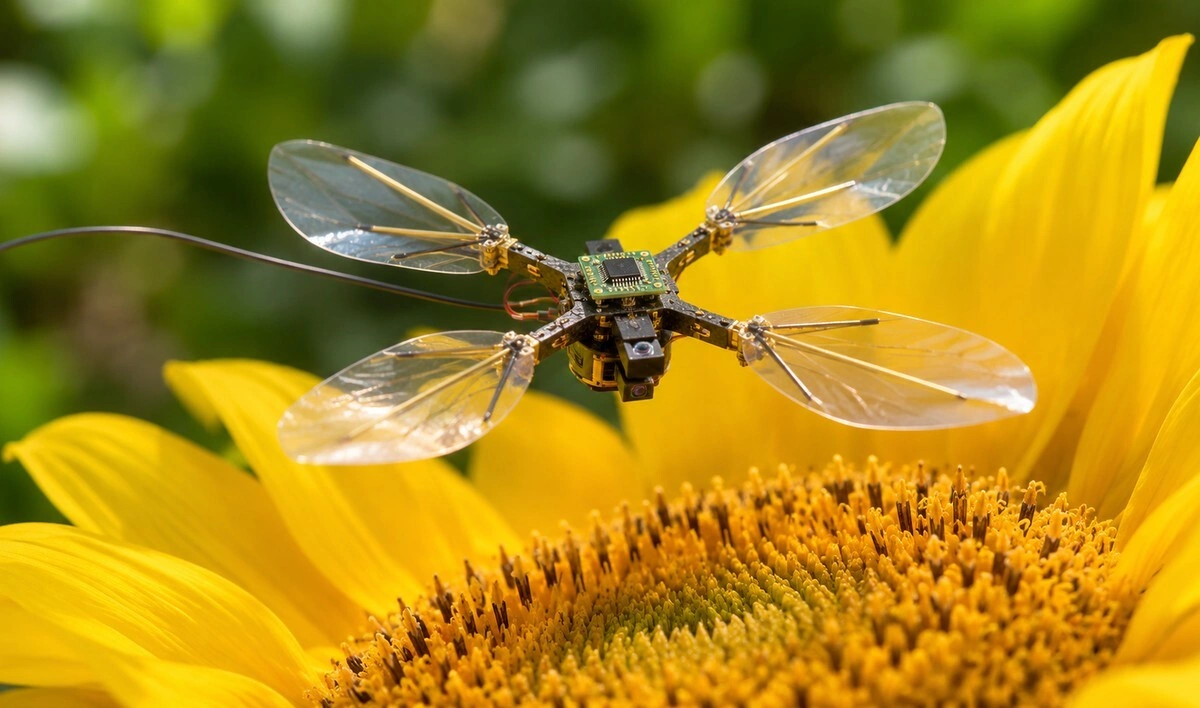
(Imagen simbólica) Una ilustración de IA muestra un microrobot de cuatro alas con un cable de alimentación sobre un girasol. En el experimento, las personas especificaron objetivos de vuelo aproximados y el robot registró sus movimientos con sus sensores.
(Foto: © Investigación y conocimiento, imagen de IA)
Un robot que pesa poco más de un gramo y bate cuatro alas aterriza sobre un girasol. Se orienta mediante diminutos sensores sin necesidad de las habituales cámaras de posición en la trayectoria de vuelo. En experimentos posteriores, un microcontrolador también asumió el control del vuelo directamente a bordo. Durante el aterrizaje, una persona indicó la ruta aproximada mediante un joystick y la energía siguió llegando a través de un cable.
Una máquina voladora aterriza entre los pétalos amarillos de un girasol y casi parece un insecto junto a la gran cabeza de la flor. Su cuerpo está equipado con electrónica y sus delgadas alas se mueven tan rápido que se vuelven borrosas durante el vuelo. El dispositivo, incluidos sensores y controles, pesa 1,29 gramos y tiene cuatro alas batientes independientes. Su diseño, que tiene aproximadamente el tamaño de un microcassette, se diferencia significativamente de las hélices de los drones normales.
El robot fue desarrollado en el Instituto Tecnológico de Massachusetts (MIT) junto con la Universidad de Cornell. Los autores incluyen a Yi-Hsuan Hsiao, Quang Phuc Kieu y Zhongtao Guan, así como a los profesores YuFeng Chen, Jonathan P. How y Elizabeth Farrell Helbling. El trabajo fue publicado en Science Robotics. Como explica el anuncio del MIT, se ha logrado una nueva combinación de peso reducido, percepción propia y tecnología informática propia.
Porque antes los pequeños robots voladores necesitaban ojos en el techo.
Muchos microrobots desarrollados hasta ahora han podido despegar, flotar y realizar complicadas maniobras de vuelo. Sin embargo, descubrieron su ubicación exacta mediante un llamado sistema de captura de movimiento: varias cámaras instaladas permanentemente siguieron a la máquina hasta el laboratorio. Computadoras externas al robot evaluaron estas grabaciones y proporcionaron información al sistema de control. Normalmente no existe una red de cámaras de este tipo entre plantas u otros obstáculos.
La orientación se vuelve difícil, especialmente a pequeña escala. Un objeto volador ligero reacciona con sensibilidad a los movimientos del aire y a los más mínimos cambios en el aleteo. Al mismo tiempo, el sistema de control debe reconocer muy rápidamente si el vehículo está volcando, subiendo o deslizándose lateralmente. Esta tarea se conoce básicamente por el desarrollo de los robots; Sin embargo, casi no hay espacio para la tecnología necesaria en un dispositivo del tamaño de un gramo.
Una polilla robot con un sensor que crece bajo luz ultravioleta también ilustra cómo se pueden construir varias máquinas de este tipo. Sin embargo, para el nuevo robot con alas batientes era crucial medir inmediatamente el movimiento y la posición durante el vuelo. Por lo tanto, los investigadores no sólo tuvieron que desarrollar un sistema de control, sino que también tuvieron que crear una capacidad de carga para componentes adicionales.
Cuatro músculos artificiales crean espacio para un cerebro pequeño
Cada puerta se mueve mediante un actuador eléctrico suave. Estos músculos artificiales se deforman bajo tensión y hacen que las alas vibren rápidamente. En la versión examinada, laten a una frecuencia de aproximadamente 330 hercios, o aproximadamente 330 veces por segundo. Las cuatro unidades de propulsión forman una estructura en forma de cruz cuyas fuerzas actúan conjuntamente para garantizar la flotabilidad y los movimientos específicos.
Inicialmente, más componentes electrónicos harían que el robot fuera más pesado. Por ello, el equipo del MIT aumentó el tamaño de los músculos artificiales en aproximadamente un 50% y adaptó su traslación mecánica. La flotabilidad utilizable aumentó un 46%. Incluso después de instalar los sensores, la relación entre la fuerza de flotación y la fuerza de peso era de 1,9. Esto dejaba suficiente reserva no sólo para mantener el avión en el aire, sino también para moverlo de forma controlada.
El paquete electrónico completo pesa 244 miligramos. En el interior hay varios tableros de sensores y un microcontrolador lo suficientemente pequeño como para caber en el centro del misil. Sin la electrónica adicional, la masa del robot es de aproximadamente 1,05 gramos. Durante el proceso de diseño, el equipo tuvo que comparar cada componente con el beneficio de vuelo esperado. Un componente potente pero pesado agotaría rápidamente la flotabilidad adquirida.
Tres sensores le indican al robot dónde se mueve
Un sensor inercial registra aceleraciones y movimientos de rotación. El control calcula a partir de sus señales la inclinación del robot en el espacio. Un sensor de flujo óptico orientado hacia abajo observa el movimiento aparente de la superficie debajo del dispositivo. A partir de esto podemos estimar la velocidad lateral y, sumándolas continuamente, la distancia recorrida. El tercer sensor utiliza el tiempo de viaje de la luz para medir la distancia al suelo y luego proporciona información sobre la altitud de vuelo.
Esta división del trabajo reemplaza el sistema de cámaras externas no con una sola cámara milagrosa, sino con varias mediciones especializadas. El sensor de flujo óptico puede, por ejemplo, detectar movimientos superficiales, pero todavía no reconoce un girasol como un objeto concreto. Incluso la posición lateral es sólo una estimación: con el tiempo se acumulan pequeños errores de medición, por lo que el avión puede desviarse gradualmente de su posición supuesta.
Además, hay vibraciones provocadas por el batir de las alas. Pueden falsificar los valores medidos de un pequeño sensor de posición, aunque técnicamente funcione perfectamente. Luego, los investigadores lo fijaron a un fino soporte de fibra de vidrio que limita las vibraciones molestas. La disposición de los paneles electrónicos también es importante: los dos sensores orientados hacia abajo necesitan una visión clara del área debajo del robot, mientras que el sensor de posición está lo más cerca posible de su centro.
Al volar, los cálculos rápidos importan más que la perfección
A partir de los datos del sensor se debe crear continuamente una imagen utilizable del movimiento. Para ello, los desarrolladores han dividido el cálculo en pasos manejables: primero se estima la posición, luego la altura y finalmente el movimiento lateral. Las tareas de cálculo más pequeñas se pueden repetir con más frecuencia que un cálculo global complejo. Durante los experimentos, esta rápida actualización resultó ser más útil que un resultado más preciso, que sólo está disponible después de un retraso mayor.
En pruebas de vuelo con sensores y controles funcionando íntegramente a bordo, el microcontrolador actualizó los controles 480 veces por segundo. Por ejemplo, en otra prueba el robot flotó a una determinada altura durante diez segundos y voló entre dos puntos objetivo. Las desviaciones de posición fueron del orden de unos pocos centímetros. Las cámaras externas registraron el movimiento con fines de control, pero no fueron necesarias para regular estos vuelos.
El consumo energético de esta tecnología de la información es sorprendentemente pequeño. Según las mediciones, los sensores y la electrónica representan aproximadamente el 6% del consumo total de energía. Los músculos artificiales requerían mucha mayor altitud para mover constantemente las alas. Por tanto, el rendimiento del ordenador no es el único obstáculo para el futuro vuelo libre. También será decisivo cómo se puede alojar una cantidad suficiente de energía eléctrica en un cuerpo luminoso de este tipo.
Aterrizar en el Girasol todavía requería un piloto
Para una demostración más vívida, los investigadores montaron una carrera de obstáculos con varias plantas y un girasol. Un humano proporcionó continuamente al robot objetivos de posición y altura aproximadas mediante un joystick. En el primer intento recorrió una distancia de unos 1,2 metros en unos 30 segundos y finalmente aterrizó sobre la flor. Las plantas y el lugar de aterrizaje estaban fuera del área que podían capturar las cámaras fijas del laboratorio.
La configuración experimental exacta es importante para la clasificación. Durante los vuelos del Girasol, la máquina utilizó sus propios sensores, mientras que los cálculos del vuelo todavía se realizaban fuera del robot, según el relato completo del autor. Los científicos demostraron el funcionamiento conjunto de los sensores y los ordenadores de a bordo en vuelos y maniobras separados sobre puntos objetivo. El robot no eligió la flor en sí ni planificó un camino completo a través de las plantas.
Sin embargo, el control de vuelo se hizo cargo de las tareas secundarias individuales de forma independiente. Al superar un obstáculo, el dispositivo es capaz de mantener la altitud sin control adicional del joystick. En otra prueba, el sensor de distancia registró el cambio de altura sobre la flor, después de lo cual el control se adaptó automáticamente. Los últimos centímetros antes del aterrizaje requieren movimientos precisos porque el flujo de aire cambia en las inmediaciones de las superficies.
La robustez también es una cuestión diferente de la capacidad de seguir un objetivo. Así lo demuestran aviones más grandes, como los drones, que pueden sobrevivir a un impacto a 25 km/h. Sobre todo, el nuevo microrobot demuestra un vuelo estacionario y un aterrizaje precisos. Este experimento no demostró si puede soportar el viento, la lluvia o las frecuentes colisiones en un entorno agrícola.
Aún faltan componentes importantes antes de que pueda ocurrir la polinización artificial
Un posible uso es en huertos donde no hay suficientes polinizadores naturales. Pequeñas máquinas voladoras podrían maniobrar entre las ramas y alcanzar las flores de forma selectiva. El MIT menciona, entre otras cosas, los almendros y los arándanos. Sin embargo, en el experimento no se demostró la polinización real: el robot aterrizó en un girasol sin examinar la liberación de polen ni la formación de frutos.
No sería fácil equiparar esa tecnología con la de las abejas. Los polinizadores naturales se alimentan, responden a su entorno y visitan muchas flores. La máquina voladora anterior, sin embargo, requería una dirección específica y una fuente de energía externa. A esto se suma el esfuerzo que requiere localizar un lugar de aterrizaje y hacer un contacto correcto con una flor sin dañar partes sensibles de la planta.
El principal obstáculo actualmente es el cable de alimentación. Alimenta unidades externamente; Por lo tanto, a pesar de sus sensores, el robot todavía no puede volar libremente sobre un campo. Los autores calculan un peso adicional necesario para las baterías y la electrónica de potencia de entre uno y un gramo y medio. Eso sería tanto como todo el coche anterior. Para poder transportar esta carga, se espera que el tamaño del misil aumente aproximadamente entre un 15 y un 35%.
Además de la polinización, los promotores están pensando en controlar la salud de las plantas y las plagas, inspecciones industriales y operaciones de búsqueda y rescate en zonas de difícil acceso. Para estas tareas está prevista una cámara para el reconocimiento de objetos; Sensores de distancia adicionales orientados lateralmente podrían detectar mejor los obstáculos. Un segundo núcleo informático está disponible en el microcontrolador ya instalado. En experimentos futuros será necesario demostrar cuáles de estas funciones pueden combinarse con el propio suministro de energía.
Hsiao et al., Science Robotics, Vuelo controlado de un robot con alas batientes a escala de insecto mediante sensores y computación integrados a bordo; doi:10.1126/scirobotics.aeg6618
Hsiao et al., Versión del autor, Vuelo controlado de un robot con alas batientes a escala de insecto mediante detección y computación integradas a bordo; arXiv:2602.08328
Instituto de Tecnología de Massachusetts, MIT News, Este robot volador ligero como una pluma tiene sus propios sensores y computadoras
Construido con el apoyo de inteligencia artificial.
